Ver4.0 🎛️ 제어 시스템 이론과 PID 제어기 튜닝으로 잡는 시스템 안정성의 모든 감각
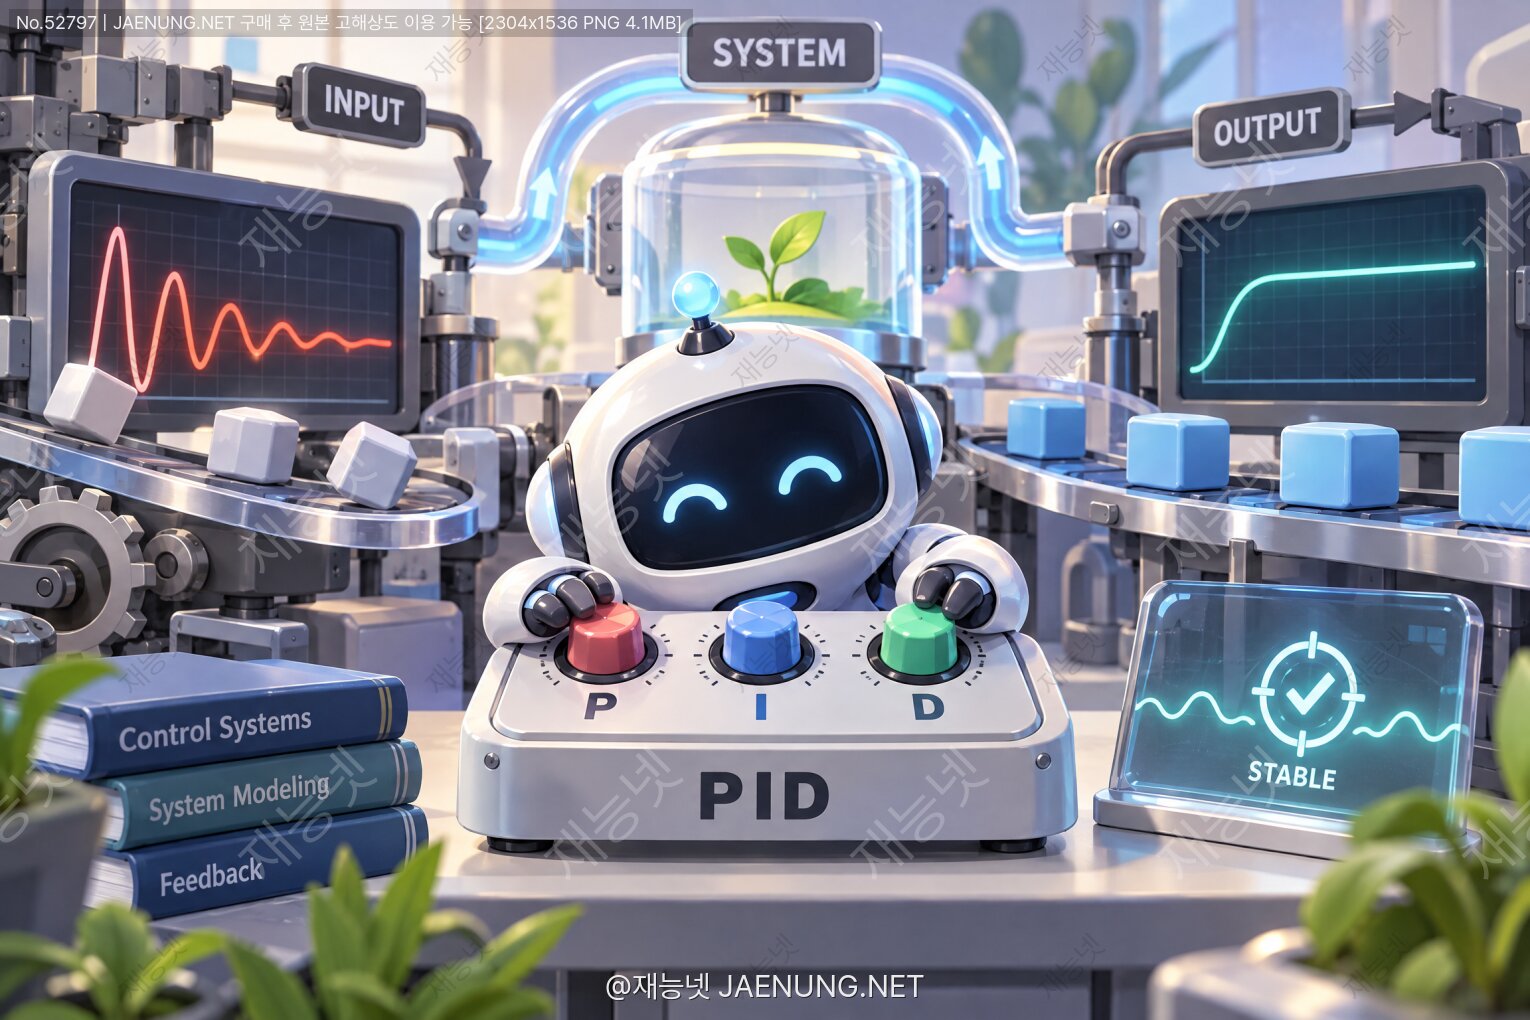
🎛️ 제어 시스템 이론과 PID 제어기 튜닝으로 잡는 시스템 안정성의 모든 감각
"내 시스템이 왜 자꾸 진동하지?" 하는 순간, 이 글이 답이 됩니다 😎
🤔 시작부터 솔직하게: 제어공학이 왜 이렇게 어렵게 느껴질까
ㅋㅋㅋ 솔직히 얘기해봅시다. 제어공학 수업 첫 주에 라플라스 변환 나오고, 둘째 주에 전달함수 나오고, 셋째 주에 근궤적 나오면 그때부터 영혼이 반쯤 가출하죠.
근데 여기서 팩트 하나. 제어공학은 사실 "원하는 값이랑 실제 값이 다르면, 그 차이만큼 보정해라"라는 한 줄짜리 상식을 수학으로 포장한 학문입니다.
샤워할 때 물 온도 맞추는 거 생각해보세요. 너무 차가우면 온수 밸브를 돌리고, 갑자기 뜨거워지면 다시 반대로 돌리고. 그러다 보면 "앗 뜨거! 앗 차가!" 하면서 오버슈트랑 진동을 몸소 체험하게 됩니다. 이게 바로 P 제어의 한계를 인체로 시연하는 거예요 ㅋㅋ
제어의 본질 3줄 요약
① 목표값(Setpoint)과 실제값(PV)의 차이 = 오차(error)
② 그 오차를 어떻게 처리해서 조작량(MV)을 만들 것인가 = 제어기
③ 빠르게, 정확하게, 안 흔들리게 = 영원한 3자 트레이드오프
전기전자 시스템공학에서 이 얘기가 특히 중요한 이유는, 우리가 다루는 거의 모든 게 피드백 루프로 돌아가기 때문입니다. DC-DC 컨버터의 전압 레귤레이션, BLDC 모터의 속도/위치 제어, PLL의 위상 동기, 심지어 오디오 앰프의 부귀환까지. 전부 다 제어 이론이에요.
🔁 개루프 vs 폐루프: 눈 감고 운전 vs 눈 뜨고 운전
개루프(Open-loop)는 결과를 안 보고 그냥 시키는 대로 하는 겁니다. 전자레인지 "3분" 누르면 음식이 뜨거워졌든 말든 3분 돌리죠. 싸고 간단하지만 외란(disturbance)에 무방비.
폐루프(Closed-loop)는 센서로 결과를 측정해서 되먹입니다. 에어컨이 실내 온도 재서 컴프레서 돌리는 거처럼요. 정확하지만 잘못 설계하면 발산합니다. 이게 핵심이에요. 피드백은 공짜가 아닙니다.
위 그림에서 분모의 1 + C(s)G(s)H(s) = 0, 이게 그 유명한 특성방정식입니다. 이 방정식의 근(=폐루프 극점)이 전부 s평면 좌반면에 있으면 안정, 하나라도 우반면에 가면 발산. 끝. 이게 선형 시불변(LTI) 시스템 안정성의 전부예요.
📐 전달함수와 극점: s평면 어디에 있냐가 인생을 결정
2차 시스템 표준형부터 봅시다. 진짜 이거 하나로 웬만한 직관 다 챙깁니다.
G(s) = ωn² / (s² + 2ζωn·s + ωn²)

ζ (제타)  : 감쇠비 (damping ratio)
ωn        : 고유 진동수 (natural frequency)
감쇠비 ζ에 따른 응답 성격
| ζ 범위 | 이름 | 응답 특성 | 느낌 |
|---|---|---|---|
| ζ = 0 | 무감쇠 | 영원히 진동 | 💀 사망 |
| 0 < ζ < 1 | 부족감쇠 | 오버슈트 후 수렴 | 🏃 빠른데 출렁 |
| ζ = 1 | 임계감쇠 | 오버슈트 없는 최속 | ✨ 이론상 이상적 |
| ζ > 1 | 과감쇠 | 느리게 기어감 | 🐢 답답 |
실무에서는 ζ ≈ 0.7(정확히는 0.707) 근처를 많이 씁니다. 오버슈트 약 4~5% 정도에 정정시간이 짧아서 밸런스가 좋거든요. 이걸 "버터워스 응답"이라고도 부르죠.
📌 자주 쓰는 공식 모음 (2차 시스템)
최대 오버슈트  Mp = exp(-πζ / √(1-ζ²)) × 100 [%]
첨두시간        tp = π / (ωn√(1-ζ²))
정정시간(2%)    ts ≈ 4 / (ζωn)
상승시간(근사)  tr ≈ 1.8 / ωn
대역폭과 관계   ωBW ≈ ωn × √(1-2ζ²+√(4ζ⁴-4ζ²+2))
여기서 꿀팁. 정정시간은 ζωn(= 극점의 실수부 절댓값)에만 의존합니다. 그러니까 "빨리 안정되게 하고 싶다" = "극점을 왼쪽으로 멀리 밀어라"입니다. 반대로 오버슈트는 오직 ζ에만 의존. 즉 극점이 원점에서 보는 각도가 오버슈트를 결정해요.
🧩 PID 삼형제 대해부: P는 근육, I는 집념, D는 눈치
드디어 본편입니다. PID는 1922년 니콜라스 미노르스키가 선박 자동조타 장치를 연구하면서 정립한 개념인데, 100년이 지난 지금도 산업 제어 루프의 90% 이상이 PID 기반입니다. 미쳤죠 ㅋㅋ 이게 진짜 클래식의 힘.
u(t) = Kp·e(t) + Ki·∫e(τ)dτ + Kd·de(t)/dt

병렬형(Parallel/Ideal):
C(s) = Kp + Ki/s + Kd·s

표준형(Standard):
C(s) = Kp·( 1 + 1/(Ti·s) + Td·s )
   → Ki = Kp/Ti,  Kd = Kp·Td
① P (비례) — "차이만큼 밀어"
오차에 비례해서 출력을 냅니다. 가장 직관적. Kp를 올리면 응답이 빨라지고 정상상태 오차가 줄어들지만, 너무 올리면 진동하다가 발산합니다.
결정적 약점: 잔류편차(offset). 오차가 0이 되면 출력도 0이 되니까, 중력이나 마찰 같은 상시 부하가 있으면 절대 목표에 도달 못 해요. 드론 고도 유지에 P만 쓰면 목표보다 항상 조금 아래에서 떠 있게 됩니다.
② I (적분) — "끝까지 따라간다"
오차를 시간에 대해 누적합니다. 아주 작은 오차라도 시간이 쌓이면 적분값이 커지니까 결국 정상상태 오차를 0으로 만들어요. 타입(type) 번호를 하나 올려준다고 표현하죠.
단점? 위상을 -90°나 깎아먹습니다. 즉 위상여유를 갉아먹어서 안정성을 해칩니다. 게다가 적분 와인드업(windup)이라는 악명 높은 현상이 있어요.
⚠️ 적분 와인드업이 뭐냐면
액추에이터가 포화(saturation)됐는데도 오차가 남아 있으면, 적분항은 계속 쌓입니다. 나중에 목표에 도달해도 "쌓아둔 적분값"을 다 태워야 해서 미친 오버슈트가 나오죠.
해결책: 안티 와인드업(Anti-windup)
· 조건부 적분(Conditional Integration): 포화 시 적분 정지
· 백캘큘레이션(Back-calculation): 포화된 만큼 적분기에서 빼줌
· 적분항 클램핑: 적분 누적값에 상·하한 설정
③ D (미분) — "앞을 내다본다"
오차의 변화율을 봅니다. "지금 빠르게 목표에 다가가고 있네? 그럼 미리 브레이크 밟자." 이게 D예요. 덕분에 오버슈트와 진동을 억제하고 위상여유를 +로 벌어줍니다.
근데 치명적 문제. 미분은 고주파 노이즈를 증폭시킵니다. 센서에 1kHz 지터가 조금만 있어도 D항이 그걸 폭발시켜서 액추에이터를 부들부들 떨게 만들어요. 그래서 실무에서는 미분 필터를 반드시 겁니다.
필터 적용 미분항 (N = 필터 계수, 보통 8~20)
D(s) = Kd·s / (1 + (Kd/(Kp·N))·s)

추가로 실무 필수 기법:
· Derivative on Measurement (미분 킥 방지)
  → de/dt 대신 -dy/dt 사용
→ 목표값 급변 시 D항이 폭주하는 걸 막음| 게인 증가 | 상승시간 | 오버슈트 | 정정시간 | 정상상태오차 | 안정성 |
|---|---|---|---|---|---|
| Kp ↑ | 감소 | 증가 | 소폭변화 | 감소 | 나빠짐 |
| Ki ↑ | 소폭감소 | 증가 | 증가 | 제거 | 나빠짐 |
| Kd ↑ | 소폭변화 | 감소 | 감소 | 변화없음 | 좋아짐* |
* 단, 노이즈가 없다는 전제 하에서. 노이즈 심하면 D는 독입니다.
🎯 안정성 판별: 게인여유와 위상여유, 이것만 알면 반은 먹고 들어감
안정성을 따지는 방법은 여러 가지예요.
라우스-허위츠 (Routh-Hurwitz)
특성방정식 계수만 가지고 표를 그려서 우반면 근 개수를 셉니다. 손계산으로 "안정하냐 아니냐"를 빠르게 판단하는 데 좋아요. 첫 열의 부호 변화 횟수 = 우반면 극점 개수.
근궤적 (Root Locus)
게인 K를 0에서 ∞까지 바꿀 때 폐루프 극점이 s평면에서 어떤 경로로 움직이는지 그립니다. 극점에서 출발해 영점(또는 무한대)으로 도착하죠. "게인을 얼마까지 올릴 수 있나"를 시각적으로 보여줍니다.
보드 선도 (Bode Plot) — 실무 최강자
주파수 응답을 크기(dB)와 위상(deg)으로 그립니다. 실무자들이 제일 사랑하는 툴이에요. 왜냐? 측정이 가능하거든요. 네트워크 애널라이저로 실제 회로 찍으면 바로 나옵니다.
🔑 두 개의 마진 (외워두세요, 면접에 나옵니다)
게인여유 (Gain Margin, GM)
위상이 -180°가 되는 주파수에서, 게인이 0dB까지 몇 dB 남았는가
→ 권장: 6 ~ 12 dB 이상
위상여유 (Phase Margin, PM)
게인이 0dB가 되는 주파수(교차주파수 ωc)에서, 위상이 -180°까지 몇 도 남았는가
→ 권장: 45° ~ 60°
꿀팁: ζ ≈ PM / 100 (PM이 70° 이하일 때 꽤 잘 맞는 근사식)
나이퀴스트 판별법
개루프 주파수 응답을 복소평면에 그려서 -1+j0 점을 몇 번 감싸는지로 판단합니다. Z = N + P 공식. 개루프가 불안정한 시스템(예: 자석 부상 시스템, RHP 극점 존재)까지 다룰 수 있어서 이론적으로 가장 강력해요.
🛠️ PID 튜닝 실전편: 이론은 그만, 손으로 돌려봅시다
방법 ①: 지글러-니콜스 (Ziegler-Nichols, 1942)
고전 of 고전. 두 가지 버전이 있습니다.
임계 감도법 (Ultimate Sensitivity Method)
1) Ki = 0, Kd = 0으로 설정 (P 제어만)
2) Kp를 0부터 서서히 올림
3) 출력이 일정 진폭으로 지속 진동하는 지점 발견
   → 그때의 Kp = Ku (임계 게인)
   → 진동 주기    = Tu (임계 주기)
4) 아래 표대로 대입| 제어기 | Kp | Ti | Td |
|---|---|---|---|
| P | 0.50 Ku | — | — |
| PI | 0.45 Ku | Tu / 1.2 | — |
| PID (classic) | 0.60 Ku | Tu / 2 | Tu / 8 |
| Pessen Integral | 0.70 Ku | Tu / 2.5 | 3Tu / 20 |
| Some Overshoot | 0.33 Ku | Tu / 2 | Tu / 3 |
| No Overshoot | 0.20 Ku | Tu / 2 | Tu / 3 |
솔직히 말하면 ZN 클래식 설정은 오버슈트가 25% 정도로 꽤 공격적입니다. 1940년대 화학 플랜트 기준으로 "외란 억제"에 최적화된 거라서요. 요즘 모션 제어에 그냥 쓰면 물건이 부서질 수 있어요 ㅋㅋ 그래서 보통 출발점으로만 쓰고 거기서 손으로 다듬습니다.
방법 ②: 계단 응답법 (Open-loop / Reaction Curve)
플랜트에 계단 입력을 주고 S자 응답 곡선을 얻습니다. 변곡점에 접선을 그어서 지연시간 L과 시상수 T를 읽어내죠. 그걸 FOPDT(1차 지연 + 데드타임) 모델로 근사합니다.
G(s) ≈ K·e^(-Ls) / (T·s + 1)

Ziegler-Nichols 계단응답 기준:
  P   : Kp = T/L
  PI  : Kp = 0.9T/L,  Ti = L/0.3
  PID : Kp = 1.2T/L,  Ti = 2L,  Td = 0.5L
공장에서 루프를 진동시키는 건 위험하니까, 이 방법이 안전성 면에서 더 선호됩니다.
방법 ③: CHR / Cohen-Coon / Lambda 튜닝
CHR(Chien-Hrones-Reswick)은 "오버슈트 0%" 또는 "20%" 버전을 따로 제공해서 용도에 맞게 고를 수 있어요.
Lambda 튜닝(IMC 기반)은 원하는 폐루프 시상수 λ를 직접 지정합니다. 공정 산업에서 인기 폭발인 이유는 "부드럽고 로버스트"하기 때문. λ를 크게 잡으면 느리지만 안정적, 작게 잡으면 빠르지만 민감. 튜닝 노브가 딱 하나라 직관적이에요.
IMC-PID (FOPDT 기준, λ는 목표 폐루프 시상수)
Kp = (2T + L) / ( K·(2λ + L) )
Ti = T + L/2
Td = T·L / (2T + L)

권장: λ ≥ max(0.8L, 0.2T)   ← 너무 작게 잡지 마세요
방법 ④: 그냥 손으로 (Manual / 현장파)
🖐️ 실무자들이 실제로 하는 순서
1단계. Ki=0, Kd=0. Kp만 올린다. 진동 직전까지 올린 뒤 그 값의 절반으로 내린다.
2단계. Ki를 조금씩 올린다. 정상상태 오차가 사라지는 최소값을 찾는다. 너무 올리면 느린 헌팅(hunting) 발생.
3단계. 오버슈트가 거슬리면 Kd를 소량 추가. 노이즈로 액추에이터가 떨기 시작하면 즉시 줄이고 미분 필터를 강화.
4단계. 실제 외란을 던져본다. (모터라면 손으로 축을 툭 건드려보기) 복귀 거동이 만족스러운지 확인.
5단계. 온도 변화, 부하 변동 등 최악 조건에서 재검증. 여기서 안 하면 나중에 현장에서 웁니다 😭
참고로 재능넷의 지식인의 숲에서도 이런 실무형 튜닝 노하우를 공유하는 엔지니어 콘텐츠가 꽤 있는데, 교과서 공식만 보는 것보다 실제 현장 케이스를 함께 보면 감이 훨씬 빨리 잡히더라고요.
💻 디지털 구현: MCU에 올릴 땐 이거 조심
요즘 PID는 대부분 MCU/DSP에서 이산 시간으로 돕니다. 여기서 초보들이 자주 밟는 지뢰들이 있어요.
이산화 (Discretization)
후진 차분(Backward Euler) 기준, 샘플링 주기 Ts

u[k] = Kp·e[k]
     + Ki·Ts·Σe[i]
     + Kd·(e[k] - e[k-1]) / Ts

증분형(Velocity Form) — 와인드업에 강함
Δu[k] = Kp·(e[k]-e[k-1])
      + Ki·Ts·e[k]
      + Kd·(e[k] - 2e[k-1] + e[k-2]) / Ts
u[k] = u[k-1] + Δu[k]
⚡ 디지털 PID 체크리스트
샘플링 주파수: 폐루프 대역폭의 최소 10배, 가능하면 20~30배. 나이퀴스트 정리상 2배면 된다고 생각하면 큰일 납니다. 샘플링 자체가 평균 Ts/2의 시간 지연을 만들고, 이게 위상여유를 갉아먹어요.
연산 지연: ADC 변환 + 계산 + PWM 갱신까지의 지연도 위상 지연입니다. 대역폭이 높을수록 치명적.
고정소수점 주의: 적분항 누적에서 오버플로/언더플로 발생 가능. Q포맷 잘 잡고, 적분기는 넉넉한 비트로.
양자화 오차: ADC 분해능이 낮으면 LSB 수준에서 리밋 사이클(limit cycle)이 생겨 출력이 미세 진동합니다.
불감대(Deadband): 마찰 있는 기계계에서는 미세 오차 무시 구간을 두는 게 실용적일 때가 있음.
범프리스 전환(Bumpless Transfer): 수동↔자동 모드 전환 시 출력이 튀지 않도록 적분항 초기화.
// 실전형 C 의사코드
typedef struct {
    float Kp, Ki, Kd, Ts, N;
    float integ, prevMeas, dState;
    float outMin, outMax;
} PID;

float PID_Update(PID *p, float sp, float meas) {
    float err = sp - meas;

    float P = p->Kp * err;

    // 적분 (사다리꼴)
    p->integ += p->Ki * p->Ts * err;

    // 미분 on measurement + 1차 필터 (미분킥 방지)
    float alpha = p->Kd / (p->Kd + p->N * p->Ts);
    p->dState = alpha * p->dState
              - (1.0f - alpha) * p->N * (meas - p->prevMeas);
    p->prevMeas = meas;

    float out = P + p->integ + p->dState;

    // 클램핑 + 백캘큘레이션 안티와인드업
    float sat = out;
    if (sat > p->outMax) sat = p->outMax;
    if (sat < p->outMin) sat = p->outMin;
    p->integ += (sat - out);   // 초과분 회수

    return sat;
}
🔬 전기전자 도메인별 실전 적용
1) DC-DC 컨버터 전압 제어
Buck 컨버터는 LC 필터 때문에 2차 극점을 갖고, 여기서 위상이 -180°로 확 꺾입니다. ESR 영점이 위상을 좀 복구해주긴 하지만 부족하죠. 그래서 Type II / Type III 보상기를 씁니다. 이건 사실상 PID의 아날로그 회로판 구현이에요.
Boost나 Flyback의 CCM 동작에서는 우반면 영점(RHP zero)이라는 악마가 등장합니다. 게인은 올라가는데 위상은 깎이는 미친 특성이라, 제어 대역폭을 RHP 영점 주파수의 1/3~1/5 아래로 제한할 수밖에 없어요. 물리적 한계입니다.
2) BLDC / PMSM 모터 제어
표준 구조는 캐스케이드(다단) 루프입니다.
[위치 루프] → [속도 루프] → [전류 루프] → 인버터

대역폭 설계 원칙 (각 루프 5~10배 차이)
전류 루프 : 1 ~ 5 kHz    (가장 빠름, PI만 씀)
속도 루프 : 100 ~ 500 Hz
위치 루프 : 10 ~ 50 Hz   (보통 P 제어)
전류 루프에 D를 잘 안 쓰는 이유? 전류 센싱은 PWM 스위칭 노이즈 범벅이라 미분하면 바로 난장판 됩니다 ㅋㅋ 대신 FOC(자속기준제어)로 d-q축 분리하고, 역기전력을 피드포워드로 상쇄해줍니다.
3) 온도 제어 (리플로우 오븐, 3D 프린터 핫엔드)
열 시스템은 시상수가 엄청 크고 데드타임이 큽니다. 히터 켜고 30초 뒤에 온도가 오르기 시작하는 식이죠. 이런 데서 D를 세게 걸면 반응이 느려 소용없고, I를 세게 걸면 와인드업 폭발.
그래서 대부분 PI + 강력한 안티와인드업, 그리고 데드타임이 심하면 스미스 예측기(Smith Predictor)를 씁니다. 플랜트 모델을 내부에 두고 "지연 없는 가상의 출력"을 피드백해서 지연 문제를 회피하는 기법이에요.
4) PLL (위상 동기 루프)
클럭 생성, 통신, 주파수 합성에 쓰이는 PLL도 완벽한 제어 루프입니다. 루프 필터가 PI 제어기 역할을 하고, VCO가 적분기(위상 = 주파수의 적분)라서 자연스럽게 Type II 시스템이 됩니다.
여기선 위상여유가 지터 피킹(jitter peaking)과 락 타임을 결정해요. PM이 낮으면 폐루프 응답에 피킹이 생겨서 특정 주파수 지터가 증폭됩니다.
5) 드론 비행 제어
Rate 루프(각속도) → Angle 루프(자세) 캐스케이드. Rate 루프의 D게인이 진동 억제의 핵심인데, 프레임 진동이 자이로에 타면 D가 그걸 증폭해서 모터가 뜨거워지는 현상이 생깁니다. 그래서 요즘 FC 펌웨어들은 동적 노치 필터로 프로펠러 회전 주파수 성분을 실시간 제거하죠.
🚀 PID를 넘어서: 그래도 안 될 땐
피드포워드 (Feedforward)
외란이나 목표값 변화를 미리 알 수 있다면, 오차가 생기기 전에 보정합니다. 피드백은 본질적으로 "오차가 생겨야 동작"하는 사후 대응이거든요. 둘을 합치면(2-DOF 제어) 추종 성능과 외란 억제를 독립적으로 튜닝할 수 있습니다.
게인 스케줄링 (Gain Scheduling)
동작점에 따라 시스템 특성이 변하면(비선형), 동작점별로 PID 게인 세트를 여러 개 준비해서 전환합니다. 항공기 제어에서 고도·속도별로 게인 바꾸는 게 대표적.
상태 피드백 + LQR
모든 상태변수를 피드백해서 극점을 원하는 위치에 완벽하게 배치합니다. LQR은 비용함수 J = ∫(xᵀQx + uᵀRu)dt를 최소화해서 최적 게인을 구하죠. 측정 못 하는 상태는 칼만 필터나 관측기(Observer)로 추정.
모델 예측 제어 (MPC)
미래 N스텝을 예측해서 최적 입력을 매 주기 다시 계산. 제약조건(액추에이터 한계 등)을 명시적으로 처리할 수 있는 게 최대 강점. 예전엔 연산량 때문에 느린 화학공정 전용이었는데, 요즘 MCU 성능이 좋아져서 모터 제어에도 들어갑니다.
H∞ / 슬라이딩 모드 / 적응 제어
모델 불확실성이 크거나 파라미터가 계속 변하는 경우. 로버스트 제어 영역입니다.
근데 중요한 건, 이 모든 고급 기법보다 "제대로 튜닝된 PID"가 나은 경우가 훨씬 많다는 겁니다 ㅋㅋ 산업 현장 통계를 보면 PID 루프의 상당수가 공장 출하 기본값 그대로 방치되거나 수동 모드로 꺼져 있어요. 고급 알고리즘 도입하기 전에 기존 루프부터 튜닝하는 게 ROI가 훨씬 높습니다.
🩺 문제 진단 치트시트
| 증상 | 원인 추정 | 처방 |
|---|---|---|
| 느리게 크게 흔들림 | Ki 과다 | Ki ↓ (Ti ↑) |
| 빠르게 작게 떨림 | Kd 과다 / 노이즈 | Kd ↓, 필터 강화 |
| 목표 도달 못 함 | I항 없음 / 포화 | Ki 추가, 액추에이터 용량 확인 |
| 큰 오버슈트 후 수렴 | Kp 과다, 와인드업 | Kp ↓, 안티와인드업 적용 |
| 반응이 너무 느림 | Kp 부족 | Kp ↑, 샘플링 주기 확인 |
| 외란에 약함 | 대역폭 부족 | Kp/Ki ↑, 피드포워드 추가 |
| 목표 바꿀 때만 튐 | 미분 킥 | Derivative on Measurement |
| 온도 따라 성능 변함 | 플랜트 파라미터 변동 | 게인 스케줄링 / 로버스트 설계 |
🎓 마지막 정리
· 안정성은 폐루프 극점의 위치가 전부다
· 실무 판정 기준은 위상여유 45~60°, 게인여유 6~12dB
· PID 튜닝은 속도·정확도·안정성의 트레이드오프 협상
· 디지털 구현에선 샘플링 지연과 와인드업이 진짜 적
· 그리고 언제나 최악 조건에서 검증할 것
제어공학이 어렵게 느껴지는 이유는 수식 때문이 아니라, "눈에 안 보이는 시간 축의 싸움"이기 때문입니다. 근데 한번 감이 잡히면 세상 모든 게 피드백 루프로 보이기 시작해요. 체온 조절, 혈당 조절, 심지어 경제의 금리 정책까지 전부 PID랑 똑같은 구조거든요 ㅋㅋㅋ
오늘 배운 거 들고 가서, 방치돼 있던 그 루프 한번 열어보세요. 위상여유 60° 맞춰놓고 응답 곡선이 예쁘게 착 달라붙는 순간, 그 쾌감은 진짜 겪어본 사람만 압니다 🎯

댓글 작성
이 글에 대한 여러분의 생각을 들려주세요
로그인이 필요합니다
댓글을 작성하려면 먼저 로그인해주세요.
댓글 0
지식인의 숲 - 지적 재산권 보호 고지
지적 재산권 보호 고지
- 저작권 및 소유권: 본 컨텐츠는 재능넷의 독점 AI 기술로 생성되었으며, 대한민국 저작권법 및 국제 저작권 협약에 의해 보호됩니다.
- AI 생성 컨텐츠의 법적 지위: 본 AI 생성 컨텐츠는 재능넷의 지적 창작물로 인정되며, 관련 법규에 따라 저작권 보호를 받습니다.
- 사용 제한: 재능넷의 명시적 서면 동의 없이 본 컨텐츠를 복제, 수정, 배포, 또는 상업적으로 활용하는 행위는 엄격히 금지됩니다.
- 데이터 수집 금지: 본 컨텐츠에 대한 무단 스크래핑, 크롤링, 및 자동화된 데이터 수집은 법적 제재의 대상이 됩니다.
- AI 학습 제한: 재능넷의 AI 생성 컨텐츠를 타 AI 모델 학습에 무단 사용하는 행위는 금지되며, 이는 지적 재산권 침해로 간주됩니다.
아직 댓글이 없습니다.