Ver4.0 차세대 건설 기술과 건설 로봇이 만드는 현장 혁신 : 모듈러·디지털트윈·자동화 시공의 구조공학적 해부
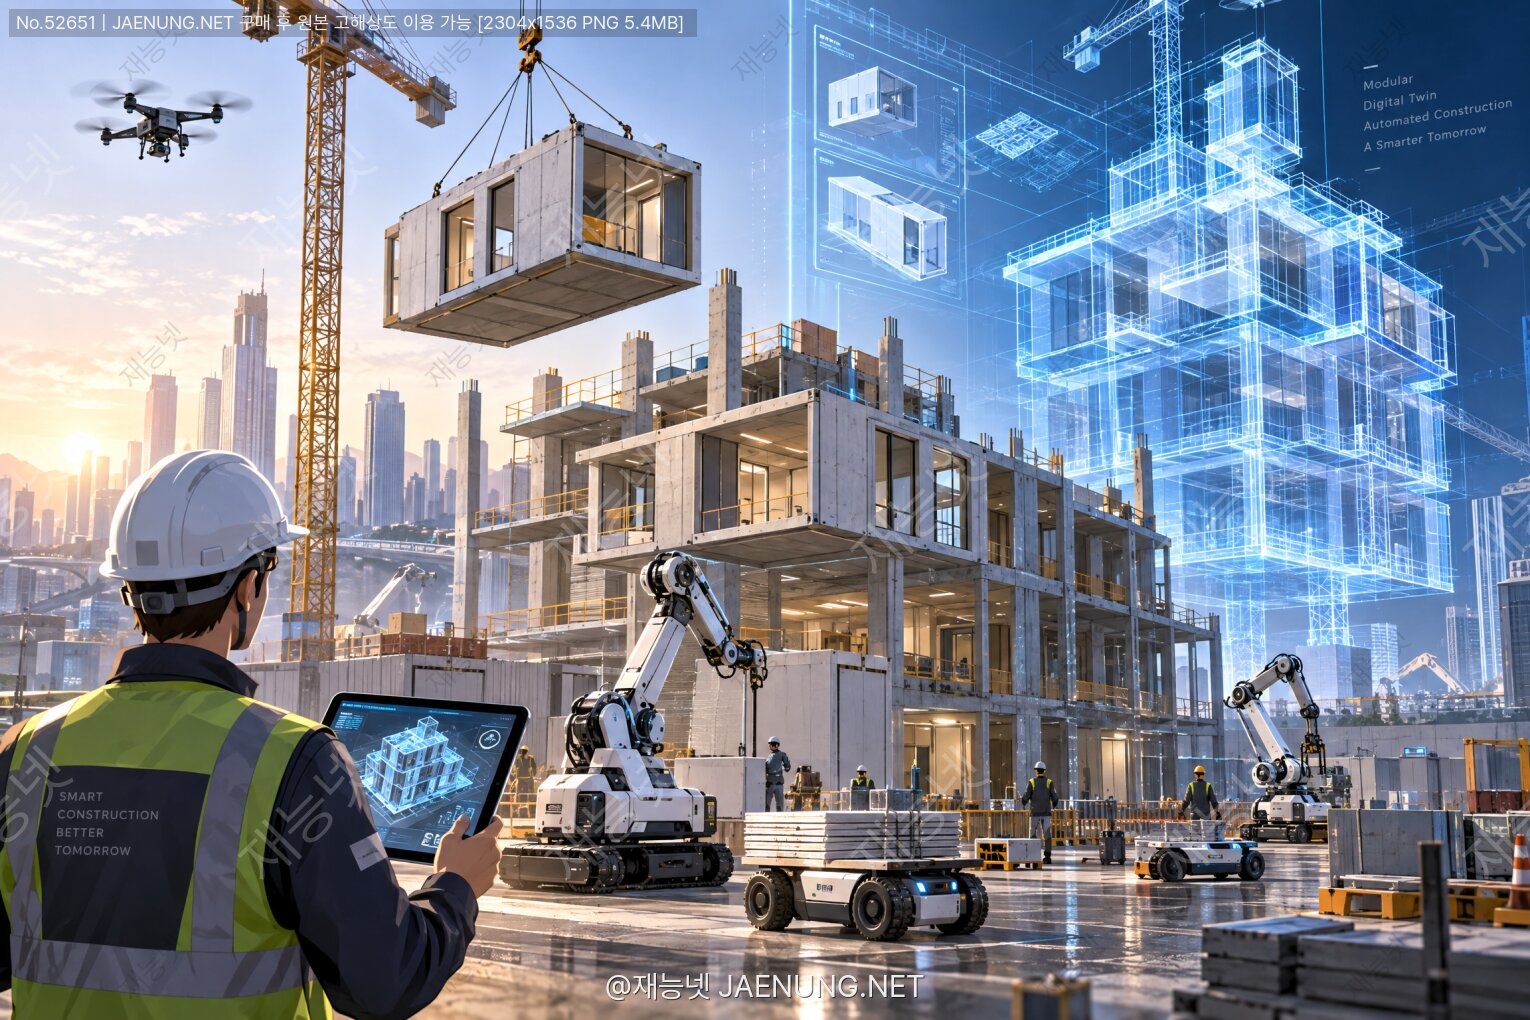
차세대 건설 기술과 건설 로봇이 만드는 현장 혁신 : 모듈러·디지털트윈·자동화 시공의 구조공학적 해부
공학 · 구조와 건설공학 Construction 4.0 로보틱스 시공
망치와 삽의 산업이, 센서와 알고리즘의 산업으로 갈아타는 중입니다.
그 전환의 한복판에서 구조공학은 무엇을 다시 계산해야 할까요?
1. 왜 하필 지금, 건설업인가
건설은 인류가 가장 오래 해온 산업 중 하나입니다. 그런데 아이러니하게도 생산성 향상이 가장 더딘 산업이기도 합니다.
맥킨지 글로벌 연구소(MGI)가 2017년 발표한 보고서 "Reinventing Construction"에 따르면, 지난 20여 년간 전 세계 경제 전체의 노동생산성은 연평균 약 2.8% 성장한 반면, 건설업은 연평균 1% 수준에 머물렀습니다. 제조업이 같은 기간 연 3.6%씩 성장한 것과 비교하면 격차는 더 뚜렷합니다.
이유는 복잡하게 얽혀 있습니다.
① 프로젝트 유일성(One-off) 문제
자동차는 같은 모델을 수십만 대 찍어내지만, 건물은 대지·지반·법규·발주처 요구가 전부 다릅니다. 학습곡선이 쌓이기 전에 프로젝트가 끝납니다.
② 다층 하도급 구조
원청-하도급-재하도급으로 이어지는 구조에서 데이터와 책임이 파편화됩니다. 설계 변경 하나가 현장 말단까지 도달하는 데 며칠이 걸립니다.
③ 옥외·비정형 작업환경
공장 라인은 온도·조도·위치가 통제되지만, 현장은 비가 오고 바람이 불고 지면이 울퉁불퉁합니다. 로봇에게는 최악의 조건입니다.
④ 숙련 인력의 고령화
국내 건설기능인력의 평균 연령은 지속 상승해 50대를 넘어섰고, 청년 유입은 정체 상태입니다. 일본·독일·미국도 사정은 비슷합니다.
즉, 건설 자동화는 "멋있어서 하는 것"이 아니라 "안 하면 지을 사람이 없어서 하는 것"에 가깝습니다. 이 절박함이 최근 10년간 기술 도입 속도를 극적으로 끌어올렸습니다.
2. 건설 로봇의 분류학 : 무엇이 실제로 현장에 있는가
"건설 로봇"이라는 단어는 너무 넓습니다. 실무적으로는 작업 유형과 자율도 두 축으로 나누는 것이 정확합니다.
2-1. 작업 유형별 분류
| 유형 | 대표 작업 | 기술적 핵심 | 성숙도 |
|---|---|---|---|
| 조적/적층형 | 벽돌 쌓기, 3D 콘크리트 프린팅 | 경로계획, 재료 레올로지 | 실증~초기상용 |
| 접합형 | 철골 용접, 볼팅, 철근 결속 | 비전 정렬, 힘제어 | 상용 진입 |
| 표면처리형 | 도장, 미장, 석고보드, 연마 | 말단부 컴플라이언스 | 상용 |
| 천공/설치형 | 천장 앵커 드릴링, 설비 행거 | BIM 좌표-현장 정합 | 상용 |
| 측량/검측형 | 스캐닝, 진도 파악, 품질검사 | SLAM, 포인트클라우드 비교 | 완전 상용 |
| 운반/굴착형 | 자율 굴착기, 덤프, 자재 이송 | 측위, 지형인식, 안전정지 | 상용~반자율 |
| 착용형 | 외골격(엑소스켈레톤) | 근력보조, 인체공학 | 보급 확산 |
2-2. 자율도(Autonomy Level)
자동차 자율주행 레벨처럼, 건설 장비에도 유사한 등급 개념이 쓰입니다.
L0 수동 — 인간이 전부 조작
L1 보조 — 머신 가이던스(GNSS 기반 블레이드 높이 표시)
L2 부분자동 — 머신 컨트롤(설계면까지 자동 정지·자동 정형)
L3 조건부 자율 — 정해진 구역에서 반복 사이클 자율 수행, 인간 감독
L4 고도 자율 — 예외 상황 대부분 자체 처리, 원격 감시만
L5 완전 자율 — 현재로선 연구 단계
2020년대 중반 현재 대형 토공 장비는 L2가 사실상 표준이 되었습니다. 캐터필러의 그레이드 컨트롤, 코마츠의 인텔리전트 머신 컨트롤, 트림블·톱콘의 3D 머신 컨트롤 시스템이 대표적입니다. RTK-GNSS(실시간 이동측위)로 ±2~3cm 정밀도를 확보하고, 설계 표면(DTM)을 장비에 직접 올려 오퍼레이터가 "설계면 아래로 파지 않도록" 물리적으로 제한합니다.
이것만으로도 재시공(rework) 감소, 측량 인력 절감, 연료 절감이라는 세 가지 효과가 동시에 발생합니다. 실제 대형 토공 현장에서 머신 컨트롤 도입 후 작업 시간 30~40% 단축 사례가 다수 보고되었습니다.
3. BIM과 디지털 트윈 : 로봇이 읽을 수 있는 설계도
로봇이 벽을 쌓으려면, 벽이 "어디에, 어떤 재료로, 몇 mm 오차 안에" 있어야 하는지를 기계가 읽을 수 있는 형식으로 알아야 합니다. 종이 도면으로는 불가능합니다. 그래서 자동화의 전제조건이 곧 BIM(Building Information Modeling)입니다.
3-1. BIM은 3D 모델이 아니다
흔한 오해가 "BIM = 3D 도면"입니다. 실제로 BIM의 핵심은 객체 지향 데이터베이스입니다. 벽 하나가 단순한 육면체가 아니라 다음과 같은 속성 묶음으로 존재합니다.
Wall_A203
 ├ Type        : RC 전단벽
 ├ Thickness   : 250 mm
 ├ Material    : C40/50, Rebar SD400 D13@200
 ├ FireRating  : 2hr
 ├ Level       : 3F (EL +9,600)
 ├ Phase       : 시공단계 S-04
 ├ Cost_Code   : 03-30-00
 └ Geometry    : BREP / 국지좌표계 기준
이 데이터가 있어야 4D(공정)·5D(공사비)·6D(운영)로 확장됩니다. 그리고 로봇에게는 이 중 Geometry와 좌표계가 절대적으로 중요합니다.
3-2. 좌표계 정합, 자동화의 진짜 난제
BIM 모델은 "설계 좌표계"에 있고, 현장은 "국가 측지좌표계" 위에 있으며, 로봇은 자기 몸을 중심으로 한 "로봇 좌표계"로 움직입니다. 이 셋을 일치시키는 것이 정합(registration)입니다.
실무의 현실 : 도면상 기둥 중심은 완벽히 격자 위에 있지만, 실제 시공된 기둥은 15mm 틀어져 있습니다. 로봇이 도면 좌표만 믿고 천장에 앵커를 뚫으면, 철근을 때리거나 덕트 경로와 충돌합니다.
그래서 현대 시공 로봇은 대부분 "측정 후 작업(measure-then-act)" 방식을 씁니다. 토털스테이션이나 LiDAR로 현장을 먼저 스캔하고, As-built 데이터와 BIM을 비교해 오차를 보정한 뒤 실제 작업 좌표를 재계산합니다.
3-3. 디지털 트윈과 진도 자동 파악
현장을 주기적으로 3D 스캔하면 포인트 클라우드가 쌓입니다. 이를 BIM과 겹쳐(Scan-vs-BIM) 비교하면 다음이 자동으로 나옵니다.
· 어떤 부재가 설치 완료되었는가 → 공정률 자동 산출
· 어떤 부재가 허용오차를 벗어났는가 → 품질 이슈 조기 발견
· 다음 공정 투입이 가능한 구역은 어디인가 → 작업 배치 최적화
이것이 실시간에 가깝게 돌아가는 상태를 디지털 트윈이라 부릅니다. 단순 시각화가 아니라, 물리 현장의 상태 변화가 모델에 반영되고, 모델의 판단이 다시 현장 의사결정에 되먹임되는 폐루프가 핵심입니다.
4. 3D 콘크리트 프린팅 : 거푸집 없는 구조물의 구조역학
가장 화제성이 큰 기술입니다. 동시에 구조공학적으로 가장 논쟁적인 기술이기도 합니다.
4-1. 원리와 재료 레올로지
3DCP(3D Concrete Printing)는 노즐에서 모르타르를 압출하여 층층이 쌓는 방식입니다. 핵심은 재료가 상충하는 두 요구를 동시에 만족해야 한다는 점입니다.
요구 1 — 펌퍼빌리티(pumpability)
호스를 통과할 때는 충분히 흘러야 한다. 즉 항복응력이 낮아야 한다.
요구 2 — 빌더빌리티(buildability)
적층된 직후에는 자기 무게와 윗층 무게를 버텨야 한다. 즉 항복응력이 즉시 높아져야 한다.
이 모순을 푸는 방법이 구조 형성 속도(structuration rate) 제어입니다. 촉진제를 노즐 직전에서 혼입하거나(inline mixing), 점도조절제(VMA)와 나노클레이를 써서 정지 상태의 항복응력이 시간에 따라 급격히 증가하도록 설계합니다.
적층 구조물의 붕괴는 보통 두 모드로 발생합니다.
① 소성 붕괴(plastic collapse) — 하부 층의 항복응력이 상부 하중을 못 버텨 눌려 퍼짐
② 탄성 좌굴(elastic buckling) — 벽이 얇고 높아지면서 면외 방향으로 휘어짐
Suiker 등의 연구에서 제시된 바와 같이, 벽체 높이가 낮을 때는 소성 붕괴가, 일정 높이를 넘으면 좌굴이 지배 모드가 됩니다. 그래서 실무에서는 층당 적층 시간(layer cycle time)을 재료 경화 속도와 맞춰 설계하는 것이 결정적입니다. 너무 빠르면 무너지고, 너무 느리면 콜드 조인트(cold joint)가 생겨 층간 부착강도가 떨어집니다.
4-2. 이방성이라는 근본 과제
3DCP 구조물의 가장 큰 구조적 약점은 층간 계면입니다. 일체 타설 콘크리트와 달리, 적층 방향에 수직인 인장·전단 강도가 층 방향 대비 현저히 낮습니다. 문헌에 따라 차이는 있지만 층간 부착강도가 모재 대비 50~80% 수준으로 보고되는 경우가 많습니다.
또한 철근을 어떻게 넣을 것인가가 미해결 과제입니다. 접근법은 세 갈래입니다.
| 방식 | 내용 | 한계 |
|---|---|---|
| 사후 배근 | 프린팅으로 영구 거푸집(중공벽)을 만들고 내부에 배근 후 충전 | 가장 현실적, 현재 주류. 단면 효율은 낮음 |
| 동시 배근 | 층 사이에 케이블·와이어를 자동 삽입 | 정착·피복 확보 어려움 |
| 섬유보강 | 강섬유·PVA 섬유 혼입으로 연성 확보 | 주철근 대체 불가, 노즐 막힘 리스크 |
그래서 현재 실제 준공된 3DCP 건축물 대부분은 저층 주거·구조물의 비내력 또는 준내력 요소이거나, 사후 배근형 중공벽 구조입니다. 두바이의 행정 건물, 미국 텍사스의 주택 단지, 유럽의 보행교 등이 대표 사례이며, 네덜란드 에인트호번의 'Project Milestone' 주택과 3D 프린팅 자전거교는 실사용 인증을 받은 선례로 자주 인용됩니다.
그럼 3DCP는 과장인가? 아닙니다. 다만 강점이 다른 곳에 있습니다. 곡면·비정형 형상을 거푸집 비용 없이 만들 수 있다는 점, 위상최적화(topology optimization) 결과를 그대로 구현할 수 있다는 점입니다. 전통 공법에서 비정형 거푸집 비용은 공사비의 상당 부분을 차지하므로, "형상이 복잡할수록 유리해지는" 역전 구조가 성립합니다.
5. 모듈러 건축과 DfMA : 현장을 공장으로 옮기다
로봇을 현장에 보내는 것이 어렵다면, 현장을 로봇이 있는 곳으로 옮기면 됩니다. 이것이 모듈러(off-site) 건축의 논리입니다.
5-1. DfMA : 제조·조립을 고려한 설계
DfMA(Design for Manufacture and Assembly)는 항공·자동차 산업에서 넘어온 개념입니다. 핵심 원칙은 단순합니다.
· 부품 수를 줄여라 — 접합부가 줄면 오차와 결함이 줄어든다
· 표준화하고 반복하라 — 학습곡선을 만든다
· 조립 순서를 설계 단계에서 확정하라 — 현장 즉흥 판단을 없앤다
· 접근성과 공차를 설계하라 — 사람 손이 들어갈 공간, 로봇 툴이 들어갈 공간
5-2. 모듈러의 구조공학적 쟁점
모듈러 건축, 특히 볼류메트릭(volumetric) 모듈러는 6면체 유닛을 공장에서 만들어 현장에서 쌓는 방식입니다. 구조적으로는 일반 건물과 근본적으로 다른 문제를 안습니다.
① 이중 부재(double structure) 문제
유닛을 겹치면 바닥판과 천장판이 나란히 두 개가 됩니다. 재료 낭비이자 층고 손실입니다. 이를 줄이려면 오픈사이드 모듈, 기둥-보 프레임 방식으로 전환해야 합니다.
② 모듈 간 연결(inter-module connection)
가장 중요한 지점입니다. 횡력(지진·풍하중)에 대해 모듈 집합체가 하나의 구조체로 거동할 것인가, 개별 유닛으로 흔들릴 것인가는 전적으로 연결부 강성에 달려 있습니다. 볼트 접합, 텐던 관통, 인터로킹 커넥터 등이 쓰이며, 연결부의 회전강성 산정이 해석의 핵심 변수입니다.
③ 누적 공차(tolerance stack-up)
유닛 하나의 오차가 ±3mm라도, 20층을 쌓으면 이론상 상당한 누적이 발생합니다. 그래서 층별 보정(shim) 계획과 통계적 공차 관리가 필수입니다.
④ 운송·양중 하중
모듈은 사용 중 하중보다 트럭 위에서 받는 하중이 더 클 수 있습니다. 비틀림, 관성력, 크레인 인양 시 국부응력을 별도 검토해야 합니다. "쓰기 위한 설계"와 "옮기기 위한 설계"가 다릅니다.
실제로 싱가포르는 PPVC(Prefabricated Prefinished Volumetric Construction)를 공공주택에 적극 적용하며 제도적으로 뒷받침해 왔고, 영국·일본·한국에서도 기숙사·호텔·공공임대 유형에서 성과가 축적되고 있습니다. 반복성이 높은 용도일수록 유리하다는 점은 일관됩니다.
냉정한 평가 : 모듈러가 항상 싸지는 않습니다. 물량이 충분하지 않으면 공장 고정비를 회수하지 못합니다. 모듈러의 진짜 가치는 공기 단축(30~50%), 폐기물 감소, 품질 편차 축소, 현장 안전사고 감소에 있습니다. 금융비용과 조기 임대수익까지 포함한 총비용 관점에서 평가해야 정확합니다.
6. 현장 로봇의 실제 : 다섯 가지 대표 사례군
6-1. 사족보행 스캐닝 로봇
보스턴 다이내믹스의 Spot으로 대표되는 사족보행 로봇은 건설 현장에서 가장 빠르게 실전 투입된 로봇입니다. 이유는 명확합니다. 무언가를 만들지 않고 보기만 하기 때문입니다. 실패해도 구조물에 손상을 주지 않습니다.
등에 LiDAR와 360 카메라를 얹고 정해진 경로를 매일 순회하면, 매일의 포인트 클라우드가 자동으로 쌓입니다. 계단과 잔해가 있는 환경에서 바퀴형 로봇보다 유리하며, 사람이 반나절 걸리던 진도 스캔을 무인으로 야간에 끝냅니다.
6-2. 천장 천공 로봇
설비·전기 공사에서 천장 앵커 구멍을 뚫는 작업은 대표적인 고반복·고부담 작업입니다. 팔을 들고 머리 위로 해머드릴을 쓰는 자세는 어깨·목 부상의 주원인이고, 실리카 분진 노출 위험도 큽니다.
천공 로봇은 BIM에서 좌표를 받아 자율주행으로 위치를 잡고, 토털스테이션으로 자기 위치를 보정한 뒤 수직으로 드릴을 올립니다. 분진은 내장 집진기로 즉시 포집합니다. 힐티의 Jaibot 등이 상용 제품으로 현장 적용 중이며, 특히 대형 물류센터·데이터센터·병원처럼 천장 앵커가 수만 개 필요한 프로젝트에서 효과가 큽니다.
6-3. 철근 결속 로봇
슬래브 배근 후 교차점을 결속선으로 묶는 작업은 허리를 굽힌 자세로 수천 번 반복됩니다. 결속 로봇은 배근된 철근 격자 위를 주행하며 교차점을 인식해 자동 결속합니다. 평평하고 넓은 슬래브·교량 상판·도로 포장 배근에서 특히 생산성이 높습니다.
6-4. 벽돌 적층 로봇 & 로봇 팔 가공
조적 로봇은 접착 모르타르를 도포하고 벽돌을 정위치에 놓습니다. 다만 개구부, 코너, 불규칙한 부분은 여전히 사람이 처리하는 협업 모델이 현실적입니다. 로봇은 직선 구간의 물량을, 사람은 판단이 필요한 부분을 맡습니다.
한편 공장에서는 다관절 로봇 팔이 목재 CLT 가공, 철골 절단·용접, 비정형 거푸집 밀링에 널리 쓰입니다. ETH 취리히의 디지털 패브리케이션 연구는 로봇 팔로 철근망을 공중에 엮어 그대로 거푸집 겸 보강재로 쓰는 'Mesh Mould' 같은 개념을 실물로 구현해 보였습니다.
6-5. 외골격(엑소스켈레톤)
로봇이 사람을 대체하지 않고 사람에게 입혀지는 접근입니다. 수동형(스프링·가스실린더)과 능동형(모터)이 있으며, 어깨 보조형은 머리 위 작업 시 어깨 근육 활성도를 크게 낮춰줍니다. 도입 장벽이 낮고 즉시 효과가 체감되어 보급 속도가 빠릅니다.
7. 안전 : 자동화가 가장 크게 기여하는 영역
건설업은 전 산업 중 사고 사망 비중이 가장 높은 업종입니다. 국내 산업재해 사망자 통계에서 건설업이 차지하는 비중은 매년 40% 안팎을 오르내립니다. 주요 유형은 추락, 끼임, 부딪힘, 붕괴, 감전 순으로 반복됩니다.
자동화·디지털 기술은 여기서 세 층위로 작동합니다.
층위 1 — 위험 제거(Elimination)
가장 강력합니다. 고소 작업 자체를 없애면 추락도 없습니다. 모듈러로 지상에서 마감을 끝내고 올리거나, 외벽 도장을 로봇에 맡기는 방식이 여기에 해당합니다. 안전관리 위계에서 '제거'는 언제나 최상위 대책입니다.
층위 2 — 공학적 통제(Engineering Control)
중장비 주변 접근 감지(근접경보), AI 영상 분석을 통한 보호구 미착용·위험구역 침입 탐지, 사물인터넷 기반 가설구조물 변위 계측 등입니다. 특히 흙막이·거푸집동바리 같은 가설구조물의 실시간 계측은 붕괴 전조를 잡아내는 핵심 수단입니다.
층위 3 — 관리적 통제(Administrative)
4D BIM으로 공정 간 간섭을 사전 검토해 "같은 시간, 같은 공간에 위험 작업 두 개"를 없애는 계획적 접근입니다.
그런데 여기에 새로운 위험도 생깁니다. 사람과 로봇이 같은 공간에 있을 때의 안전(HRC, Human-Robot Collaboration)입니다. 제조업은 펜스로 격리하지만, 건설 현장은 격리가 불가능합니다. 그래서 속도·이격 감시(Speed and Separation Monitoring)와 출력·힘 제한(Power and Force Limiting) 개념이 필수적으로 도입됩니다. 사람이 가까워지면 로봇이 자동으로 감속·정지하고, 충돌 시 부상 임계값 이하의 힘만 전달되도록 제한하는 방식입니다.
자동화의 목표는 "사람 없는 현장"이 아니라, "사람이 위험한 곳에 있지 않아도 되는 현장"입니다.
이 차이가 기술 도입의 방향을 결정합니다.
8. AI가 바꾸는 설계와 구조해석
8-1. 생성형 설계와 위상최적화
위상최적화는 주어진 설계 영역 안에서 재료를 어디에 둘 때 가장 효율적인가를 수치적으로 찾는 기법입니다. SIMP법(Solid Isotropic Material with Penalization) 같은 알고리즘은 각 요소의 밀도 변수를 0~1 사이에서 최적화해 뼈처럼 생긴 구조를 도출합니다.
문제는 그 결과가 대부분 전통 공법으로는 만들 수 없는 형상이라는 것이었습니다. 그런데 3D 프린팅과 로봇 가공이 등장하면서, "만들 수 없어서 버렸던 최적해"가 제조 가능해졌습니다. 최적화와 디지털 패브리케이션은 서로를 필요로 하는 짝입니다.
실제 사례로, 위상최적화를 적용한 프리캐스트 슬래브·보에서 동일 성능 대비 콘크리트 물량을 상당 폭 절감한 연구·실증이 다수 발표되었습니다. 콘크리트 1㎥당 상당량의 CO₂가 배출되는 점을 감안하면, 물량 절감 = 탄소 절감이라는 직접적 연결이 성립합니다.
8-2. 대체모델(Surrogate Model)과 해석 가속
비선형 유한요소해석은 한 번 돌리는 데 수 시간이 걸리기도 합니다. 최적화는 이를 수천 번 반복해야 합니다. 여기서 기계학습 대체모델이 등장합니다. 소수의 정밀해석 결과로 신경망을 학습시켜, 이후에는 밀리초 단위로 응답을 예측하는 방식입니다.
다만 구조공학에서 반드시 짚어야 할 원칙이 있습니다.
AI는 검증을 대체하지 않는다.
신경망은 학습 데이터 분포 밖(extrapolation)에서 신뢰할 수 없습니다. 구조물은 평생 한 번 올까 말까 한 극한 상황에서 안전해야 하는데, 그 상황이야말로 데이터가 가장 희소한 영역입니다.
따라서 실무 표준은 "AI로 후보를 빠르게 탐색 → 최종안은 규준 기반 정밀해석으로 검증"이라는 2단계 구조입니다. 책임은 여전히 기술사의 서명 위에 있습니다.
8-3. 컴퓨터 비전 기반 품질·유지관리
드론과 고해상도 카메라로 촬영한 이미지에서 균열 폭·길이·진행 방향을 자동 추출하는 기술은 이미 교량·터널 점검에 적용되고 있습니다. 사람이 로프에 매달려 하던 외관 조사를 무인화하고, 동일 지점을 시계열로 비교해 균열 진전 속도라는 새로운 데이터를 만들어냅니다.
여기에 진동 계측 기반 구조 건전성 모니터링(SHM)이 결합되면, 고유진동수 변화로 강성 저하를 감지하는 정량적 진단이 가능해집니다. 유지관리가 "정해진 주기에 점검"에서 "상태 기반 예측 보수"로 이동하는 것입니다.
9. 탄소중립과 재료 혁신 : 구조공학의 새 제약조건
건설·건물 부문은 전 세계 에너지 관련 CO₂ 배출의 상당 비중을 차지하며, UNEP의 Global Status Report 계열 보고서들은 이 수치를 대략 30% 후반대로 제시해 왔습니다. 그중 내재탄소(embodied carbon) — 즉 재료 생산과 시공 과정에서 나오는 탄소 — 의 비중이 빠르게 커지고 있습니다. 운영 에너지는 단열·설비 개선으로 줄고 있지만, 재료는 그렇지 않기 때문입니다.
9-1. 시멘트 : 화학적으로 피할 수 없는 CO₂
포틀랜드 시멘트 클링커 생산은 석회석(CaCO₃)을 소성해 CaO를 만드는 과정에서 화학반응 자체로 CO₂를 방출합니다. 이는 연료를 재생에너지로 바꿔도 사라지지 않는 '공정 배출'입니다. 대응은 세 갈래입니다.
· 혼화재 대체 — 고로슬래그(GGBFS), 플라이애시, 하소점토(LC3) 등으로 클링커 비율을 낮춤
· 탄소 포집·활용 — 배출 CO₂를 콘크리트 양생에 주입해 광물화(CO₂ mineralization)
· 물량 자체 절감 — 위상최적화, 고강도화, 중공화
구조 엔지니어 입장에서 가장 직접적인 레버는 세 번째입니다. "덜 쓰는 것"이 가장 확실한 감축입니다.
9-2. 매스 팀버(Mass Timber)의 부상
CLT(Cross-Laminated Timber), Glulam 등 공학목재는 탄소를 저장하는 구조재입니다. 목재는 성장 과정에서 흡수한 탄소를 건물 수명 동안 붙잡아 둡니다.
구조적으로 주목할 점들:
| 항목 | 특성 | 설계 시 고려 |
|---|---|---|
| 비강도 | 무게 대비 강도 우수 | 기초 규모 축소, 지진 관성력 감소 |
| 내화 | 표면 탄화층이 내부 보호 | 탄화속도(약 0.65mm/min 급) 고려한 단면 할증 |
| 진동 | 경량 → 바닥 진동 민감 | 사용성 한계상태가 지배하는 경우 많음 |
| 접합 | 목재 자체보다 접합부가 약점 | 강재 접합부·자기천공나사 상세 설계 |
| 가공 | CNC 로봇 가공 친화적 | DfMA와 궁합 최상 |
매스 팀버는 프리패브·로봇 가공과 가장 잘 맞는 재료입니다. 목재는 콘크리트처럼 굳기를 기다릴 필요가 없고, 강재처럼 무겁지 않으며, CNC로 mm 단위 가공이 쉽습니다. 노르웨이의 Mjøstårnet(약 85m), 밀워키의 Ascent(약 87m) 같은 고층 목조 건물이 실증 사례로 자주 언급되며, 하이브리드(목조+콘크리트 코어) 방식이 현실적 해법으로 자리 잡고 있습니다.
9-3. 자가치유 콘크리트와 스마트 재료
미생물(박테리아)이나 캡슐화된 치유제를 콘크리트에 혼입해, 미세균열 발생 시 탄산칼슘을 석출시켜 스스로 메우는 기술입니다. 아직 비용과 장기 신뢰성 검증이 과제이지만, 유지보수 접근이 어려운 구조물(지하 인프라, 해양 구조물)에서는 생애주기 비용 관점의 타당성이 검토되고 있습니다.
또한 형상기억합금(SMA)을 이용한 자기복원 내진 부재, 전도성 콘크리트를 이용한 구조체 자체 센싱 등이 연구되고 있습니다. 구조물이 "버티는 물체"에서 "상태를 말하는 시스템"으로 변해가는 흐름입니다.
10. 도입의 현실 : 무엇이 발목을 잡는가
기술 자체보다 어려운 것이 도입입니다. 현장에서 반복되는 실패 패턴을 정리하면 다음과 같습니다.
① 데이터 성숙도 없이 로봇부터 사기
BIM이 2D를 3D로 그린 수준에 머물러 있는데 로봇을 도입하면, 로봇에게 줄 좌표가 없습니다. 자동화는 데이터 → 프로세스 → 장비 순서로 쌓아야 합니다.
② ROI를 장비 단가로만 계산
로봇의 가치는 재시공 감소, 공기 단축에 따른 금융비용 절감, 산재 감소, 인력 확보 리스크 완화에 분산되어 있습니다. 단순 "인건비 ÷ 장비값"으로 보면 언제나 답이 안 나옵니다.
③ 계약·책임 구조의 미비
로봇이 뚫은 구멍이 틀렸을 때 책임은 누구에게 있는가? 장비 제조사, 데이터 제공자, 시공사, 설계자 중 누구인가? 이 문제는 표준계약과 보험 상품이 뒤따라야 풀립니다.
④ 현장 인력의 수용성
"내 일자리를 뺏는 기계"로 인식되면 도입은 실패합니다. 반대로 "내 허리를 살리는 도구"로 인식되면 확산은 빠릅니다. 외골격이 빠르게 보급된 이유가 여기 있습니다.
10-1. 실무적 도입 로드맵
현실적으로 검증된 순서는 대략 이렇습니다.
1단계 · 측정부터 — 드론·스캐너·현장 사진 관리. 리스크가 낮고 즉시 데이터가 쌓입니다.
2단계 · BIM 실무화 — 간섭검토(clash detection), 물량 산출, 4D 공정 연계까지 실제로 쓰는 수준으로.
3단계 · 프리패브 확대 — 배관 유닛, 화장실 유닛, 외벽 패널부터 공장 생산으로 전환.
4단계 · 반복작업 로봇 투입 — 천공, 결속, 도장 등 물량이 큰 단일 공종 대상.
5단계 · 자율 토공/원격 운전 — 장비 플릿 단위 최적화.
흥미롭게도 이 순서는 기술 난이도 순이 아니라 "실패해도 손해가 적은 순"입니다. 건설은 실패 비용이 큰 산업이므로, 리스크가 낮은 곳부터 신뢰를 쌓는 전략이 합리적입니다.
11. 사람의 역할은 어떻게 재정의되는가
가장 자주 나오는 질문입니다. "그럼 사람은 뭘 하나?"
역사적으로 자동화는 직무를 없애기보다 재구성해 왔습니다. 건설에서도 새로 생기거나 커지는 역할이 뚜렷합니다.
| 줄어드는 업무 | 커지는 역할 |
|---|---|
| 반복 천공·결속·도장 | 로봇 오퍼레이터 / 현장 자동화 코디네이터 |
| 수기 측량·야장 정리 | 측량 데이터 엔지니어 / 포인트클라우드 분석가 |
| 도면 대조 검측 | BIM 매니저 / 디지털 QA 담당 |
| 현장 즉흥 판단 조정 | DfMA 설계자 / 조립순서 기획자 |
| — | 구조 헬스 모니터링 분석, 탄소 산정 전문가 |
중요한 것은 이 전환이 기존 숙련을 버리는 것이 아니라는 점입니다. 20년 경력 반장의 "이 슬래브는 여기가 처진다"는 직관은 데이터로 환산하기 어려운 자산입니다. 오히려 그 직관을 알고리즘의 검증자로 활용할 때 시스템이 견고해집니다.
이런 전환기에는 지식의 흐름 자체가 자산이 됩니다. 실무 노하우와 최신 기술 해설이 오가는 지식 공유 공간, 예컨대 재능넷의 '지식인의 숲' 같은 플랫폼에서 구조 엔지니어·BIM 실무자·로보틱스 개발자가 서로의 언어를 배우는 일이, 사실은 기술 도입의 가장 실질적인 인프라입니다. 기술은 사람을 통해서만 현장에 착지하기 때문입니다.
건설 자동화의 최종 형태는 무인 현장이 아니라,
판단하는 사람과 실행하는 기계가 정확한 데이터로 연결된 현장입니다.
12. 2030년대를 향한 다섯 가지 전망
① 로봇은 '만능'이 아니라 '단일 공종 특화'로 간다
휴머노이드가 모든 걸 하는 그림보다, 천공만 하는 로봇·결속만 하는 로봇이 먼저 옵니다. 제한된 과업일수록 신뢰성이 확보되기 때문입니다.
② 원격 운전(teleoperation)이 자율보다 먼저 보급된다
완전 자율은 예외 상황 처리가 어렵지만, 원격 운전은 오늘 당장 위험 지역에서 사람을 빼낼 수 있습니다. 저지연 통신망 확산과 함께 재해 복구·터널·발파 현장에서 우선 확대될 것입니다.
③ 내재탄소 규제가 구조설계를 직접 바꾼다
탄소 산정이 의무화되면, 구조 대안 비교에 '물량·비용·공기'에 이어 'kgCO₂e'가 네 번째 축으로 들어옵니다. 이는 재료 선택과 단면 설계를 근본적으로 흔듭니다.
④ 검측의 완전 자동화가 먼저 온다
짓는 것보다 보는 것이 쉽습니다. 스캔-비교-리포트 파이프라인은 곧 표준 업무가 될 가능성이 높습니다.
⑤ 하이브리드가 정답이 된다
전부 3D 프린팅, 전부 모듈러, 전부 목조인 건물은 드물 것입니다. 코어는 RC, 상부는 매스팀버, 설비는 프리패브 유닛, 비정형 외장은 프린팅 — 이런 공법 혼합 최적화가 실무의 주류가 됩니다.
정리 : 구조공학이 답해야 할 질문들
차세대 건설 기술은 구조 엔지니어에게 새로운 질문지를 건넵니다.
· 적층 계면의 이방성을 어떻게 안전율 체계에 반영할 것인가
· 모듈 간 연결부의 회전강성을 어떻게 실측 기반으로 모델링할 것인가
· 로봇 시공 오차 분포를 어떻게 신뢰도 기반 설계에 통합할 것인가
· AI가 제안한 형상을 어떤 절차로 검증하고 서명할 것인가
· 내재탄소를 어떻게 성능 목표로 정량화할 것인가
이 질문들에는 아직 완결된 답이 없습니다. 바로 그래서 지금이 구조·건설공학에서 가장 흥미로운 시기입니다. 규준은 늘 기술을 뒤따라오고, 그 간극을 메우는 것이 엔지니어의 일이니까요.
망치를 놓는 것이 아닙니다. 망치를 쥔 팔이 로봇 팔로 바뀌는 동안, 어디를 얼마나 세게 쳐야 하는지를 계산하는 사람은 여전히 필요합니다. 그 계산의 정밀도가 곧 이 산업의 미래 경쟁력이 됩니다.
한 줄 요약
차세대 건설 혁신의 본질은 '로봇 도입'이 아니라 설계–제조–시공–운영을 잇는 데이터 연속성의 확보이며, 로봇은 그 연속성 위에서만 제 성능을 냅니다. 데이터가 먼저, 기계는 그다음입니다.

댓글 작성
이 글에 대한 여러분의 생각을 들려주세요
로그인이 필요합니다
댓글을 작성하려면 먼저 로그인해주세요.
댓글 0
지식인의 숲 - 지적 재산권 보호 고지
지적 재산권 보호 고지
- 저작권 및 소유권: 본 컨텐츠는 재능넷의 독점 AI 기술로 생성되었으며, 대한민국 저작권법 및 국제 저작권 협약에 의해 보호됩니다.
- AI 생성 컨텐츠의 법적 지위: 본 AI 생성 컨텐츠는 재능넷의 지적 창작물로 인정되며, 관련 법규에 따라 저작권 보호를 받습니다.
- 사용 제한: 재능넷의 명시적 서면 동의 없이 본 컨텐츠를 복제, 수정, 배포, 또는 상업적으로 활용하는 행위는 엄격히 금지됩니다.
- 데이터 수집 금지: 본 컨텐츠에 대한 무단 스크래핑, 크롤링, 및 자동화된 데이터 수집은 법적 제재의 대상이 됩니다.
- AI 학습 제한: 재능넷의 AI 생성 컨텐츠를 타 AI 모델 학습에 무단 사용하는 행위는 금지되며, 이는 지적 재산권 침해로 간주됩니다.
아직 댓글이 없습니다.