
Ver3.5 강성 로봇 vs 연성 로봇
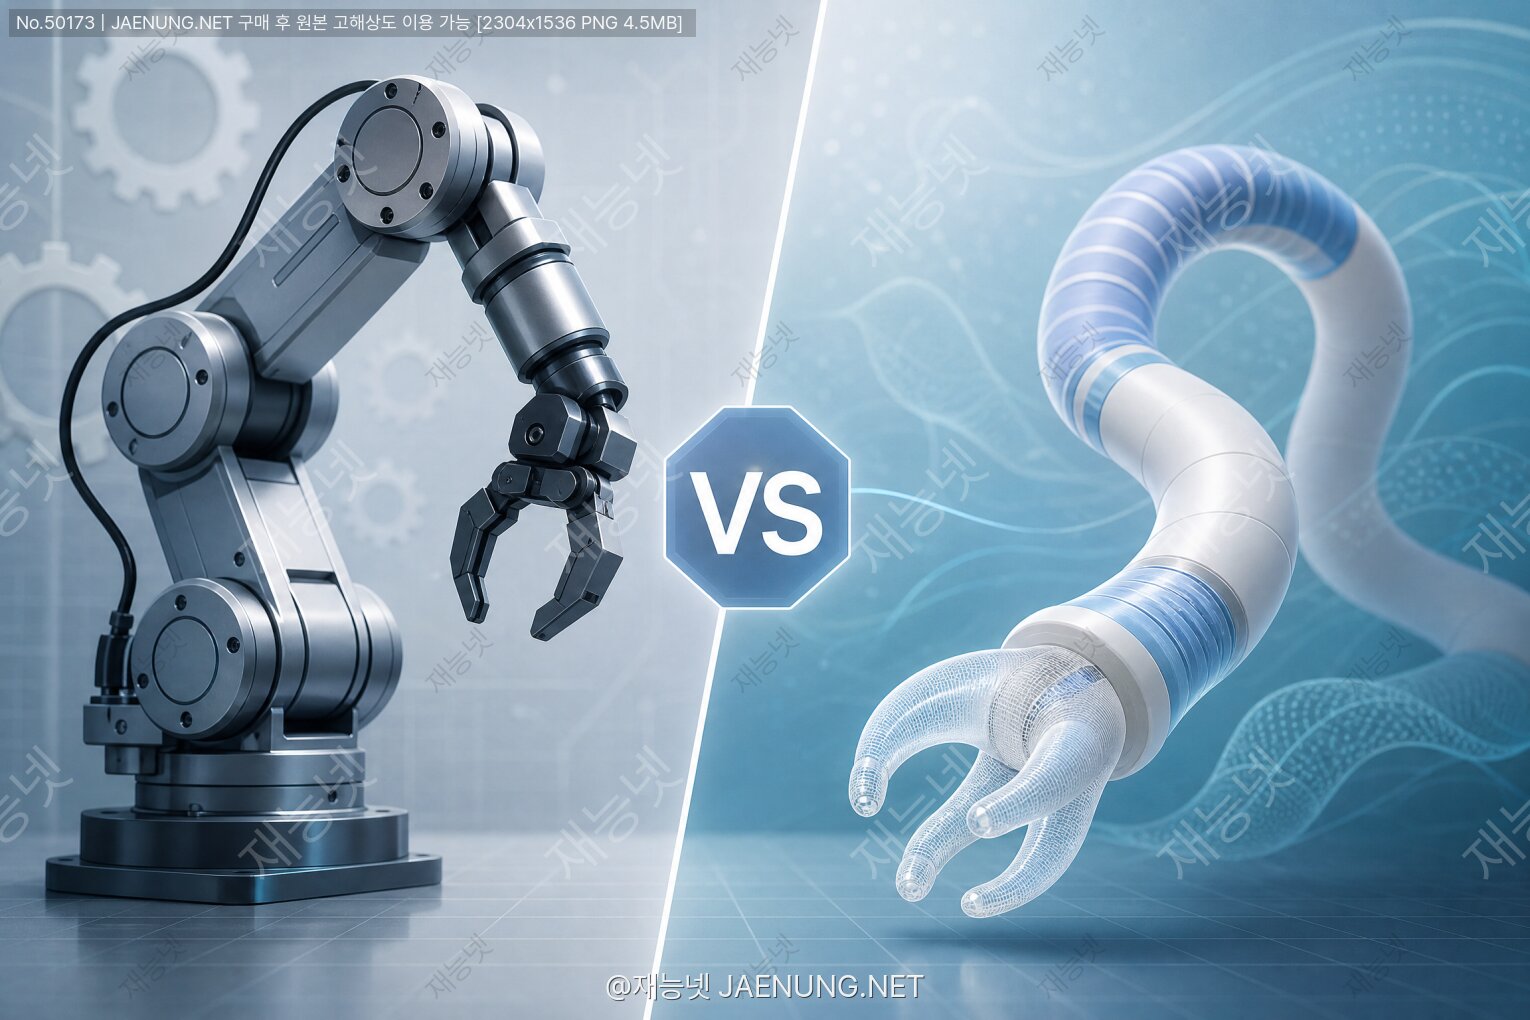
강성 로봇 vs 연성 로봇
정밀도와 적응성의 균형 — 두 세계의 치열한 대결 🔩🦑
안녕, 친구들! 오늘은 로봇공학에서 요즘 가장 핫하게 논의되는 주제를 들고 왔어. 바로 강성(Rigid) 로봇과 연성(Soft) 로봇의 이야기야. 🎉
"로봇이면 다 딱딱한 거 아니야?" 라고 생각했다면, 오늘 이 글을 읽고 나서 완전히 생각이 바뀔 거야. 요즘 로봇공학은 문어처럼 흐물흐물한 로봇을 만드는 게 진짜 트렌드거든. 😲
강성 로봇은 우리가 공장에서 흔히 보는 그 딱딱한 금속 팔 로봇이고, 연성 로봇은 말랑말랑한 소재로 만들어진 새로운 개념의 로봇이야. 이 둘은 서로 완전히 다른 철학을 가지고 있어. 정밀도냐, 적응성이냐 — 이게 핵심 키워드야.
자, 그럼 본격적으로 파헤쳐보자! 🚀
강성 로봇(Rigid Robot)은 이름 그대로 딱딱하고 단단한 소재로 만들어진 로봇이야. 금속, 합금, 경질 플라스틱 같은 재료를 사용해서 구조적으로 변형이 거의 없는 게 특징이지.
우리가 뉴스나 유튜브에서 자주 보는 자동차 공장의 용접 로봇 팔, 반도체 공정의 초정밀 로봇, 수술 보조 로봇 다빈치(da Vinci) — 이런 것들이 다 강성 로봇의 대표 사례야.
강성 로봇의 작동 원리는 운동학(Kinematics)과 동역학(Dynamics)에 기반해. 로봇 팔의 각 관절(Joint)과 링크(Link)의 기하학적 관계를 수학적으로 정확히 모델링할 수 있거든.
1 순운동학(Forward Kinematics): 각 관절의 각도를 알면 엔드이펙터(로봇 팔 끝)의 위치를 계산할 수 있어.
2 역운동학(Inverse Kinematics): 반대로 원하는 위치를 정하면 각 관절이 어떤 각도여야 하는지 역산해.
3 DH 파라미터(Denavit-Hartenberg Parameters): 로봇 링크 간의 기하학적 관계를 표준화된 방식으로 표현하는 방법이야.
이 수학적 모델이 완벽하게 성립하는 이유가 바로 소재가 딱딱해서 변형이 없기 때문이야. 강성 로봇의 가장 큰 강점이 여기서 나오는 거지.
| 항목 | 일반 산업용 | 고정밀 협동로봇 |
|---|---|---|
| 반복 정밀도 | ±0.05~0.1mm | ±0.01~0.02mm |
| 최대 페이로드 | 6~500kg | 3~35kg |
| 최대 도달 거리 | 500~3,500mm | 500~1,800mm |
| 자유도(DOF) | 4~7축 | 6~7축 |
| 동작 속도 | 최대 2,000mm/s | 최대 1,500mm/s |
대표적인 강성 로봇 제조사로는 FANUC(일본), KUKA(독일), ABB(스위스), Yaskawa(일본), Universal Robots(덴마크) 등이 있어. 이들이 만드는 로봇들이 전 세계 공장에서 묵묵히 일하고 있지. 🏭
자, 이제 완전히 다른 세계로 넘어가보자. 연성 로봇(Soft Robot)은 유연하고 변형 가능한 소재로 만들어진 로봇이야. 실리콘, 하이드로젤, 형상기억합금, 공압 튜브 같은 재료를 써서 마치 살아있는 생물처럼 움직이는 게 특징이지.
연성 로봇의 영감은 자연에서 왔어. 문어의 촉수, 코끼리의 코, 지렁이의 몸통 — 이런 생물들이 어떻게 딱딱한 뼈 없이도 복잡한 움직임을 만들어내는지를 연구한 거야. 🐙
연성 로봇 분야는 2010년대 이후 폭발적으로 성장했어. 하버드 대학교의 George Whitesides 교수팀, MIT의 CSAIL 연구소, 이탈리아의 BioRobotics Institute 등이 이 분야를 선도하고 있지.
연성 로봇의 가장 혁신적인 개념은 체화된 지능(Embodied Intelligence)이야. 이게 뭐냐면, 복잡한 제어 알고리즘 없이도 소재 자체의 물리적 특성이 지능적인 행동을 만들어낸다는 거야.
예를 들어, 공압 구동 연성 그리퍼는 물체를 잡을 때 별도의 힘 센서나 복잡한 제어 없이도 물체의 형태에 맞게 자동으로 변형돼. 이걸 수동적 적응(Passive Compliance)이라고 해. 소재가 알아서 적응하는 거지! 🤯
이 개념은 전통적인 강성 로봇의 철학과 완전히 달라. 강성 로봇은 "정확한 모델 → 정확한 제어 → 정확한 동작"의 흐름이라면, 연성 로봇은 "유연한 소재 → 환경과의 상호작용 → 자연스러운 적응"의 흐름이거든.
형상기억합금(SMA) 온도 변화에 따라 미리 기억된 형상으로 돌아가는 합금. 니티놀(NiTi)이 대표적.
유전체 탄성체(DEA) 전압을 가하면 두께가 줄고 면적이 늘어나는 전기 활성 폴리머.
하이드로젤 기반 물을 흡수·방출하며 팽창·수축. 생체 환경에서 특히 유용.
케이블 구동 유연한 몸체에 케이블을 연결해 당기는 방식. 반강성(Semi-rigid) 특성.
자, 이제 본격적으로 두 로봇을 맞붙여볼 시간이야! 🥊 어떤 면에서 강성이 앞서고, 어떤 면에서 연성이 앞서는지 항목별로 살펴보자.
| 비교 항목 | 🔩 강성 로봇 | 🦑 연성 로봇 |
|---|---|---|
| 위치 정밀도 | ★★★★★ (±0.01mm) | ★★☆☆☆ (±수mm) |
| 반복 정밀도 | ★★★★★ 매우 우수 | ★★☆☆☆ 낮음 |
| 동작 속도 | ★★★★★ 고속 가능 | ★★★☆☆ 중간 |
| 최대 하중 | ★★★★★ 수백 kg | ★★☆☆☆ 수 kg 이하 |
| 환경 적응성 | ★★☆☆☆ 낮음 | ★★★★★ 매우 우수 |
| 인간 안전성 | ★★☆☆☆ 위험 가능 | ★★★★★ 매우 안전 |
| 제어 복잡도 | ★★★☆☆ 중간 | ★★★★★ 매우 복잡 |
| 내구성 | ★★★★★ 매우 높음 | ★★★☆☆ 중간 |
| 제조 비용 | ★★★☆☆ 고가 | ★★★★☆ 상대적 저가 |
| 생체 적합성 | ★★☆☆☆ 낮음 | ★★★★★ 매우 높음 |
연성 로봇은 "환경이 어떻든 나는 적응할 수 있어!"의 철학이야.
이 두 철학은 서로 상충되는 것처럼 보이지만, 사실 상호 보완적이야!
강성 로봇이 절대적으로 우위를 점하는 분야가 있어. 바로 마이크로미터 단위의 정밀도가 요구되는 작업들이야. 이런 곳에서는 연성 로봇이 아직 따라올 수가 없어.
반도체 웨이퍼 핸들링 로봇은 300mm 웨이퍼를 ±0.1mm 이내의 정밀도로 이송해야 해. 실리콘 칩 하나에 수십억 개의 트랜지스터가 들어가는 시대에, 조금이라도 위치가 틀리면 불량품이 나오거든.
ASML의 EUV 리소그래피 장비에 들어가는 웨이퍼 스테이지는 나노미터(nm) 수준의 위치 제어를 해. 이건 강성 구조 없이는 절대 불가능한 영역이야.
다빈치(da Vinci) 수술 시스템은 강성 로봇의 정밀도를 의료 분야에 적용한 대표 사례야. 외과의사의 손 떨림을 필터링하고, 1:3 또는 1:5의 스케일 다운으로 수술 도구를 움직여서 인간의 손보다 훨씬 정밀한 수술을 가능하게 해.
2023년 기준으로 전 세계에 약 7,500대 이상의 다빈치 시스템이 설치되어 있고, 연간 수백만 건의 수술에 사용되고 있어. 이 시스템의 반복 정밀도는 ±0.1mm 수준이야.
자동차 한 대를 만드는 데 약 200~300개의 로봇이 투입돼. 차체 용접, 도장, 엔진 조립 등 각 공정에서 강성 로봇은 초당 수백 개의 용접점을 ±0.5mm 이내의 정밀도로 처리해. 이 속도와 정밀도를 연성 로봇으로 대체하는 건 현재 기술로는 불가능해.
항공우주 부품 가공 수술 보조 로봇 CNC 머시닝
전자부품 SMT 실장 물류 자동화 페인팅·도장
강성 로봇이 이렇게 높은 정밀도를 달성할 수 있는 건 다양한 기술의 집합체 덕분이야.
1 서보 모터 + 엔코더: 고분해능 엔코더(수백만 펄스/회전)로 관절 각도를 정밀하게 측정하고 제어해.
2 볼 스크류 & 하모닉 드라이브: 백래시(backlash, 기어 유격)를 최소화하는 정밀 감속기를 사용해. 하모닉 드라이브는 백래시가 거의 0에 가까워.
3 강체 링크 구조: 탄소섬유강화플라스틱(CFRP)이나 알루미늄 합금으로 만든 링크는 하중 하에서도 변형이 극히 적어.
4 캘리브레이션 기술: 제조 오차나 온도 변화로 인한 오차를 소프트웨어적으로 보정하는 기술이 발전했어.
5 비전 피드백: 카메라와 레이저 센서를 결합해 실시간으로 위치를 보정하는 기술도 널리 쓰여.
이제 연성 로봇의 진가를 발휘하는 영역을 살펴보자. 연성 로봇은 강성 로봇이 절대 들어갈 수 없는 곳, 또는 강성 로봇이 오히려 위험한 곳에서 진짜 실력을 보여줘. 🌟
딸기, 토마토, 달걀 같은 연약한 물체를 잡는 건 강성 로봇에게 정말 어려운 일이야. 힘 조절을 조금만 잘못해도 으깨버리거든. 하지만 연성 그리퍼는 물체의 형태에 맞게 자동으로 변형되면서 적절한 힘으로 잡아.
일본의 농업 로봇 스타트업 Inaho는 연성 그리퍼를 이용해 오이, 아스파라거스 등을 수확하는 로봇을 개발했어. 미국의 Soft Robotics Inc.는 식품 포장 라인에 연성 그리퍼를 공급하고 있지.
연성 로봇이 가장 주목받는 분야 중 하나가 바로 의료야. 특히 웨어러블 재활 로봇(Soft Exosuit)이 혁신적이야.
하버드 대학교의 Wyss Institute에서 개발한 Soft Exosuit는 직물 기반의 연성 외골격 로봇이야. 뇌졸중 환자나 근육 약화 환자가 착용하면 걷는 것을 도와주는데, 딱딱한 외골격 로봇과 달리 착용감이 자연스럽고 인체 관절에 무리를 주지 않아.
또한 내시경 수술에서도 연성 로봇이 활용돼. 유연한 몸체로 구불구불한 소화기관을 따라 이동하면서 수술을 수행하는 연성 내시경 로봇이 개발되고 있어.
지진이나 건물 붕괴 현장에서 생존자를 찾는 작업에 연성 로봇이 활용될 수 있어. 좁은 틈새나 불규칙한 잔해 사이를 지렁이처럼 기어다니며 탐색하는 연성 로봇은 강성 로봇이 절대 들어갈 수 없는 공간에 접근할 수 있어.
MIT CSAIL에서 개발한 연성 탐색 로봇은 공압으로 구동되며, 직경 10cm 이하의 좁은 파이프 안을 이동할 수 있어. 이런 로봇은 원자력 발전소 배관 검사나 하수관 점검에도 활용될 수 있지.
공장에서 사람과 로봇이 같은 공간에서 일하는 협동 로봇(Cobot) 분야에서 연성 로봇의 안전성은 큰 강점이야. 강성 로봇은 사람과 충돌하면 심각한 부상을 입힐 수 있지만, 연성 로봇은 충돌 시 충격을 흡수해서 안전해.
독일 DLR(항공우주센터)에서 연구 중인 연성 협동 로봇은 사람이 실수로 로봇 팔에 부딪혀도 부드럽게 변형되면서 충격을 최소화해.
하버드 대학교에서 개발한 Octobot은 완전히 연성 소재로만 만들어진 최초의 자율 연성 로봇이야. 외부 전원이나 전자 부품 없이 화학 반응으로 생성된 가스로 공압 구동되는 혁신적인 로봇이지. 2016년 Nature 저널에 발표되어 큰 화제가 됐어.
또한 MIT에서 개발한 수중 연성 로봇은 문어의 움직임을 모방해 물속에서 자유롭게 헤엄치며 산호초 같은 연약한 생태계를 손상시키지 않고 탐사할 수 있어.
강성 로봇과 연성 로봇의 차이는 단순히 소재의 차이가 아니야. 제어 이론 자체가 근본적으로 달라. 이게 연성 로봇 개발을 어렵게 만드는 핵심 이유야.
강성 로봇은 유한한 자유도(Finite Degrees of Freedom)를 가져. 6축 로봇이면 딱 6개의 관절 각도만 제어하면 돼. 이를 수학적으로 표현하면:
운동 방정식: M(q)q̈ + C(q,q̇)q̇ + G(q) = τ
여기서 M은 관성 행렬, C는 코리올리/원심력 행렬, G는 중력 벡터, τ는 관절 토크야. 이 방정식은 복잡하지만 수학적으로 완전히 정의되고 풀 수 있어. PID 제어, 모델 기반 제어, 적응 제어 등 수십 년간 발전한 제어 이론을 그대로 적용할 수 있지.
연성 로봇은 이론적으로 무한한 자유도(Infinite Degrees of Freedom)를 가져. 연속체(Continuum)이기 때문에 몸체의 모든 점이 독립적으로 움직일 수 있거든. 이걸 수학적으로 정확히 모델링하는 건 극도로 어려워.
현재 연성 로봇 제어에 사용되는 주요 접근법들이야:
1 Cosserat Rod Theory (코세라 막대 이론): 연성 로봇 몸체를 탄성 막대로 모델링하는 방법. 비교적 정확하지만 계산량이 많아.
2 Piecewise Constant Curvature (PCC) 모델: 연성 로봇을 일정한 곡률을 가진 여러 구간으로 나눠 근사하는 방법. 계산이 빠르지만 정확도가 떨어져.
3 데이터 기반 제어 (머신러닝): 수학적 모델 대신 대량의 데이터로 학습한 신경망으로 제어하는 방법. 최근 가장 주목받는 접근법이야.
4 모델 프리 제어: 모델 없이 센서 피드백만으로 제어하는 방법. 강인하지만 성능이 제한적이야.
OpenAI의 Dactyl 프로젝트는 강화학습으로 로봇 손가락을 제어해 루빅스 큐브를 맞추는 데 성공했어. 이 기술이 연성 로봇에 적용되면 복잡한 수학 모델 없이도 정교한 제어가 가능해질 거야.
또한 Physics-Informed Neural Networks (PINNs)는 물리 법칙을 신경망 학습에 통합해서 더 효율적이고 정확한 연성 로봇 모델을 만드는 데 활용되고 있어.
강성이냐 연성이냐를 이분법적으로 나누는 시대는 사실 지나가고 있어. 요즘 로봇공학의 진짜 트렌드는 두 가지 장점을 모두 취하는 하이브리드 접근법이야! 🎯
VSA는 로봇 관절의 강성(stiffness)을 실시간으로 바꿀 수 있는 혁신적인 기술이야. 정밀 작업이 필요할 때는 강성을 높여서 정확도를 확보하고, 사람과 접촉하거나 충격이 예상될 때는 강성을 낮춰서 안전성을 확보하는 거지.
독일 DLR에서 개발한 AWAS(Actuator with Adjustable Stiffness)와 이탈리아 IIT에서 개발한 CompAct 등이 대표적인 VSA야. 이 기술은 차세대 협동 로봇의 핵심 기술로 주목받고 있어.
SEA는 모터와 출력 링크 사이에 스프링을 직렬로 연결한 구조야. 이 스프링이 충격을 흡수하고, 스프링의 변형량을 측정해서 힘을 정밀하게 제어할 수 있어.
MIT에서 1995년에 처음 제안한 이 개념은 이제 보스턴 다이나믹스의 Atlas, Spot 같은 로봇에도 적용되고 있어. 강성 로봇의 정밀도와 연성 로봇의 안전성을 동시에 추구하는 좋은 예야.
현재 산업 현장에서 가장 많이 쓰이는 하이브리드 형태는 강성 로봇 팔 + 연성 그리퍼의 조합이야. 로봇 팔은 강성으로 정밀하게 위치를 잡고, 끝에 달린 연성 그리퍼가 다양한 형태의 물체를 안전하게 잡는 거지.
Soft Robotics Inc., Festo, Schunk 같은 회사들이 이런 연성 그리퍼를 상용화해서 판매하고 있어. 특히 Festo의 Bionic Cobot은 코끼리 코를 모방한 연성 팔과 강성 베이스를 결합한 인상적인 하이브리드 로봇이야.
로봇이 아무리 좋은 몸체를 가져도 주변 환경을 인식하지 못하면 무용지물이야. 강성 로봇과 연성 로봇은 센싱 기술에서도 큰 차이가 있어.
강성 로봇은 주로 외부 센서에 의존해. 로봇 자체는 딱딱하기 때문에 몸체에 센서를 분산 배치하기 어렵거든.
1 엔코더: 관절 각도를 측정하는 가장 기본적인 센서. 광학식 엔코더는 수백만 펄스/회전의 분해능을 가져.
2 힘/토크 센서(F/T Sensor): 엔드이펙터에 부착해서 6축 힘과 토크를 측정해. ATI Industrial Automation의 제품이 업계 표준이야.
3 비전 시스템: 2D/3D 카메라, 레이저 스캐너로 작업 환경을 인식해. Intel RealSense, Cognex 같은 제품이 널리 쓰여.
4 라이다(LiDAR): 협동 로봇의 안전 영역 감지에 사용돼.
연성 로봇의 센싱은 훨씬 더 도전적이야. 몸체가 변형되기 때문에 기존의 딱딱한 센서를 그대로 쓸 수 없거든. 그래서 연성 센서(Soft Sensor)라는 새로운 분야가 탄생했어.
1 저항식 연성 센서: 변형에 따라 전기 저항이 변하는 전도성 엘라스토머를 사용해. 카본 블랙이나 은 나노와이어를 실리콘에 혼합해서 만들어.
2 커패시턴스식 연성 센서: 변형에 따라 정전 용량이 변하는 원리를 이용해. 더 높은 감도를 가져.
3 광섬유 센서: 연성 로봇 몸체에 광섬유를 내장해서 굽힘 정도를 측정해. 전자기 간섭에 강하고 MRI 환경에서도 사용 가능해.
4 전자 피부(E-Skin): 스탠퍼드 대학교 Zhenan Bao 교수팀이 개발한 전자 피부는 압력, 온도, 화학 물질을 동시에 감지할 수 있는 유연한 센서 어레이야. 이게 연성 로봇에 적용되면 진짜 피부처럼 느끼는 로봇이 탄생할 수 있어!
강성 로봇과 연성 로봇은 만드는 방법도 완전히 달라. 이 부분이 기계와 제조공학 관점에서 정말 흥미로운 부분이야! 🔧
강성 로봇의 제조는 전통적인 기계 가공 기술의 집약체야.
링크 제조: 알루미늄 합금이나 탄소섬유강화플라스틱(CFRP)을 CNC 머시닝 센터로 정밀 가공해. 표면 거칠기 Ra 0.8μm 이하, 치수 공차 ±0.01mm 수준의 정밀도가 요구돼.
감속기 제조: 하모닉 드라이브나 RV 감속기는 수십 개의 정밀 기어 부품으로 구성돼. 이 부품들의 가공 정밀도가 로봇 전체의 정밀도를 결정해.
조립 공정: 클린룸 수준의 환경에서 정밀 조립이 이루어져. 베어링 예압 조정, 백래시 조정 등 숙련된 기술자의 손길이 필요한 공정이 많아.
연성 로봇의 제조는 기존 기계 가공과는 완전히 다른 방법을 사용해.
1 소프트 리소그래피(Soft Lithography): 하버드 대학교 Whitesides 교수팀이 개발한 방법으로, 몰드를 이용해 실리콘 엘라스토머를 원하는 형태로 성형해. 마이크로 채널까지 정밀하게 만들 수 있어.
2 3D 프린팅: 연성 로봇 제조에서 3D 프린팅의 역할이 엄청나게 커지고 있어. 특히 멀티 머티리얼 3D 프린팅으로 강성과 연성 소재를 한 번에 출력할 수 있어. Stratasys의 PolyJet 기술이 대표적이야.
3 직접 잉크 쓰기(DIW: Direct Ink Writing): 점성이 있는 소재를 노즐로 직접 쓰듯이 출력하는 방법. 전도성 잉크, 실리콘, 하이드로젤 등 다양한 소재를 사용할 수 있어.
4 텍스타일 기반 제조: 직물에 공압 채널을 통합하거나 전도성 실을 짜 넣어서 연성 로봇을 만드는 방법. 웨어러블 로봇에 특히 적합해.
대표 제품: Ecoflex 00-30, Dragon Skin 10 (Smooth-On 社)
특성: 파단 신율 800% 이상, 생체 친화적, 내열성 우수
용도: 공압 구동 연성 로봇, 연성 그리퍼
하이드로젤 (Hydrogel)
특성: 수분 함량 70~90%, 인체 조직과 유사한 기계적 특성
용도: 의료용 연성 로봇, 약물 전달 시스템
형상기억폴리머 (SMP: Shape Memory Polymer)
특성: 특정 온도에서 미리 프로그래밍된 형상으로 변형
용도: 4D 프린팅, 자가 조립 구조물
유전체 탄성체 (DEA: Dielectric Elastomer Actuator)
특성: 전압 인가 시 최대 300% 면적 팽창
용도: 인공 근육, 소형 연성 로봇
자, 이제 가장 흥미로운 부분이야. 강성 로봇과 연성 로봇은 앞으로 어떻게 발전할까? 🔮
강성 로봇은 이미 성숙한 기술이지만, 여전히 발전 중이야.
AI 통합: 딥러닝 기반의 비전 시스템과 강화학습이 강성 로봇에 통합되면서 더 유연하고 지능적인 작업이 가능해지고 있어. 예를 들어, 무작위로 쌓인 부품들을 인식하고 집어 올리는 빈 피킹(Bin Picking) 기술이 크게 발전했어.
디지털 트윈: 실제 로봇의 디지털 복제본을 만들어서 시뮬레이션으로 최적화하고, 그 결과를 실제 로봇에 적용하는 기술이 확산되고 있어. Siemens, PTC, NVIDIA Omniverse 등이 이 분야를 선도하고 있지.
협동 로봇의 성장: 전통적인 산업용 로봇 시장은 성숙기에 접어들었지만, 협동 로봇(Cobot) 시장은 연평균 30% 이상의 고성장을 이어가고 있어. 2027년까지 협동 로봇 시장 규모가 약 80억 달러에 달할 것으로 예측돼.
연성 로봇은 아직 초기 단계지만, 잠재력은 무궁무진해.
의료 혁명: 체내 삽입형 연성 로봇이 암 세포를 직접 찾아가 약물을 투여하거나, 막힌 혈관을 뚫는 시대가 올 수 있어. 이미 MIT에서는 위장관을 통해 이동하는 연성 캡슐 로봇을 연구 중이야.
소프트 웨어러블: 노인이나 장애인을 위한 연성 외골격 로봇이 일상화될 거야. 옷처럼 입는 로봇이 근력을 보조해주는 시대가 멀지 않았어.
자가 치유 소재: 손상되면 스스로 회복하는 자가 치유 폴리머(Self-healing Polymer)를 연성 로봇에 적용하는 연구가 활발해. 이게 실현되면 연성 로봇의 내구성 문제가 크게 해결될 거야.
생물 하이브리드 로봇: 살아있는 근육 세포나 신경 세포를 연성 로봇 구조물에 통합하는 연구도 진행 중이야. 예일 대학교에서는 쥐의 심장 근육 세포로 구동되는 연성 로봇을 만들었어. 이게 바로 바이오하이브리드 로봇(Biohybrid Robot)이야.
숫자로 보면 더 실감이 나지? 글로벌 로봇 시장의 현황과 전망을 살펴보자.
산업용 로봇 시장: 2023년 기준 약 200억 달러 규모. 연평균 성장률(CAGR) 약 10%. 중국이 전 세계 설치 대수의 약 70%를 차지해.
협동 로봇 시장: 2023년 약 15억 달러에서 2028년 약 80억 달러로 성장 예상. CAGR 약 40%.
연성 로봇 시장: 2023년 약 10억 달러에서 2030년 약 60억 달러로 성장 예상. CAGR 약 35%. 아직 초기 단계지만 성장 속도가 매우 빠르지.
수술 로봇 시장: 2023년 약 60억 달러에서 2030년 약 200억 달러로 성장 예상. Intuitive Surgical(다빈치 제조사)이 시장의 약 80%를 독점하고 있어.
이 분야에서 세계를 이끄는 연구 기관들을 알아두면 좋아. 재능넷 같은 지식 공유 플랫폼에서도 이런 최신 연구 트렌드를 공부하는 사람들이 많더라고! 🌍
1 MIT CSAIL (Computer Science and Artificial Intelligence Laboratory): 로봇 조작, 이동 로봇, 인간-로봇 상호작용 분야의 세계 최고 연구소.
2 Stanford AI Lab (SAIL): 로봇 학습, 조작 기술, 자율 주행 분야 선도.
3 ETH Zurich Robotics Systems Lab: ANYmal 같은 4족 보행 로봇으로 유명. 강성과 연성의 경계를 탐구하는 연구도 활발.
4 Carnegie Mellon University Robotics Institute: 세계 최초의 독립 로봇공학 연구소. 다양한 분야에서 선도적 연구 수행.
1 Harvard Wyss Institute: George Whitesides 교수팀이 연성 로봇 분야를 개척. Octobot, Soft Exosuit 등 혁신적 연구 발표.
2 MIT Media Lab & CSAIL: 연성 로봇, 프로그래머블 소재, 4D 프린팅 연구.
3 Scuola Superiore Sant'Anna (이탈리아): BioRobotics Institute에서 문어 로봇, 연성 수술 로봇 등 연구.
4 EPFL (스위스 로잔 연방공대): 연성 외골격, 신경 인터페이스 연성 로봇 연구.
5 한국과학기술원(KAIST): 국내에서도 연성 로봇 연구가 활발해. 특히 의료용 연성 로봇과 웨어러블 로봇 분야에서 세계적 수준의 연구를 진행 중이야.
— Daniela Rus, MIT CSAIL 소장
자, 이제 이 글의 핵심 질문으로 돌아와보자. 정밀도와 적응성의 균형은 어떻게 맞출 수 있을까?
솔직히 말하면, 이건 "어느 쪽이 더 좋냐"의 문제가 아니야. 마치 망치와 드라이버 중 어느 게 더 좋은 도구냐고 묻는 것처럼, 상황에 따라 다른 거야. 🔨🪛
| 작업 특성 | 추천 로봇 타입 | 이유 |
|---|---|---|
| 반복 정밀 작업 (±0.1mm 이하) | 강성 로봇 | 수학적 모델 기반 정밀 제어 |
| 고하중 작업 (10kg 이상) | 강성 로봇 | 구조적 강성으로 하중 지지 |
| 고속 사이클 작업 | 강성 로봇 | 빠른 응답 속도 |
| 불규칙 형태 물체 파지 | 연성 로봇 | 수동적 형태 적응 |
| 인간과 직접 협업 | 연성/하이브리드 | 충돌 안전성 |
| 좁고 복잡한 공간 탐색 | 연성 로봇 | 연속체 변형 능력 |
| 생체 내 의료 시술 | 연성 로봇 | 생체 친화성, 유연성 |
| 재활 보조 웨어러블 | 연성 로봇 | 착용감, 안전성 |
| 다품종 소량 생산 | 하이브리드 | 유연성 + 정밀도 동시 필요 |
결국 핵심은 태스크 중심 설계(Task-Centric Design)야. 로봇을 설계할 때 "이 로봇이 무엇을 해야 하는가?"를 먼저 정의하고, 그 요구사항에 맞는 강성-연성 비율을 결정하는 거지.
예를 들어, 과일 수확 로봇을 설계한다면:
- 이동 플랫폼: 강성 (정확한 위치 이동 필요)
- 로봇 팔: 강성 (정확한 위치 도달 필요)
- 그리퍼: 연성 (과일 손상 없이 잡기 위해)
- 힘 감지: 연성 센서 (과일에 가해지는 힘 측정)
이런 식으로 각 부위의 기능에 맞게 강성과 연성을 조합하는 게 현재 로봇공학의 트렌드야. 이걸 기능적 강성 분포(Functional Stiffness Distribution)라고 부르기도 해.
적응성을 높이려면 → 유연성을 높여야 해 → 하지만 정밀도가 떨어져
이 트레이드오프를 극복하는 방법:
① 가변 강성 기술로 상황에 따라 강성을 조절
② AI/머신러닝으로 연성 로봇의 제어 정밀도 향상
③ 고성능 센서로 연성 로봇의 위치 피드백 정확도 향상
④ 부위별 최적 소재 선택으로 기능적 강성 분포 설계
이론은 충분히 했으니, 실제로 이 균형을 잘 잡은 사례들을 살펴보자! 이런 사례들을 보면 "아, 이래서 두 기술이 모두 필요하구나"를 실감할 수 있어. 🎨
Spot은 강성 로봇의 정밀도와 연성 요소의 적응성을 잘 결합한 사례야. 기본 구조는 강성이지만, 각 다리에 SEA(직렬 탄성 액추에이터)를 적용해서 불규칙한 지형에서도 안정적으로 걸을 수 있어.
Spot은 공장 점검, 건설 현장 모니터링, 위험 지역 탐사 등에 활용되고 있어. 강성 로봇의 정밀도로 정확한 데이터를 수집하면서, 연성 요소의 적응성으로 다양한 지형을 극복하는 거지.
독일 자동화 기업 Festo가 개발한 Bionic Cobot은 코끼리 코를 모방한 연성 팔과 강성 베이스를 결합했어. 연성 팔은 7개의 공압 벨로우즈로 구동되며, 어떤 방향으로도 구부러질 수 있어.
이 로봇은 사람 옆에서 안전하게 작업할 수 있으면서도, 강성 베이스 덕분에 정확한 위치에 배치될 수 있어. 정밀도와 적응성의 균형을 물리적 구조로 구현한 좋은 예야.
다빈치 수술 시스템으로 유명한 Intuitive Surgical이 개발한 Ion은 폐 생검을 위한 연성 내시경 로봇이야. 강성 로봇의 정밀한 제어 시스템과 연성 카테터의 유연성을 결합해서, 구불구불한 기관지를 따라 이동하면서도 정확한 위치에서 생검을 수행할 수 있어.
이 시스템은 2019년 FDA 승인을 받았고, 현재 전 세계 병원에서 사용 중이야. 강성과 연성의 균형이 실제 의료 현장에서 생명을 구하는 데 기여하고 있는 거지.
미국의 Harvest CROO Robotics는 딸기 수확 로봇을 개발했어. 강성 로봇 팔로 정확한 위치에 접근하고, 연성 그리퍼로 딸기를 손상 없이 수확해. 이 로봇은 시간당 약 8,000개의 딸기를 수확할 수 있어 — 인간 수확 속도의 약 8배야!
이런 농업 로봇은 인력 부족 문제를 해결하면서도 식품 손상을 최소화하는 데 강성-연성 하이브리드 접근이 핵심 역할을 해.
이 마인드맵을 보면 강성 로봇, 연성 로봇, 하이브리드 로봇이 어떻게 연결되는지 한눈에 보이지? 결국 이 세 가지는 서로 독립적인 게 아니라 하나의 연속적인 스펙트럼에 있는 거야.
로봇공학자들은 이 스펙트럼 위에서 각 응용 분야에 맞는 최적의 지점을 찾아가고 있어. 그게 바로 "정밀도와 적응성의 균형"을 찾는 여정이야.
자, 긴 여정이었는데 여기까지 잘 따라와줬어! 👏 마지막으로 핵심을 정리해볼게.
강성 로봇과 연성 로봇은 서로 경쟁하는 기술이 아니야. 오히려 서로의 약점을 보완하면서 함께 발전하는 상호 보완적 기술이야.
강성 로봇이 수십 년간 쌓아온 정밀도와 신뢰성의 유산은 앞으로도 제조업의 근간이 될 거야. 반도체, 자동차, 항공우주 — 이런 분야에서 강성 로봇의 역할은 당분간 대체 불가능해.
동시에 연성 로봇은 강성 로봇이 들어갈 수 없었던 새로운 영역을 개척하고 있어. 의료, 식품, 재활, 탐사 — 이런 분야에서 연성 로봇은 진짜 혁명을 일으키고 있지.
그리고 가장 흥미로운 건, 이 두 기술이 서로를 향해 수렴하고 있다는 거야. 강성 로봇은 AI와 유연한 제어로 더 적응적이 되고 있고, 연성 로봇은 더 나은 소재와 제어 기술로 더 정밀해지고 있어.
미래의 로봇은 아마도 "강성 로봇" 또는 "연성 로봇"이라는 이분법적 분류를 넘어서, 상황에 따라 자신의 강성을 자유롭게 조절하는 진정한 지능형 로봇이 될 거야. 마치 인간의 근육이 상황에 따라 힘을 조절하듯이 말이야. 💪
이 분야는 지금 이 순간에도 빠르게 발전하고 있어. 오늘 배운 내용이 내일은 이미 구식이 될 수도 있을 만큼! 그래서 계속 공부하고, 최신 논문과 뉴스를 팔로우하는 게 중요해. 재능넷 같은 지식 공유 플랫폼을 통해 이런 최신 트렌드를 함께 나누는 것도 좋은 방법이야. 🌐
연성 로봇 = "세상에 내가 맞추겠어" (적응성으로 환경과 공존)
하이브리드 = "때로는 바꾸고, 때로는 맞추겠어" (상황에 따른 최적 선택)
그리고 미래의 로봇은... "나는 무엇이든 될 수 있어" 🚀

댓글 작성
이 글에 대한 여러분의 생각을 들려주세요
로그인이 필요합니다
댓글을 작성하려면 먼저 로그인해주세요.
댓글 0
지식인의 숲 - 지적 재산권 보호 고지
지적 재산권 보호 고지
- 저작권 및 소유권: 본 컨텐츠는 재능넷의 독점 AI 기술로 생성되었으며, 대한민국 저작권법 및 국제 저작권 협약에 의해 보호됩니다.
- AI 생성 컨텐츠의 법적 지위: 본 AI 생성 컨텐츠는 재능넷의 지적 창작물로 인정되며, 관련 법규에 따라 저작권 보호를 받습니다.
- 사용 제한: 재능넷의 명시적 서면 동의 없이 본 컨텐츠를 복제, 수정, 배포, 또는 상업적으로 활용하는 행위는 엄격히 금지됩니다.
- 데이터 수집 금지: 본 컨텐츠에 대한 무단 스크래핑, 크롤링, 및 자동화된 데이터 수집은 법적 제재의 대상이 됩니다.
- AI 학습 제한: 재능넷의 AI 생성 컨텐츠를 타 AI 모델 학습에 무단 사용하는 행위는 금지되며, 이는 지적 재산권 침해로 간주됩니다.
아직 댓글이 없습니다.