
Ver3.5 DGPS·RTK — 센티미터급 정밀도로 항만 접안을 완성하는 위성 항법 기술
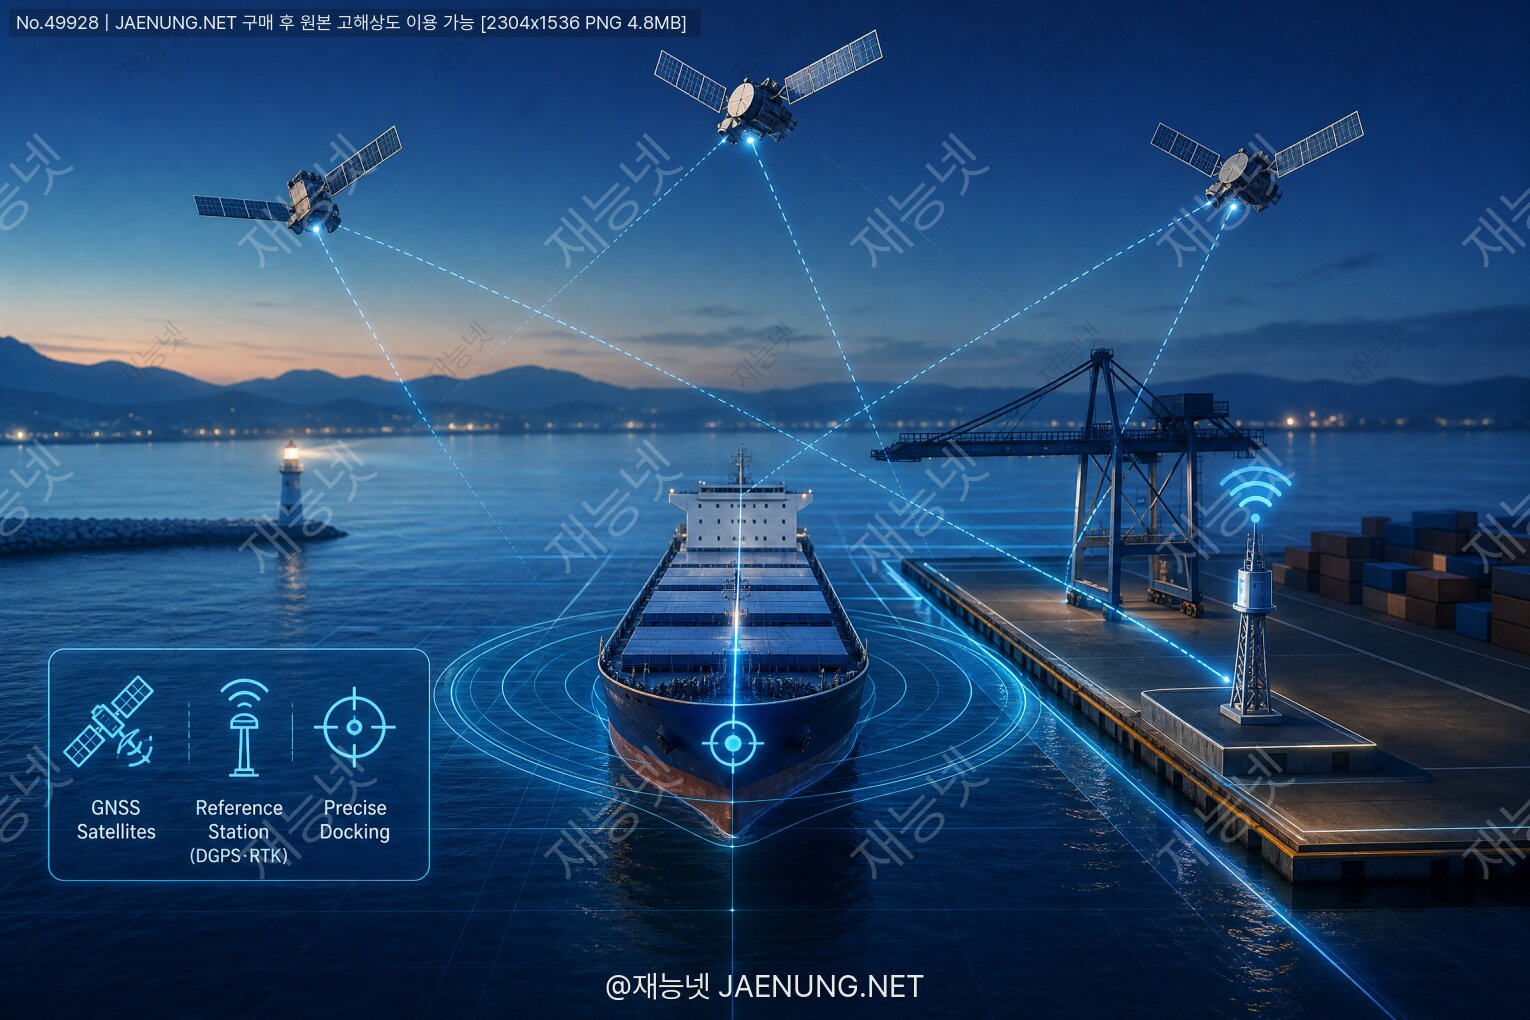
DGPS·RTK — 센티미터급 정밀도로 항만 접안을 완성하는 위성 항법 기술
📡 GPS 오차를 보정하고, 배 한 척을 안전하게 부두에 붙이는 첨단 기술의 세계로 ㄱㄱ
야 솔직히 말해서, GPS 하면 다들 "아 스마트폰 지도 앱이지~" 이렇게 생각하잖아요? 근데 그 GPS, 실제로 얼마나 정확한지 알아요? 🤔
일반 GPS 수신기 기준으로 오차가 약 3~10미터 수준이에요. 도심 내비게이션 쓸 때는 뭐 그 정도면 충분하죠. 근데 문제는...
🚢 수만 톤짜리 컨테이너선이 항만에 접안할 때는 얘기가 완전 달라진다는 거예요.
부두 구조물과 선체 사이 간격이 불과 수십 센티미터밖에 안 되는 상황에서, "오차 5미터요~" 하면 그냥 사고 나는 거잖아요 ㅋㅋㅋ 아니 이건 진짜 웃을 일이 아니라 대형 참사가 되는 거죠.
그래서 등장한 게 바로 DGPS(Differential GPS)와 RTK(Real-Time Kinematic) 기술이에요.
이 두 기술이 어떻게 GPS 오차를 줄이고, 어떻게 항만 접안 현장에서 실제로 쓰이는지 — 지금부터 진짜 제대로 파헤쳐볼게요. 🔍
GPS(Global Positioning System)는 미국 국방부가 운용하는 위성 항법 시스템이에요. 지구 궤도를 돌고 있는 최소 24개(현재 31개 이상 운용)의 위성에서 신호를 받아서 위치를 계산하는 방식이죠.
GPS 수신기는 위성 3개 이상으로부터 신호를 받아요. 각 위성에서 신호가 도달하는 시간 차이를 이용해서 거리를 계산하고, 그 거리 정보를 조합해서 3D 위치(위도·경도·고도)를 결정해요.
이걸 의사거리(Pseudorange) 측정이라고 하는데, 위성 시계와 수신기 시계의 오차까지 보정하려면 최소 4개 위성이 필요해요.
• 궤도 고도: 약 20,200km (중궤도, MEO)
• 궤도 주기: 약 11시간 58분 (하루 2회 지구 공전)
• 운용 위성 수: 31개 (2024년 기준, 최소 24개 보장)
• 신호 주파수: L1(1575.42 MHz), L2(1227.60 MHz), L5(1176.45 MHz)
• 위치 정확도(민간): 약 3~10m (SA 해제 이후 기준)
GPS 오차의 원인은 생각보다 다양해요. 크게 나눠보면:
| 오차 원인 | 설명 | 오차 크기 |
|---|---|---|
| 🌫️ 대류권 지연 | 대기 중 수증기·온도에 의한 신호 굴절 | ~2.5m |
| 🌐 전리층 지연 | 태양 활동에 의한 전자 밀도 변화로 신호 속도 변화 | ~5m |
| 🏢 다중경로(Multipath) | 건물·선체에 반사된 신호가 수신기에 도달 | ~1~5m |
| ⏱️ 위성 시계 오차 | 원자시계도 미세한 오차 존재 | ~1m |
| 📡 위성 궤도 오차 | 예측 궤도와 실제 궤도의 차이 | ~1~2m |
| 📐 위성 배치(GDOP) | 수신 위성들의 기하학적 배치에 따른 오차 증폭 | 가변적 |
이 오차들이 합쳐지면 최대 10m 이상 틀릴 수도 있어요. 그래서 항만 접안처럼 정밀도가 생명인 상황에서는 이 오차를 보정해주는 기술이 필요한 거예요! 💡
DGPS는 Differential GPS의 약자예요. "차분(差分) GPS"라고도 하는데, 핵심 아이디어는 되게 심플해요.
"위치를 정확히 아는 기준국이 GPS 오차를 계산해서 주변 선박에 알려주면 되잖아?" 이게 전부예요 ㅋㅋ
정확한 위치(위도·경도·고도)를 측량으로 미리 알고 있는 지점에 GPS 수신기를 설치해요.
우리나라의 경우 국립해양측위정보원(NMPNT)이 전국 해안에 DGPS 기준국을 운용하고 있어요.
기준국은 GPS 위성으로부터 신호를 받아서 "GPS가 계산한 내 위치"와 "실제 내 위치"를 비교해요.
그 차이가 바로 보정값(Correction Value)이에요.
예를 들어 GPS가 "기준국 위치 = 북위 37.5001도"라고 계산했는데 실제는 "북위 37.5000도"라면, 오차 = 0.0001도 → 이걸 보정값으로 만들어요.
기준국은 이 보정값을 라디오 비콘(Radio Beacon) 또는 위성 통신으로 주변 선박에 실시간 송신해요.
우리나라는 285~325 kHz 대역의 중파(MF) 라디오 비콘을 사용하고, 국제 표준인 RTCM SC-104 포맷으로 데이터를 전송해요.
선박의 DGPS 수신기는 GPS 신호 + 기준국 보정값을 함께 처리해서 오차를 제거해요.
결과적으로 위치 정확도가 0.5~3m 수준으로 향상돼요.
국립해양측위정보원(NMPNT)은 전국 해안에 DGPS 기준국을 운용하고 있어요. 주요 기준국 위치를 보면:
| 기준국명 | 위치 | 커버리지 |
|---|---|---|
| 팔미도 | 인천 앞바다 | 서해 중부 |
| 어청도 | 전북 군산 서쪽 | 서해 남부 |
| 소흑산도 | 전남 신안 | 서해 최남단·남해 서부 |
| 거문도 | 전남 여수 남쪽 | 남해 중부 |
| 가덕도 | 부산 서쪽 | 남해 동부·부산항 |
| 울릉도 | 경북 울릉군 | 동해 중부 |
| 속초 | 강원 속초 | 동해 북부 |
각 기준국은 약 300~500km 반경을 커버하며, 우리나라 전 해역에서 DGPS 신호를 수신할 수 있어요. 🌊
DGPS는 오차를 0.5~3m까지 줄여주지만, 항만 접안에서 요구하는 센티미터급 정밀도에는 아직 부족해요. 또한 기준국과의 거리가 멀어질수록 보정 효과가 떨어지는 "거리 의존성" 문제도 있어요. 이걸 해결하는 게 바로 RTK 기술이에요!
RTK는 Real-Time Kinematic의 약자예요. 한국어로는 "실시간 이동 측위"라고 해요.
DGPS가 "의사거리(코드) 보정"을 쓴다면, RTK는 한 단계 더 나아가서 GPS 신호의 반송파 위상(Carrier Phase)을 측정해요. 이게 핵심 차이예요!
GPS 신호는 크게 두 가지 정보를 담고 있어요:
위성이 보내는 PRN 코드(의사 랜덤 잡음 코드)의 도달 시간을 측정해서 거리를 계산해요.
정확도: 수 미터 수준
② 반송파 위상(Carrier Phase) — RTK가 사용
GPS 신호의 전파 자체(L1: 파장 약 19cm, L2: 파장 약 24cm)의 위상을 측정해요.
파장이 19cm이니까 위상을 mm 단위로 측정하면 → 밀리미터~센티미터 정확도 달성 가능!
근데 여기서 문제가 하나 있어요. 반송파 위상을 측정할 때 "정수 불확실성(Integer Ambiguity)" 문제가 생겨요.
쉽게 말하면, 파장이 19cm인 전파가 위성에서 수신기까지 몇 번 진동했는지(정수 부분)를 모른다는 거예요. 소수점 이하 위상은 측정할 수 있는데, 정수 부분을 모르면 정확한 거리를 못 구하죠.
이 문제를 해결하는 게 RTK 기술의 핵심이에요. 주요 방법은:
| 방법 | 원리 | 초기화 시간 |
|---|---|---|
| LAMBDA 알고리즘 | 최소 이승법 기반 정수 탐색, 가장 널리 사용 | 수십 초~수 분 |
| FARA 알고리즘 | Fast Ambiguity Resolution Approach | 수 초~수십 초 |
| OTF(On-The-Fly) | 이동 중에도 실시간으로 정수 해 결정 | 수 초 (이동 중) |
| 이중 차분법 | 기준국-이동국 간 위성 신호 차분으로 오차 제거 | 보조 기법 |
현대 RTK 시스템은 OTF 방식을 주로 사용해서, 선박이 이동 중에도 수 초 내에 정수 불확실성을 해결하고 센티미터급 정확도를 달성해요. 진짜 대단하죠? 🤩
RTK는 기준국의 반송파 위상 데이터를 선박에 실시간으로 전송해야 해요. 항만에서 사용하는 통신 방식은:
• 주파수: 400~900 MHz 대역
• 범위: 약 10~30km (가시선 내)
• 지연: 매우 낮음 (수 ms)
• 항만 내 RTK 기준국에서 가장 많이 사용
🟢 LTE/5G 셀룰러 네트워크
• 범위: 셀룰러 커버리지 내 (항만 주변 수십 km)
• 지연: 10~50ms
• NTRIP(Networked Transport of RTCM via Internet Protocol) 프로토콜 사용
• 최근 스마트 항만에서 급증하는 방식
🟡 Wi-Fi / 전용 무선망
• 항만 내 근거리 통신
• 자동화 터미널에서 AGV(자동 안내 차량) 등과 연계
| 측정 항목 | 수평 정확도 | 수직 정확도 |
|---|---|---|
| RTK 고정해(Fixed) | ±1~3cm | ±2~5cm |
| RTK 부동해(Float) | ±0.1~1m | ±0.2~2m |
| DGPS | ±0.5~3m | ±1~5m |
| 일반 GPS | ±3~10m | ±5~15m |
RTK "고정해(Fixed Solution)"가 달성되면 수평 오차 1~3cm가 가능해요. 이 상태에서 항만 접안 작업을 수행하는 거예요!
자, 이제 진짜 핵심이에요. DGPS·RTK가 항만 접안 현장에서 어떻게 활용되는지 구체적으로 살펴볼게요. 🏗️
대형 컨테이너선이나 LNG 운반선이 항만에 접안하는 건 생각보다 훨씬 복잡한 작업이에요:
• 만재 흘수: 15~16m (수면 아래 깊이)
• 선체와 부두 사이 허용 간격: 수십 cm ~ 1m 이내
• 접안 속도: 0.1~0.3 노트 (시속 약 0.2~0.6km)
• 조류·바람·파도의 영향: 상시 존재
• 야간·안개 속 접안: 빈번하게 발생
이런 상황에서 선장과 도선사(Pilot)가 선박을 안전하게 부두에 붙이려면 정밀한 위치 정보가 필수예요. 눈으로만 보고 판단하기엔 너무 위험하죠.
현대 항만에서는 RTK GPS를 핵심으로 하는 도선사 보조 시스템(PAS)이 운용돼요. 대표적인 시스템으로는 Transas Navi-Harbour, Kongsberg K-Bridge, Raytheon Anschütz NaviPilot 등이 있어요.
① 실시간 선박 위치·속도·선수방위 표시
→ RTK GPS 2개 이상 설치로 선수·선미 위치 동시 파악
② 부두까지의 거리 실시간 계산
→ 선체 각 지점과 부두 구조물 간 거리를 cm 단위로 표시
③ 접근 속도(Approach Speed) 모니터링
→ 허용 속도 초과 시 경보 발령
④ 선박 회두율(Rate of Turn) 표시
→ 자이로 컴파스 + RTK 데이터 융합
⑤ 예인선(Tug) 위치 통합 표시
→ 예인선에도 RTK 장착, 전체 접안 작전 시각화
대형 선박의 RTK 시스템은 보통 2~4개의 GNSS 안테나를 선체 여러 곳에 설치해요:
| 설치 위치 | 목적 |
|---|---|
| 선교(Bridge) 좌현·우현 | 선박 중심선 방위 계산 |
| 선수(Bow) 부근 | 선수 위치 정밀 측위 |
| 선미(Stern) 부근 | 선미 위치 정밀 측위 |
안테나 2개 이상을 사용하면 GPS 단독으로도 선수방위(Heading)를 계산할 수 있어요. 이걸 GPS Compass 또는 GNSS Heading이라고 해요. 자이로 컴파스의 보조 수단으로도 활용되죠.
도선사가 선교에서 태블릿 PC나 전용 단말기를 들고 실시간으로 선박 위치를 확인해요. 화면에는 항공사진 기반 항만 지도 위에 선박 실루엣이 cm 단위로 움직이는 게 보여요. 부두까지 거리가 5m, 3m, 1m... 이렇게 줄어들 때 예인선에 명령을 내리고, 계선줄을 던지는 타이밍을 잡아요. 이 모든 게 RTK 덕분에 가능한 거예요!
요즘 항만에서 쓰는 수신기는 GPS만 받는 게 아니에요. GNSS(Global Navigation Satellite System)라는 더 넓은 개념으로, 여러 나라의 위성 항법 시스템을 동시에 활용해요.
| 시스템 | 운용국 | 위성 수 | 특징 |
|---|---|---|---|
| 🇺🇸 GPS | 미국 | 31개 | 가장 오래된 시스템, 전 세계 기준 |
| 🇷🇺 GLONASS | 러시아 | 24개 | 주파수 분할 방식, 고위도 강점 |
| 🇪🇺 Galileo | 유럽연합 | 30개 | 민간 서비스 특화, 높은 정확도 |
| 🇨🇳 BeiDou(BDS) | 중국 | 35개 | 아시아·태평양 강점, 정지궤도 포함 |
| 🇯🇵 QZSS | 일본 | 4개 | 일본·동아시아 특화 보강 시스템 |
| 🇮🇳 NavIC | 인도 | 7개 | 인도 주변 지역 특화 |
현대 RTK 수신기는 이 시스템들을 동시에 수신해서 가용 위성 수를 늘려요. 위성이 많을수록 GDOP(기하학적 정밀도 저하 계수)가 좋아지고, 정수 불확실성 해결도 빨라져요. 항만처럼 고층 크레인이 많아서 위성 가시성이 제한되는 환경에서 특히 중요해요! 🏗️
우리나라는 2023년부터 KASS(Korea Augmentation Satellite System)를 운용하고 있어요.
SBAS(위성 기반 보강 시스템)의 일종으로, 정지궤도 위성을 통해 DGPS 수준의 보정 신호를 광범위하게 제공해요.
• 서비스 범위: 한반도 전역 및 주변 해역
• 정확도: 수평 1m 이내 (LPV-200 서비스 기준)
• 주요 활용: 항공 정밀 접근, 해상 항법, 자율주행
• 운용 기관: 국토교통부 / 한국항공우주연구원(KARI)
요즘 항만 업계 핫이슈가 뭔지 알아요? 바로 자동화 터미널(Automated Container Terminal)이에요. 사람이 직접 크레인을 조작하거나 트럭을 운전하는 대신, 자동화 장비가 컨테이너를 처리하는 거죠. 그리고 이 자동화의 핵심에 RTK GPS가 있어요! 🤖
항만 야드에서 컨테이너를 운반하는 AGV(자동 안내 차량)는 RTK GPS를 이용해서 cm 단위로 위치를 파악하며 자율 주행해요.
• 위치 정확도: ±2~5cm
• 업데이트 주기: 10~20Hz (초당 10~20회 위치 갱신)
• 통신: Wi-Fi 802.11p + LTE
• 운용 AGV 수: 100대 이상 동시 운용
• 야간·악천후 운용: 24시간 365일 가능
컨테이너를 야드에 쌓는 ASC(자동 적재 크레인)도 RTK GPS와 레이저 센서를 결합해서 컨테이너 위치를 cm 단위로 관리해요.
한 단계 더 나아가서, 아예 자동 접안 시스템도 개발·운용되고 있어요. 대표적인 시스템이 Trelleborg AutoMoor와 Cavotec MoorMaster예요.
① RTK GPS로 선박 위치·속도·선수방위 실시간 파악
② 레이저 거리 측정기(LiDAR)로 선체와 부두 간 거리 측정
③ 진공 흡착 패드(Vacuum Pad)가 선체에 자동 부착
④ 유압 시스템으로 선박을 부두에 고정
⑤ 계선줄 없이도 선박 고정 가능
→ 접안 시간: 기존 30~60분 → 5~10분으로 단축
→ 인력 필요: 기존 10~20명 → 2~3명으로 감소
실제로 노르웨이 스타방에르(Stavanger) 항만, 싱가포르 투아스(Tuas) 항만 등에서 이미 운용 중이에요. 우리나라도 부산항 신항 등에서 자동화 시스템 도입이 진행 중이고요. 🇰🇷
항만은 RTK GPS 운용에 있어서 꽤 까다로운 환경이에요. 일반 육상과 다른 특수한 오차 요인들이 있거든요. 😅
항만에는 대형 크레인, 컨테이너 야적장, 창고 건물 등 GPS 신호를 반사하는 구조물이 가득해요. 이 반사 신호가 직접 신호와 함께 수신기에 도달하면 오차가 커져요.
• Choke Ring 안테나: 지면 반사 신호를 차단하는 특수 안테나
• Narrow Correlator: 수신기 내부 알고리즘으로 반사 신호 식별·제거
• MEDLL(Multipath Estimating Delay Lock Loop): 다중경로 신호를 직접 모델링해서 제거
• 안테나 위치 최적화: 반사 구조물에서 멀리, 높은 곳에 설치
선박은 파도에 의해 끊임없이 움직여요. 이 움직임을 6자유도(6-DOF)로 표현해요:
| 운동 종류 | 방향 | 영향 |
|---|---|---|
| Surge (전후 동요) | 선수-선미 방향 | 접안 속도 측정에 영향 |
| Sway (좌우 동요) | 좌현-우현 방향 | 부두 접근 거리에 직접 영향 |
| Heave (상하 동요) | 수직 방향 | 흘수 변화, 크레인 작업에 영향 |
| Roll (횡동요) | 선수-선미 축 회전 | 안테나 위치 변화 |
| Pitch (종동요) | 좌우 축 회전 | 안테나 위치 변화 |
| Yaw (선수 동요) | 수직 축 회전 | 선수방위 변화 |
이 동요를 보정하기 위해 RTK GPS에 IMU(관성 측정 장치)를 결합한 GNSS/INS 통합 시스템을 사용해요. IMU는 가속도계와 자이로스코프로 선체 움직임을 측정하고, GPS 신호가 일시적으로 끊겨도 위치를 추정할 수 있어요.
대형 크레인이나 선체 구조물이 위성 신호를 막을 수 있어요. 이를 극복하기 위해:
• 안테나 다중 설치: 선체 여러 위치에 안테나 설치, 최적 신호 선택
• GNSS/INS 통합: 신호 차단 시 INS로 위치 추정 (수 초~수십 초 가능)
• LiDAR/레이더 보조: 위성 신호 불량 시 레이저/레이더 거리 측정으로 보완
항만 접안에 사용되는 DGPS·RTK 시스템은 국제 표준과 규정을 따라야 해요. 이게 없으면 각 나라마다 시스템이 달라서 호환이 안 되는 문제가 생기거든요. 🌐
| 표준/기관 | 내용 |
|---|---|
| RTCM SC-104 | DGPS/RTK 보정 데이터 포맷 국제 표준 (RTCM 3.3 최신) |
| IMO MSC.401(96) | 선박 항법 장비 성능 기준 (GNSS 포함) |
| IEC 61108-1 | 선박용 GPS 수신기 성능 요구사항 |
| IEC 61108-4 | 선박용 GLONASS 수신기 성능 요구사항 |
| IALA Guideline 1108 | 항만 DGNSS 서비스 운용 지침 |
| ISO 18405 | 수중 음향 측위 용어 (RTK 연계) |
• 선박안전법: 선박 항법 장비 탑재 기준 규정
• 해사안전법: 항만 접안 절차 및 도선사 자격 규정
• 항로표지법: DGPS 기준국 설치·운용 근거
• 위치정보의 보호 및 이용 등에 관한 법률: 위치 정보 활용 기준
• 해양수산부 고시: 항만 내 GNSS 장비 성능 기준
특히 RTCM 3.3 표준은 RTK 보정 데이터를 인터넷으로 전송하는 NTRIP 프로토콜과 함께 사용되어, 전 세계 어느 항만에서든 호환 가능한 RTK 서비스를 제공해요. 요즘은 스마트폰 앱으로도 NTRIP 서버에 접속해서 RTK 보정값을 받을 수 있을 정도로 대중화됐어요! 📱
기술은 계속 발전하고 있어요. 현재 RTK의 한계를 극복하는 차세대 기술들이 속속 등장하고 있거든요! 🔮
기존 RTK의 가장 큰 단점은 기준국 근처(수십 km 이내)에서만 사용 가능하다는 거예요. 먼 바다에서는 쓸 수가 없죠.
이를 해결하는 게 PPP-RTK예요.
• PPP(Precise Point Positioning): 전 세계 어디서든 정밀 위치 측위 가능 (기준국 불필요)
• 위성 궤도·시계 오차를 cm 수준으로 보정하는 정밀 보정 데이터 활용
• 기존 PPP의 단점(수렴 시간 수십 분)을 RTK 기술로 극복
• 수렴 시간: 수 분 이내로 단축
• 정확도: 수 cm 수준
• 서비스 예시: Trimble RTX, Fugro StarFix, Septentrio TerraStar
PPP-RTK가 상용화되면 항만 기준국 없이도 선박이 전 세계 어느 항만에서든 센티미터급 정밀도로 접안할 수 있게 돼요. 진짜 게임 체인저예요! 🎮
IMO(국제해사기구)는 자율 운항 선박을 4단계로 분류하고 있어요:
| 단계 | 명칭 | 특징 |
|---|---|---|
| 1단계 | 자동화 지원 | 선원이 탑승, 일부 기능 자동화 |
| 2단계 | 원격 제어 가능 | 선원 탑승, 원격 제어 가능 |
| 3단계 | 원격 제어 | 선원 미탑승, 원격 운항 |
| 4단계 | 완전 자율 | 선원 없이 완전 자율 운항 |
자율 운항 선박이 항만에 자동으로 접안하려면 PPP-RTK + LiDAR + 레이더 + AI 융합 시스템이 필요해요. 우리나라도 현대중공업, 삼성중공업 등이 자율 운항 선박 기술 개발에 적극 투자하고 있어요. 🇰🇷
GNSS 측위 기술, 항만 자동화 시스템, 선박 항법 소프트웨어 개발 등 관련 분야 전문가들이 재능넷에서 활동하고 있어요. 항만 RTK 시스템 구축이나 GNSS 데이터 처리 관련 프로젝트가 있다면 찾아보세요!
이론은 충분히 봤으니까, 이제 실제로 세계 주요 항만에서 어떻게 쓰이고 있는지 살펴볼게요! 🗺️
• 운용 AGV: 100대 이상
• RTK 정확도: ±3cm
• 연간 처리량: 약 240만 TEU
• 특징: RTK + 레이저 유도 복합 시스템, 24시간 무인 운용
• 목표 처리량: 연간 6,500만 TEU
• RTK 기반 자동화 장비: AGV, ASC, 자동 접안 시스템 전면 도입
• 5G 네트워크 기반 RTK 데이터 전송
• AI + RTK 융합으로 실시간 최적 접안 경로 계산
• 부산항 신항 2-5단계: 자동화 컨테이너 터미널 계획
• RTK GPS 기반 AGV 도입 예정
• 국립해양측위정보원 DGPS 기준국(가덕도) 활용
• KASS(한국형 SBAS) 연계 정밀 항법 서비스
• 현대중공업·삼성중공업 자율 운항 기술 연계 추진
• Cavotec MoorMaster 시스템 운용 (스타방에르 등)
• RTK GPS + 진공 흡착 패드 조합
• 접안 시간: 3~5분 (기존 대비 90% 단축)
• 페리·여객선 정시 운항에 크게 기여
• 악천후(강풍·파도)에서도 안정적 접안 가능
좀 더 깊이 들어가 볼게요. RTK 시스템이 어떻게 오차를 수학적으로 처리하는지 살펴봐요. 수식이 나오지만 겁먹지 말고요 ㅋㅋ 개념만 이해하면 돼요! 🧮
RTK의 핵심 오차 제거 기법이에요. 기준국과 이동국(선박)이 같은 위성을 동시에 관측할 때, 공통 오차를 차분으로 제거해요.
1차 차분 (단일 차분): 기준국 관측값 - 이동국 관측값
→ 위성 시계 오차 제거
2차 차분 (이중 차분): (위성A-위성B)의 단일 차분
→ 수신기 시계 오차 추가 제거
결과: 대류권·전리층 지연의 공간적 상관성 활용으로 오차 대폭 감소
→ 기준국-이동국 거리가 짧을수록 (수십 km 이내) 효과 극대화
RTK 수신기 내부에서는 칼만 필터가 핵심 역할을 해요. 위성 신호 측정값과 선박 운동 모델을 결합해서 최적 위치 추정값을 계산해요.
• 예측 단계: 이전 위치 + 속도 정보로 현재 위치 예측
• 업데이트 단계: GPS 측정값으로 예측값 보정
• 공분산 행렬: 각 오차 요인의 불확실성을 수치화
• IMU 통합: 가속도·각속도 데이터로 GPS 신호 단절 시 위치 추정
• 업데이트 주기: 10~100Hz (항만 접안 시 고주기 필요)
단일 기준국 RTK의 한계(거리 의존성)를 극복하기 위해 네트워크 RTK가 개발됐어요.
• VRS(Virtual Reference Station): 사용자 위치 근처에 가상 기준국 생성
• FKP(Flächenkorrekturparameter): 면적 보정 파라미터 방식
• MAC(Master-Auxiliary Concept): 주 기준국 + 보조 기준국 네트워크
→ 기준국 간격 50~100km에서도 cm급 정확도 유지
→ 우리나라: 국토지리정보원 VRS 서비스 운용 (육상 중심)
항만 접안에서는 보통 항만 내 또는 인근에 전용 RTK 기준국을 설치해서 운용하는 방식이 가장 많이 쓰여요. 기준국-선박 간 거리가 수 km 이내라 최고 정확도를 달성할 수 있거든요. 🎯
항만 접안에서 GPS 신호가 갑자기 끊기거나 오류가 생기면 어떻게 될까요? 😱 그래서 항만 RTK 시스템은 이중화(Redundancy)와 무결성 모니터링(Integrity Monitoring)이 필수예요.
| 구성 요소 | 이중화 방법 |
|---|---|
| GNSS 안테나 | 선체 2~4개 설치, 독립 수신 |
| RTK 수신기 | 주/예비 수신기 이중 운용 |
| 통신 링크 | UHF + LTE 이중 채널 |
| 전원 공급 | 주전원 + UPS(무정전 전원장치) |
| 보조 측위 | 레이더, LiDAR, 음향 측위 병행 |
항만은 전략적 시설이라 GPS 방해 공격의 표적이 될 수 있어요. 특히 최근 동북아시아 지역에서 GPS 재밍 사례가 증가하고 있어요.
• 다중 GNSS 수신: GPS 재밍 시 GLONASS·Galileo·BeiDou로 전환
• 안티 재밍 안테나: 방향성 안테나로 재밍 신호 방향 차단
• 스푸핑 탐지 알고리즘: 신호 강도·위성 배치 이상 감지
• eLoran 백업: 지상파 항법 시스템으로 GPS 대체
• INS 통합: 관성 항법으로 단기 GPS 신호 손실 극복
• 음향 측위(USBL): 수중 음향 신호로 위치 보완
우리나라 해양수산부와 국방부는 GPS 재밍 대응을 위해 eLoran(Enhanced Long Range Navigation) 시스템 구축을 추진하고 있어요. eLoran은 지상파 기반이라 GPS 재밍에 영향을 받지 않아요. 🛡️
GPS 수신기 자체적으로 위성 신호의 무결성을 검사하는 기능이에요. 이상한 위성 신호를 자동으로 제외하고, 위치 오차가 허용 범위를 초과하면 경보를 발령해요. 항공·해상 안전 항법의 필수 기능이에요.
자, 여기까지 DGPS와 RTK에 대해서 진짜 깊게 파봤어요. 정리해볼게요! 📝
① 일반 GPS: 오차 3~10m → 항만 접안에 부적합
② DGPS: 기준국 보정으로 오차 0.5~3m → 연안 항해·항만 입항에 활용
③ RTK: 반송파 위상 측정으로 오차 1~3cm → 항만 접안·자동화에 필수
④ 다중 GNSS: GPS+GLONASS+Galileo+BeiDou 동시 활용으로 신뢰성 향상
⑤ GNSS/INS 통합: 선체 동요 보정, 신호 단절 시 위치 추정
⑥ 미래: PPP-RTK + 자율 운항 선박으로 완전 자동 접안 시대 도래
수만 톤짜리 배가 부두에 30cm 간격으로 안전하게 붙는 그 순간, 그 뒤에는 우주 2만km 상공의 위성과 지상 기준국, 그리고 수십 년간 발전해온 정밀 측위 알고리즘이 함께 작동하고 있는 거예요. 🛰️🚢
기술이 이렇게 발전했는데도 여전히 도선사의 경험과 판단이 중요한 이유는, 아직 완벽한 자동화가 모든 상황을 커버하지 못하기 때문이에요. 하지만 RTK 기술이 도선사의 눈과 손을 도와주는 건 분명한 사실이고, 앞으로 자율 운항 선박 시대가 오면 RTK와 그 후속 기술들이 더욱 중요해질 거예요.
항만 물류, 선박 자동화, GNSS 기술에 관심 있는 분들은 재능넷에서 관련 분야 전문가들과 연결해보세요. 이 분야는 앞으로도 계속 성장할 핵심 기술이니까요! 🚀
DGPS RTK GPS 항만 접안 위성 항법 GNSS 도선사 보조 시스템 자동화 터미널 반송파 위상 PPP-RTK 자율 운항 선박
※ 본 글의 수치 및 사양은 공개된 기술 문서·논문·제조사 자료를 기반으로 작성되었으며, 실제 운용 환경에 따라 다를 수 있습니다.

댓글 작성
이 글에 대한 여러분의 생각을 들려주세요
로그인이 필요합니다
댓글을 작성하려면 먼저 로그인해주세요.
댓글 0
지식인의 숲 - 지적 재산권 보호 고지
지적 재산권 보호 고지
- 저작권 및 소유권: 본 컨텐츠는 재능넷의 독점 AI 기술로 생성되었으며, 대한민국 저작권법 및 국제 저작권 협약에 의해 보호됩니다.
- AI 생성 컨텐츠의 법적 지위: 본 AI 생성 컨텐츠는 재능넷의 지적 창작물로 인정되며, 관련 법규에 따라 저작권 보호를 받습니다.
- 사용 제한: 재능넷의 명시적 서면 동의 없이 본 컨텐츠를 복제, 수정, 배포, 또는 상업적으로 활용하는 행위는 엄격히 금지됩니다.
- 데이터 수집 금지: 본 컨텐츠에 대한 무단 스크래핑, 크롤링, 및 자동화된 데이터 수집은 법적 제재의 대상이 됩니다.
- AI 학습 제한: 재능넷의 AI 생성 컨텐츠를 타 AI 모델 학습에 무단 사용하는 행위는 금지되며, 이는 지적 재산권 침해로 간주됩니다.
아직 댓글이 없습니다.