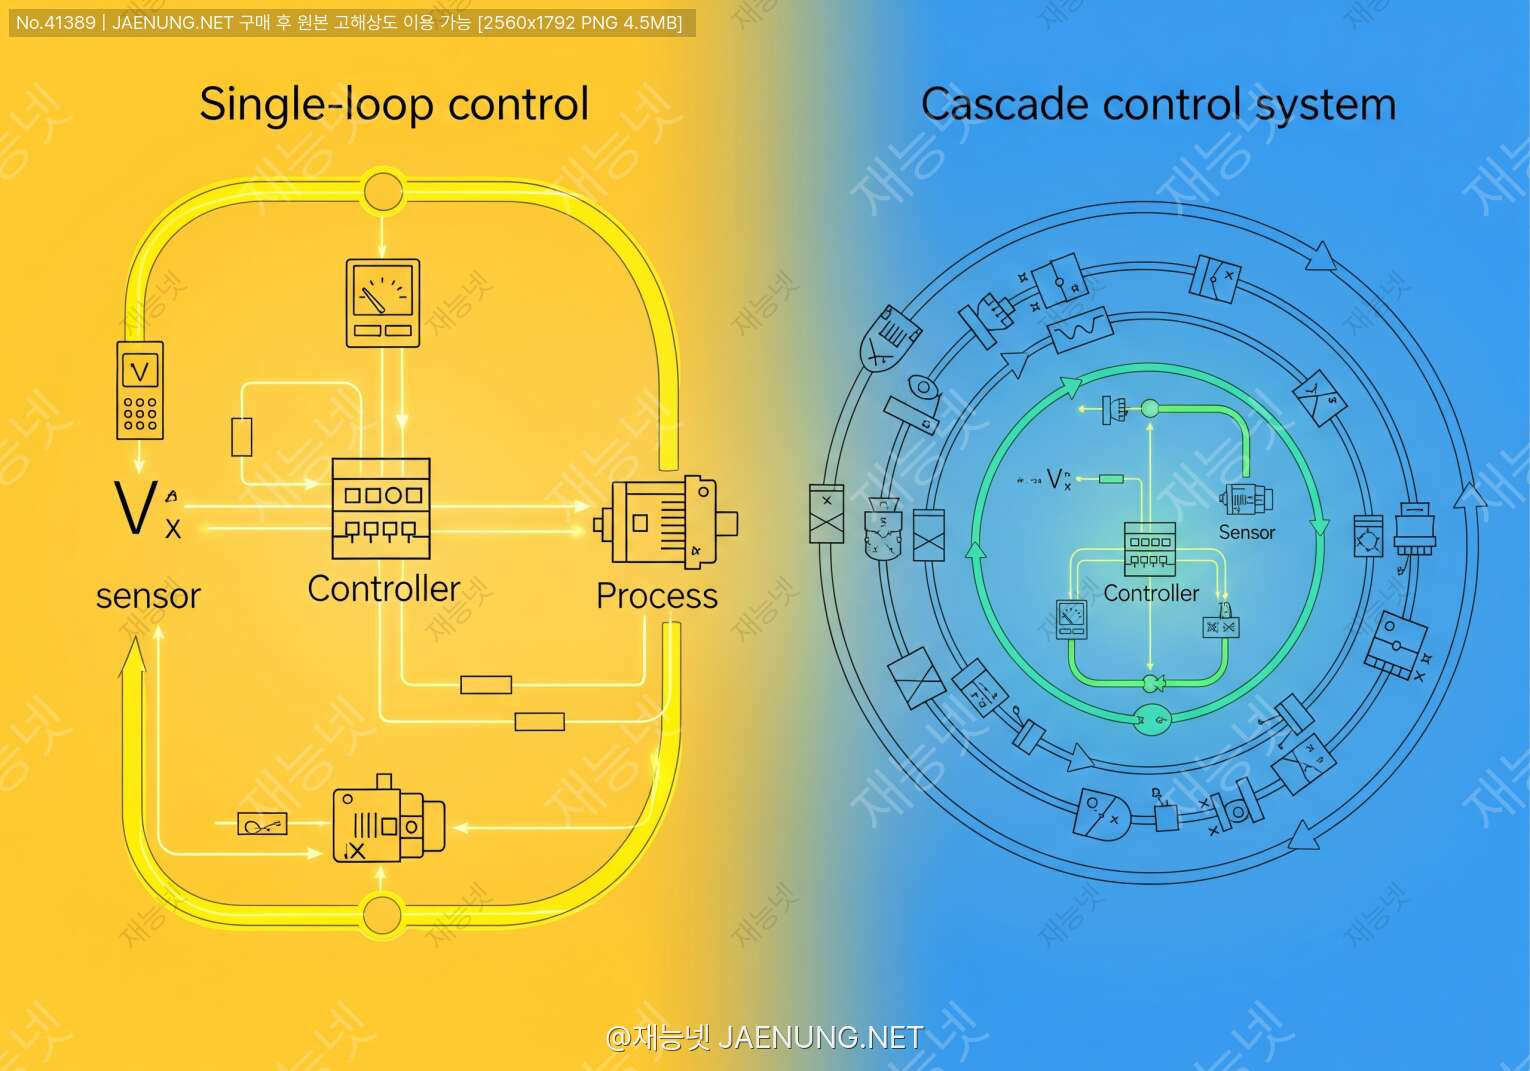
์ฝ˜ํ…์ธ  ๋Œ€ํ‘œ ์ด๋ฏธ์ง€ - ๐ŸŽ›๏ธ ๋‹จ์ผ ๋ฃจํ”„ ์ œ์–ด vs ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด: ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ ์ ‘๊ทผ๋ฒ• ๐Ÿ”„

๐ŸŽ›๏ธ ๋‹จ์ผ ๋ฃจํ”„ ์ œ์–ด vs ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด: ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ ์ ‘๊ทผ๋ฒ• ๐Ÿ”„

๋ณต์žกํ•œ ์‹œ์Šคํ…œ์„ ์–ด๋–ป๊ฒŒ ์ œ์–ดํ• ๊นŒ? ์นœ๊ตฌ์ฒ˜๋Ÿผ ์‰ฝ๊ฒŒ ํ’€์–ด๋ณด๋Š” ์ œ์–ด ์‹œ์Šคํ…œ์˜ ์„ธ๊ณ„ โšก

## ๐ŸŒŸ ์ œ์–ด ์‹œ์Šคํ…œ, ์™œ ์ด๋ ‡๊ฒŒ ์ค‘์š”ํ• ๊นŒ? ์•ˆ๋…•! ์˜ค๋Š˜์€ ์ •๋ง ์žฌ๋ฏธ์žˆ๋Š” ์ฃผ์ œ๋ฅผ ๊ฐ€์ง€๊ณ  ์™”์–ด. ๋ฐ”๋กœ **์ œ์–ด ์‹œ์Šคํ…œ**์— ๊ด€ํ•œ ์ด์•ผ๊ธฐ์•ผ. ๐Ÿ˜Š

ํ˜น์‹œ ์ง‘์—์„œ ์—์–ด์ปจ์„ ์ผค ๋•Œ, ์˜จ๋„๋ฅผ 25๋„๋กœ ์„ค์ •ํ•˜๋ฉด ์ž๋™์œผ๋กœ ๊ทธ ์˜จ๋„๋ฅผ ์œ ์ง€ํ•˜๋Š” ๊ฒŒ ์‹ ๊ธฐํ•˜๋‹ค๊ณ  ์ƒ๊ฐํ•ด๋ณธ ์  ์žˆ์–ด? ์•„๋‹ˆ๋ฉด ์ž๋™์ฐจ์˜ ํฌ๋ฃจ์ฆˆ ์ปจํŠธ๋กค์ด ์–ด๋–ป๊ฒŒ ์ผ์ •ํ•œ ์†๋„๋ฅผ ์œ ์ง€ํ•˜๋Š”์ง€ ๊ถ๊ธˆํ–ˆ๋˜ ์ ์€? ๐Ÿš—

์ด ๋ชจ๋“  ๊ฒŒ ๋ฐ”๋กœ **์ œ์–ด ์‹œ์Šคํ…œ** ๋•๋ถ„์ด์•ผ! ๊ทธ๋Ÿฐ๋ฐ ๋ง์ด์ง€, ์„ธ์ƒ์˜ ์‹œ์Šคํ…œ๋“ค์€ ์ ์  ๋” ๋ณต์žกํ•ด์ง€๊ณ  ์žˆ์–ด. ๋‹จ์ˆœํžˆ ์˜จ๋„ ํ•˜๋‚˜๋งŒ ์กฐ์ ˆํ•˜๋Š” ๊ฒŒ ์•„๋‹ˆ๋ผ, ์˜จ๋„์™€ ์Šต๋„๋ฅผ ๋™์‹œ์—, ์••๋ ฅ๊ณผ ์œ ๋Ÿ‰์„ ํ•จ๊ป˜, ์†๋„์™€ ์œ„์น˜๋ฅผ ๋™์‹œ์— ์ œ์–ดํ•ด์•ผ ํ•˜๋Š” ๊ฒฝ์šฐ๊ฐ€ ๋งŽ์•„์กŒ๊ฑฐ๋“ .

๐Ÿ’ก ํ•ต์‹ฌ ํฌ์ธํŠธ: ๋‹จ์ผ ๋ฃจํ”„ ์ œ์–ด๋Š” ํ•˜๋‚˜์˜ ๋ณ€์ˆ˜๋งŒ ๋‹ค๋ฃจ๋Š” ๋ฐ˜๋ฉด, ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด๋Š” ์—ฌ๋Ÿฌ ๋ณ€์ˆ˜๋ฅผ ๊ณ„์ธต์ ์œผ๋กœ ์ œ์–ดํ•˜๋Š” ๋ฐฉ์‹์ด์•ผ. ๋งˆ์น˜ ํšŒ์‚ฌ์—์„œ ํŒ€์žฅ์ด ์ง์ ‘ ๋ชจ๋“  ์ง์›์„ ๊ด€๋ฆฌํ•˜๋Š” ๊ฒƒ๊ณผ, ํŒ€์žฅ-ํŒŒํŠธ์žฅ-ํŒ€์› ๊ตฌ์กฐ๋กœ ๊ด€๋ฆฌํ•˜๋Š” ๊ฒƒ์˜ ์ฐจ์ด๋ผ๊ณ  ๋ณด๋ฉด ๋ผ! ๐ŸŽฏ
## ๐Ÿ” ๋‹จ์ผ ๋ฃจํ”„ ์ œ์–ด: ๊ธฐ๋ณธ ์ค‘์˜ ๊ธฐ๋ณธ ### ๐Ÿ“Œ ๋‹จ์ผ ๋ฃจํ”„ ์ œ์–ด๋ž€? ๋‹จ์ผ ๋ฃจํ”„ ์ œ์–ด(Single Loop Control)๋Š” ๋ง ๊ทธ๋Œ€๋กœ **ํ•˜๋‚˜์˜ ์ œ์–ด ๋ฃจํ”„**๋กœ ์‹œ์Šคํ…œ์„ ๊ด€๋ฆฌํ•˜๋Š” ๋ฐฉ์‹์ด์•ผ. ๊ฐ€์žฅ ๊ธฐ๋ณธ์ ์ด๊ณ  ์ง๊ด€์ ์ธ ์ œ์–ด ๋ฐฉ๋ฒ•์ด์ง€.

๊ตฌ์กฐ๋ฅผ ๋ณด๋ฉด ์ด๋ ‡๊ฒŒ ์ƒ๊ฒผ์–ด:
**์„ค์ •๊ฐ’(Setpoint) โ†’ ์ œ์–ด๊ธฐ(Controller) โ†’ ์•ก์ถ”์—์ดํ„ฐ(Actuator) โ†’ ํ”„๋กœ์„ธ์Šค(Process) โ†’ ์„ผ์„œ(Sensor) โ†’ ์ œ์–ด๊ธฐ๋กœ ํ”ผ๋“œ๋ฐฑ**

์˜ˆ๋ฅผ ๋“ค์–ด๋ณผ๊ฒŒ. ์ง‘์— ์žˆ๋Š” ์ „๊ธฐ ์˜จ์ˆ˜๊ธฐ๋ฅผ ์ƒ๊ฐํ•ด๋ด. ๐Ÿšฟ

1. ๋„ˆ๋Š” ์˜จ๋„๋ฅผ **60๋„**๋กœ ์„ค์ •ํ•ด (์„ค์ •๊ฐ’)
2. ์˜จ๋„ ์„ผ์„œ๊ฐ€ ํ˜„์žฌ ์˜จ๋„๋ฅผ ์ธก์ •ํ•ด (์ธก์ •๊ฐ’)
3. ์ œ์–ด๊ธฐ๊ฐ€ ์„ค์ •๊ฐ’๊ณผ ์ธก์ •๊ฐ’์˜ ์ฐจ์ด๋ฅผ ๊ณ„์‚ฐํ•ด (์˜ค์ฐจ)
4. ํžˆํ„ฐ๋ฅผ ์ผœ๊ฑฐ๋‚˜ ๋„๋ฉด์„œ ์˜จ๋„๋ฅผ ์กฐ์ ˆํ•ด (์ œ์–ด ๋™์ž‘)

์ œ์–ด๊ธฐ Controller ํ”„๋กœ์„ธ์Šค Process ์„ผ์„œ Sensor SP ์ œ์–ด์‹ ํ˜ธ ์ถœ๋ ฅ ํ”ผ๋“œ๋ฐฑ
### โš™๏ธ ๋‹จ์ผ ๋ฃจํ”„ ์ œ์–ด์˜ ์žฅ์  **1. ๋‹จ์ˆœํ•จ์ด ์ตœ๊ณ ์•ผ! ๐ŸŽฏ**
์„ค๊ณ„ํ•˜๊ธฐ ์‰ฝ๊ณ , ์ดํ•ดํ•˜๊ธฐ ์‰ฝ๊ณ , ์œ ์ง€๋ณด์ˆ˜๋„ ์‰ฌ์›Œ. ์—”์ง€๋‹ˆ์–ด๋ง์—์„œ ๋‹จ์ˆœํ•จ์€ ์ •๋ง ํฐ ์žฅ์ ์ด๊ฑฐ๋“ . ๋ณต์žกํ• ์ˆ˜๋ก ๊ณ ์žฅ๋‚  ํ™•๋ฅ ๋„ ๋†’์•„์ง€๋‹ˆ๊นŒ!

**2. ๋น„์šฉ ํšจ์œจ์  ๐Ÿ’ฐ**
์„ผ์„œ ํ•˜๋‚˜, ์ œ์–ด๊ธฐ ํ•˜๋‚˜, ์•ก์ถ”์—์ดํ„ฐ ํ•˜๋‚˜๋ฉด ๋! ๋ถ€ํ’ˆ์ด ์ ์œผ๋‹ˆ๊นŒ ์ดˆ๊ธฐ ํˆฌ์ž ๋น„์šฉ๋„ ์ ๊ณ , ๋‚˜์ค‘์— ๊ต์ฒดํ•  ๋ถ€ํ’ˆ๋„ ์ ์–ด.

**3. ๋น ๋ฅธ ์‘๋‹ต โšก**
์ œ์–ด ๋ฃจํ”„๊ฐ€ ํ•˜๋‚˜๋ฟ์ด๋‹ˆ๊นŒ ๊ณ„์‚ฐ๋„ ๋น ๋ฅด๊ณ , ์‹œ์Šคํ…œ ์‘๋‹ต๋„ ๋นจ๋ผ. ์‹ค์‹œ๊ฐ„ ์ œ์–ด๊ฐ€ ํ•„์š”ํ•œ ๊ณณ์—์„œ ์œ ๋ฆฌํ•˜์ง€.

โœจ ์‹ค๋ฌด ํŒ: ๋‹จ์ผ ๋ฃจํ”„ ์ œ์–ด๋Š” ๋ณ€์ˆ˜ ๊ฐ„ ์ƒํ˜ธ์ž‘์šฉ์ด ์ ๊ณ , ์™ธ๋ž€(disturbance)์ด ํฌ์ง€ ์•Š์€ ์‹œ์Šคํ…œ์—์„œ ์ตœ๊ณ ์˜ ์„ ํƒ์ด์•ผ. ์˜ˆ๋ฅผ ๋“ค์–ด ๋‹จ์ˆœํ•œ ์˜จ๋„ ์ œ์–ด, ๋ ˆ๋ฒจ ์ œ์–ด, ์••๋ ฅ ์ œ์–ด ๊ฐ™์€ ๊ฒฝ์šฐ์— ์™„๋ฒฝํ•ด!
### ๐Ÿšง ๋‹จ์ผ ๋ฃจํ”„ ์ œ์–ด์˜ ํ•œ๊ณ„ ํ•˜์ง€๋งŒ ์„ธ์ƒ ๋ชจ๋“  ๊ฒŒ ๊ทธ๋ ‡๋“ฏ, ๋‹จ์ผ ๋ฃจํ”„ ์ œ์–ด์—๋„ ํ•œ๊ณ„๊ฐ€ ์žˆ์–ด.

**1. ์™ธ๋ž€์— ์•ฝํ•ด ๐Ÿ˜ฐ**
๊ฐ‘์ž๊ธฐ ์™ธ๋ถ€ ํ™˜๊ฒฝ์ด ๋ณ€ํ•˜๋ฉด ๋Œ€์‘์ด ๋А๋ ค. ์˜ˆ๋ฅผ ๋“ค์–ด, ์˜จ์ˆ˜๊ธฐ์—์„œ ๊ฐ‘์ž๊ธฐ ์ฐฌ๋ฌผ์ด ๋งŽ์ด ๋“ค์–ด์˜ค๋ฉด ์˜จ๋„๊ฐ€ ํ™• ๋–จ์–ด์ง€๊ณ , ๋‹ค์‹œ ํšŒ๋ณตํ•˜๋Š” ๋ฐ ์‹œ๊ฐ„์ด ๊ฑธ๋ ค.

**2. ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ์—์„œ๋Š” ํž˜๋“ค์–ด ๐Ÿคฏ**
์—ฌ๋Ÿฌ ๋ณ€์ˆ˜๊ฐ€ ์„œ๋กœ ์˜ํ–ฅ์„ ์ฃผ๊ณ ๋ฐ›๋Š” ์‹œ์Šคํ…œ์—์„œ๋Š” ํ•œ๊ณ„๊ฐ€ ๋ช…ํ™•ํ•ด. ํ•˜๋‚˜๋ฅผ ์กฐ์ ˆํ•˜๋ฉด ๋‹ค๋ฅธ ๊ฒŒ ์˜ํ–ฅ์„ ๋ฐ›๋Š”๋ฐ, ๊ทธ๊ฑธ ๋™์‹œ์— ์ œ์–ดํ•˜๊ธฐ ์–ด๋ ต๊ฑฐ๋“ .

**3. ์‹œ๊ฐ„ ์ง€์—ฐ ๋ฌธ์ œ โฐ**
ํ”„๋กœ์„ธ์Šค์— ํฐ ์‹œ๊ฐ„ ์ง€์—ฐ(time delay)์ด ์žˆ์œผ๋ฉด ์ œ์–ด ์„ฑ๋Šฅ์ด ๋–จ์–ด์ ธ. ๋งˆ์น˜ ์ธํ„ฐ๋„ท ๊ฒŒ์ž„์—์„œ ๋ ‰์ด ๊ฑธ๋ฆฌ๋Š” ๊ฒƒ์ฒ˜๋Ÿผ, ๋ฐ˜์‘์ด ๋Šฆ์–ด์ง€๋ฉด ์ œ์–ด๊ฐ€ ๋ถˆ์•ˆ์ •ํ•ด์งˆ ์ˆ˜ ์žˆ์–ด.

## ๐ŸŽญ ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด: ๊ณ„์ธต์  ์ ‘๊ทผ์˜ ํž˜ ### ๐Ÿ—๏ธ ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด์˜ ๊ฐœ๋… ์ž, ์ด์ œ ๋ณธ๊ฒฉ์ ์œผ๋กœ **์บ์Šค์ผ€์ด๋“œ ์ œ์–ด(Cascade Control)**์— ๋Œ€ํ•ด ์•Œ์•„๋ณผ ์‹œ๊ฐ„์ด์•ผ! ๐ŸŽ‰

์บ์Šค์ผ€์ด๋“œ ์ œ์–ด๋Š” **๋‘ ๊ฐœ ์ด์ƒ์˜ ์ œ์–ด ๋ฃจํ”„๋ฅผ ๊ณ„์ธต์ ์œผ๋กœ ์—ฐ๊ฒฐ**ํ•œ ๋ฐฉ์‹์ด์•ผ. ๋งˆ์น˜ ํšŒ์‚ฌ ์กฐ์ง์ฒ˜๋Ÿผ ๋ง์ด์ง€:

- **1์ฐจ ์ œ์–ด๊ธฐ(Primary Controller)**: ์‚ฌ์žฅ๋‹˜ ๊ฐ™์€ ์กด์žฌ. ์ตœ์ข… ๋ชฉํ‘œ๋ฅผ ์„ค์ •ํ•ด.
- **2์ฐจ ์ œ์–ด๊ธฐ(Secondary Controller)**: ํŒ€์žฅ ๊ฐ™์€ ์กด์žฌ. ์‚ฌ์žฅ๋‹˜์˜ ์ง€์‹œ๋ฅผ ๋ฐ›์•„์„œ ์‹ค์ œ ์ž‘์—…์„ ์ˆ˜ํ–‰ํ•ด.

๊ตฌ์กฐ๋Š” ์ด๋ ‡๊ฒŒ ์ƒ๊ฒผ์–ด:
**์„ค์ •๊ฐ’ โ†’ 1์ฐจ ์ œ์–ด๊ธฐ โ†’ (์ค‘๊ฐ„ ์„ค์ •๊ฐ’) โ†’ 2์ฐจ ์ œ์–ด๊ธฐ โ†’ ์•ก์ถ”์—์ดํ„ฐ โ†’ ํ”„๋กœ์„ธ์Šค โ†’ ์„ผ์„œ๋“ค โ†’ ํ”ผ๋“œ๋ฐฑ**

1์ฐจ ์ œ์–ด๊ธฐ Primary Controller 2์ฐจ ์ œ์–ด๊ธฐ Secondary Controller ํ”„๋กœ์„ธ์Šค Process 2์ฐจ ์„ผ์„œ Secondary Sensor 1์ฐจ ์„ผ์„œ Primary Sensor SP ์ค‘๊ฐ„์„ค์ •๊ฐ’ ์ œ์–ด์‹ ํ˜ธ ๋น ๋ฅธ ํ”ผ๋“œ๋ฐฑ ๋‚ด๋ถ€ ๋ฃจํ”„ ์™ธ๋ถ€ ๋ฃจํ”„
### ๐ŸŽฏ ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด์˜ ํ•ต์‹ฌ ์•„์ด๋””์–ด ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด์˜ ํ•ต์‹ฌ์€ **"๋น ๋ฅธ ๋‚ด๋ถ€ ๋ฃจํ”„๋กœ ์™ธ๋ž€์„ ๋จผ์ € ์žก๊ณ , ๋А๋ฆฐ ์™ธ๋ถ€ ๋ฃจํ”„๋กœ ์ตœ์ข… ๋ชฉํ‘œ๋ฅผ ๋‹ฌ์„ฑํ•œ๋‹ค"**๋Š” ๊ฑฐ์•ผ.

์‹ค์ œ ์˜ˆ๋ฅผ ๋“ค์–ด๋ณผ๊ฒŒ. ํ™”ํ•™ ๊ณต์žฅ์˜ ๋ฐ˜์‘๊ธฐ ์˜จ๋„ ์ œ์–ด๋ฅผ ์ƒ๊ฐํ•ด๋ด. ๐Ÿญ

**๋‹จ์ผ ๋ฃจํ”„ ๋ฐฉ์‹:**
- ๋ฐ˜์‘๊ธฐ ์˜จ๋„๋งŒ ์ธก์ •ํ•ด์„œ ์ŠคํŒ€ ๋ฐธ๋ธŒ๋ฅผ ์ง์ ‘ ์ œ์–ด
- ์ŠคํŒ€ ์••๋ ฅ์ด ๊ฐ‘์ž๊ธฐ ๋ณ€ํ•˜๋ฉด? โ†’ ์˜จ๋„๊ฐ€ ํ”๋“ค๋ ค โ†’ ์ œ์–ด๊ธฐ๊ฐ€ ๋’ค๋Šฆ๊ฒŒ ๋ฐ˜์‘ โ†’ ํ’ˆ์งˆ ๋ฌธ์ œ ๋ฐœ์ƒ ๐Ÿ˜ฑ

**์บ์Šค์ผ€์ด๋“œ ๋ฐฉ์‹:**
- **์™ธ๋ถ€ ๋ฃจํ”„**: ๋ฐ˜์‘๊ธฐ ์˜จ๋„๋ฅผ ์ธก์ •ํ•ด์„œ ์ŠคํŒ€ ์œ ๋Ÿ‰ ๋ชฉํ‘œ๊ฐ’์„ ์„ค์ •
- **๋‚ด๋ถ€ ๋ฃจํ”„**: ์ŠคํŒ€ ์œ ๋Ÿ‰์„ ๋น ๋ฅด๊ฒŒ ์ธก์ •ํ•˜๊ณ  ์ œ์–ด
- ์ŠคํŒ€ ์••๋ ฅ์ด ๋ณ€ํ•ด๋„? โ†’ ๋‚ด๋ถ€ ๋ฃจํ”„๊ฐ€ ์ฆ‰์‹œ ๋ณด์ƒ โ†’ ๋ฐ˜์‘๊ธฐ ์˜จ๋„๋Š” ์•ˆ์ •์  ์œ ์ง€ โ†’ ํ’ˆ์งˆ OK! ๐Ÿ˜Š

๐Ÿ”„ ๋™์ž‘ ์‹œ๋‚˜๋ฆฌ์˜ค ๋น„๊ต

์ƒํ™ฉ: ์ŠคํŒ€ ๊ณต๊ธ‰ ์••๋ ฅ์ด ๊ฐ‘์ž๊ธฐ 20% ์ฆ๊ฐ€ํ–ˆ๋‹ค!

๋‹จ์ผ ๋ฃจํ”„:
1์ดˆ: ์ŠคํŒ€ ์œ ๋Ÿ‰ ์ฆ๊ฐ€ โ†’ 2์ดˆ: ์˜จ๋„ ์ƒ์Šน ์‹œ์ž‘ โ†’ 5์ดˆ: ์˜จ๋„ ์„ผ์„œ ๊ฐ์ง€ โ†’ 8์ดˆ: ์ œ์–ด๊ธฐ ๋ฐ˜์‘ โ†’ 15์ดˆ: ์•ˆ์ •ํ™”
์ด 15์ดˆ ์†Œ์š”, ์˜จ๋„ ์˜ค๋ฒ„์ŠˆํŠธ 5๋„

์บ์Šค์ผ€์ด๋“œ:
0.5์ดˆ: ์œ ๋Ÿ‰ ์„ผ์„œ ๊ฐ์ง€ โ†’ 1์ดˆ: ๋‚ด๋ถ€ ๋ฃจํ”„ ๋ณด์ƒ โ†’ 2์ดˆ: ์œ ๋Ÿ‰ ์ •์ƒํ™” โ†’ 3์ดˆ: ์˜จ๋„ ์•ˆ์ • ์œ ์ง€
์ด 3์ดˆ ์†Œ์š”, ์˜จ๋„ ๋ณ€ํ™” 0.5๋„
### ๐Ÿ’ช ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด์˜ ์žฅ์  **1. ์™ธ๋ž€ ์ œ๊ฑฐ ๋Šฅ๋ ฅ์ด ๋›ฐ์–ด๋‚˜! ๐Ÿ›ก๏ธ**
๋‚ด๋ถ€ ๋ฃจํ”„๊ฐ€ ๋น ๋ฅด๊ฒŒ ์ž‘๋™ํ•ด์„œ ์™ธ๋ž€์„ ๋ฏธ๋ฆฌ ์ฐจ๋‹จํ•ด. ๋งˆ์น˜ ๊ฒฝํ˜ธ์›์ด ๋ฌธ์ œ๋ฅผ ์‚ฌ์žฅ๋‹˜ํ•œํ…Œ ๊ฐ€๊ธฐ ์ „์— ์ฒ˜๋ฆฌํ•˜๋Š” ๊ฒƒ์ฒ˜๋Ÿผ!

**2. ์‹œ๊ฐ„ ์ง€์—ฐ ๋ฌธ์ œ ํ•ด๊ฒฐ โฑ๏ธ**
ํ”„๋กœ์„ธ์Šค์— ํฐ ์‹œ๊ฐ„ ์ง€์—ฐ์ด ์žˆ์–ด๋„, ๋‚ด๋ถ€ ๋ฃจํ”„๋Š” ๋น ๋ฅด๊ฒŒ ๋ฐ˜์‘ํ•  ์ˆ˜ ์žˆ์–ด. ์ „์ฒด ์‹œ์Šคํ…œ์˜ ์‘๋‹ต์„ฑ์ด ํฌ๊ฒŒ ๊ฐœ์„ ๋˜์ง€.

**3. ์ œ์–ด ์„ฑ๋Šฅ ํ–ฅ์ƒ ๐Ÿ“ˆ**
์˜ค๋ฒ„์ŠˆํŠธ(overshoot)๊ฐ€ ์ค„์–ด๋“ค๊ณ , ์ •์ฐฉ ์‹œ๊ฐ„(settling time)์ด ์งง์•„์ง€๊ณ , ์ •์ƒ ์ƒํƒœ ์˜ค์ฐจ(steady-state error)๋„ ๊ฐ์†Œํ•ด.

**4. ๋น„์„ ํ˜•์„ฑ ๋ณด์ƒ ๐Ÿ”ง**
๋ฐธ๋ธŒ ํŠน์„ฑ์ด๋‚˜ ํ”„๋กœ์„ธ์Šค ํŠน์„ฑ์ด ๋น„์„ ํ˜•์ด์–ด๋„, ๋‚ด๋ถ€ ๋ฃจํ”„๊ฐ€ ์ด๋ฅผ ์–ด๋А ์ •๋„ ๋ณด์ƒํ•ด์ค˜.

๐ŸŽ“ ๊ณตํ•™์  ์ธ์‚ฌ์ดํŠธ: ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด๋Š” ํŠนํžˆ ์‹œ๊ฐ„ ์ƒ์ˆ˜ ๋น„์œจ์ด 3:1 ์ด์ƒ์ผ ๋•Œ ํšจ๊ณผ์ ์ด์•ผ. ์ฆ‰, ์™ธ๋ถ€ ๋ฃจํ”„์˜ ์‹œ๊ฐ„ ์ƒ์ˆ˜๊ฐ€ ๋‚ด๋ถ€ ๋ฃจํ”„๋ณด๋‹ค ์ตœ์†Œ 3๋ฐฐ ์ด์ƒ ํด ๋•Œ ์˜๋ฏธ๊ฐ€ ์žˆ๋‹ค๋Š” ๊ฑฐ์ง€!
### โš ๏ธ ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด์˜ ๋‹จ์ ๊ณผ ์ฃผ์˜์‚ฌํ•ญ ๋ฌผ๋ก  ์™„๋ฒฝํ•œ ๊ฑด ์—†์–ด. ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด๋„ ๋‹จ์ ์ด ์žˆ์ง€.

**1. ๋ณต์žก๋„ ์ฆ๊ฐ€ ๐Ÿค”**
์„ผ์„œ๊ฐ€ 2๊ฐœ, ์ œ์–ด๊ธฐ๊ฐ€ 2๊ฐœ ํ•„์š”ํ•ด. ์„ค๊ณ„๋„ ๋ณต์žกํ•˜๊ณ , ํŠœ๋‹๋„ ๊นŒ๋‹ค๋กœ์›Œ. ๋จผ์ € ๋‚ด๋ถ€ ๋ฃจํ”„๋ฅผ ํŠœ๋‹ํ•˜๊ณ , ๊ทธ ๋‹ค์Œ์— ์™ธ๋ถ€ ๋ฃจํ”„๋ฅผ ํŠœ๋‹ํ•ด์•ผ ํ•ด.

**2. ๋น„์šฉ ์ฆ๊ฐ€ ๐Ÿ’ธ**
๋ถ€ํ’ˆ์ด ๋งŽ์•„์ง€๋‹ˆ๊นŒ ์ดˆ๊ธฐ ํˆฌ์ž ๋น„์šฉ๋„ ์˜ฌ๋ผ๊ฐ€๊ณ , ์œ ์ง€๋ณด์ˆ˜ ๋น„์šฉ๋„ ์ฆ๊ฐ€ํ•ด. ์„ผ์„œ ํ•˜๋‚˜๊ฐ€ ๊ณ ์žฅ๋‚˜๋ฉด ์ „์ฒด ์‹œ์Šคํ…œ์— ์˜ํ–ฅ์„ ์ค„ ์ˆ˜ ์žˆ์–ด.

**3. ์ž˜๋ชป ์„ค๊ณ„ํ•˜๋ฉด ์˜คํžˆ๋ ค ์—ญํšจ๊ณผ ๐Ÿ˜ต**
๋‚ด๋ถ€ ๋ฃจํ”„์™€ ์™ธ๋ถ€ ๋ฃจํ”„์˜ ์‹œ๊ฐ„ ์Šค์ผ€์ผ์ด ๋น„์Šทํ•˜๋ฉด, ์„œ๋กœ ๊ฐ„์„ญํ•ด์„œ ์˜คํžˆ๋ ค ์„ฑ๋Šฅ์ด ๋‚˜๋น ์งˆ ์ˆ˜ ์žˆ์–ด. ์„ค๊ณ„๊ฐ€ ์ •๋ง ์ค‘์š”ํ•ด!

โšก ์ฃผ์˜: ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด๋ฅผ ์ ์šฉํ•˜๊ธฐ ์ „์— ๋ฐ˜๋“œ์‹œ ํ™•์ธํ•ด์•ผ ํ•  ๊ฒƒ๋“ค:
1. ๋‚ด๋ถ€ ๋ฃจํ”„๊ฐ€ ์™ธ๋ถ€ ๋ฃจํ”„๋ณด๋‹ค ์ตœ์†Œ 3๋ฐฐ ์ด์ƒ ๋น ๋ฅธ๊ฐ€?
2. ๋‚ด๋ถ€ ๋ณ€์ˆ˜๋ฅผ ์ธก์ •ํ•  ์ˆ˜ ์žˆ๋Š” ์‹ ๋ขฐ์„ฑ ์žˆ๋Š” ์„ผ์„œ๊ฐ€ ์žˆ๋Š”๊ฐ€?
3. ์ถ”๊ฐ€ ๋น„์šฉ ๋Œ€๋น„ ์„ฑ๋Šฅ ๊ฐœ์„ ์ด ์ถฉ๋ถ„ํ•œ๊ฐ€?
4. ์œ ์ง€๋ณด์ˆ˜ ์ธ๋ ฅ์ด ๋ณต์žกํ•œ ์‹œ์Šคํ…œ์„ ๊ด€๋ฆฌํ•  ์ˆ˜ ์žˆ๋Š”๊ฐ€?
## ๐Ÿ”ฌ ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ: ํ˜„์‹ค ์„ธ๊ณ„์˜ ๋ณต์žก์„ฑ ### ๐ŸŒ ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ์ด๋ž€? ์ž, ์ด์ œ ์ง„์งœ ํ˜„์‹ค ์„ธ๊ณ„๋กœ ๋“ค์–ด๊ฐ€๋ณด์ž! ๐ŸŒ

**๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ(Multivariable System)**์€ ์—ฌ๋Ÿฌ ๊ฐœ์˜ ์ž…๋ ฅ๊ณผ ์—ฌ๋Ÿฌ ๊ฐœ์˜ ์ถœ๋ ฅ์ด ์„œ๋กœ ์˜ํ–ฅ์„ ์ฃผ๊ณ ๋ฐ›๋Š” ์‹œ์Šคํ…œ์ด์•ผ. ์ˆ˜ํ•™์ ์œผ๋กœ๋Š” MIMO(Multiple Input Multiple Output) ์‹œ์Šคํ…œ์ด๋ผ๊ณ  ๋ถ€๋ฅด์ง€.

์˜ˆ๋ฅผ ๋“ค์–ด๋ณผ๊ฒŒ:

**์ฆ๋ฅ˜ํƒ‘(Distillation Column)** ๐Ÿญ
- ์ž…๋ ฅ: ํ™˜๋ฅ˜ ์œ ๋Ÿ‰, ์žฌ๋น„๊ธฐ ์—ด๋Ÿ‰, ๊ณต๊ธ‰ ์œ ๋Ÿ‰
- ์ถœ๋ ฅ: ์ƒ๋ถ€ ์ œํ’ˆ ์ˆœ๋„, ํ•˜๋ถ€ ์ œํ’ˆ ์ˆœ๋„, ์••๋ ฅ
- ๋ฌธ์ œ: ํ™˜๋ฅ˜ ์œ ๋Ÿ‰์„ ๋ฐ”๊พธ๋ฉด ์ƒ๋ถ€ ์ˆœ๋„๋ฟ๋งŒ ์•„๋‹ˆ๋ผ ํ•˜๋ถ€ ์ˆœ๋„์™€ ์••๋ ฅ๋„ ๊ฐ™์ด ๋ณ€ํ•ด!

**ํ•ญ๊ณต๊ธฐ ์ž์„ธ ์ œ์–ด** โœˆ๏ธ
- ์ž…๋ ฅ: ์—˜๋ฆฌ๋ฒ ์ดํ„ฐ, ์—์ผ๋Ÿฌ๋ก , ๋Ÿฌ๋” ๊ฐ๋„
- ์ถœ๋ ฅ: ํ”ผ์น˜, ๋กค, ์š” ๊ฐ๋„
- ๋ฌธ์ œ: ๋Ÿฌ๋”๋ฅผ ์›€์ง์ด๋ฉด ์š” ๊ฐ๋„๋งŒ ๋ฐ”๋€Œ๋Š” ๊ฒŒ ์•„๋‹ˆ๋ผ ๋กค๋„ ๊ฐ™์ด ๋ณ€ํ•ด!

์ด๋Ÿฐ ์‹œ์Šคํ…œ์—์„œ๋Š” **์ƒํ˜ธ์ž‘์šฉ(interaction)** ๋•Œ๋ฌธ์— ์ œ์–ด๊ฐ€ ์ •๋ง ์–ด๋ ค์›Œ์ ธ. ํ•˜๋‚˜๋ฅผ ๊ณ ์น˜๋ ค๋‹ค๊ฐ€ ๋‹ค๋ฅธ ๊ฑธ ๋ง์น˜๋Š” ์ผ์ด ์ž์ฃผ ๋ฐœ์ƒํ•˜๊ฑฐ๋“ . ๐Ÿ˜…

### ๐Ÿ“Š ์ƒํ˜ธ์ž‘์šฉ์˜ ์ •๋Ÿ‰ํ™”: RGA ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ์˜ ์ƒํ˜ธ์ž‘์šฉ์„ ์ˆ˜์น˜๋กœ ๋‚˜ํƒ€๋‚ด๋Š” ๋ฐฉ๋ฒ•์ด ์žˆ์–ด. ๋ฐ”๋กœ **RGA(Relative Gain Array)**์•ผ!

RGA๋Š” ๊ฐ ์ž…๋ ฅ-์ถœ๋ ฅ ์Œ์˜ ์ƒํ˜ธ์ž‘์šฉ ์ •๋„๋ฅผ ๋‚˜ํƒ€๋‚ด๋Š” ํ–‰๋ ฌ์ด์•ผ. ๊ฐ’์ด 1์— ๊ฐ€๊นŒ์šฐ๋ฉด ์ƒํ˜ธ์ž‘์šฉ์ด ์ ๊ณ , 1์—์„œ ๋ฉ€์–ด์งˆ์ˆ˜๋ก ์ƒํ˜ธ์ž‘์šฉ์ด ํฌ๋‹ค๋Š” ์˜๋ฏธ์ง€.

RGA ํ•ด์„ ๊ฐ€์ด๋“œ: โ€ข ฮป = 1: ์™„๋ฒฝ! ๋‹ค๋ฅธ ๋ฃจํ”„์™€ ์ƒํ˜ธ์ž‘์šฉ ์—†์Œ ๐ŸŽฏ
โ€ข 0.5 < ฮป < 2: ๊ดœ์ฐฎ์Œ. ์ ๋‹นํ•œ ์ƒํ˜ธ์ž‘์šฉ โœ…
โ€ข ฮป < 0 ๋˜๋Š” ฮป > 2: ์œ„ํ—˜! ํฐ ์ƒํ˜ธ์ž‘์šฉ, ์ œ์–ด ์–ด๋ ค์›€ โš ๏ธ
โ€ข ฮป = 0: ํ•ด๋‹น ์ž…๋ ฅ์ด ์ถœ๋ ฅ์— ์˜ํ–ฅ ์—†์Œ โŒ
์˜ˆ๋ฅผ ๋“ค์–ด, 2ร—2 ์‹œ์Šคํ…œ์˜ RGA๊ฐ€ ์ด๋ ‡๋‹ค๊ณ  ํ•ด๋ณด์ž:

``` RGA = [0.8 0.2] [0.2 0.8] ``` ์ด ๊ฒฝ์šฐ ์ž…๋ ฅ1-์ถœ๋ ฅ1, ์ž…๋ ฅ2-์ถœ๋ ฅ2๋กœ ํŽ˜์–ด๋งํ•˜๋Š” ๊ฒŒ ์ข‹์•„. ๋Œ€๊ฐ์„  ์š”์†Œ๊ฐ€ 1์— ๊ฐ€๊น๊ฑฐ๋“ !

### ๐ŸŽฎ ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ ์ œ์–ด ์ „๋žต ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ์„ ์ œ์–ดํ•˜๋Š” ๋ฐฉ๋ฒ•์€ ์—ฌ๋Ÿฌ ๊ฐ€์ง€๊ฐ€ ์žˆ์–ด:

**1. ๋ถ„์‚ฐ ์ œ์–ด(Decentralized Control)** ๐ŸŽฏ
๊ฐ ์ถœ๋ ฅ๋งˆ๋‹ค ๋…๋ฆฝ์ ์ธ SISO(Single Input Single Output) ์ œ์–ด๊ธฐ๋ฅผ ์‚ฌ์šฉํ•˜๋Š” ๋ฐฉ์‹์ด์•ผ. ๊ฐ€์žฅ ๋‹จ์ˆœํ•˜์ง€๋งŒ, ์ƒํ˜ธ์ž‘์šฉ์ด ํฌ๋ฉด ์„ฑ๋Šฅ์ด ๋–จ์–ด์ ธ.

**2. ๋””์ปคํ”Œ๋ง ์ œ์–ด(Decoupling Control)** ๐Ÿ”“
์ƒํ˜ธ์ž‘์šฉ์„ ์ƒ์‡„์‹œํ‚ค๋Š” ๋ณด์ƒ๊ธฐ๋ฅผ ์ถ”๊ฐ€ํ•˜๋Š” ๋ฐฉ์‹์ด์•ผ. ์ˆ˜ํ•™์ ์œผ๋กœ๋Š” ํ”„๋กœ์„ธ์Šค์˜ ์—ญํ–‰๋ ฌ์„ ์ด์šฉํ•ด์„œ ์ƒํ˜ธ์ž‘์šฉ์„ ์ œ๊ฑฐํ•˜์ง€.

**3. ๋ชจ๋ธ ์˜ˆ์ธก ์ œ์–ด(MPC, Model Predictive Control)** ๐Ÿ”ฎ
๋ฏธ๋ž˜๋ฅผ ์˜ˆ์ธกํ•ด์„œ ์ตœ์ ์˜ ์ œ์–ด ์ž…๋ ฅ์„ ๊ณ„์‚ฐํ•˜๋Š” ๋ฐฉ์‹์ด์•ผ. ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ์— ์ •๋ง ๊ฐ•๋ ฅํ•˜์ง€๋งŒ, ๊ณ„์‚ฐ๋Ÿ‰์ด ๋งŽ์•„.

**4. ์บ์Šค์ผ€์ด๋“œ + ๋‹ค๋ณ€์ˆ˜ ์ œ์–ด** ๐ŸŽญ
์บ์Šค์ผ€์ด๋“œ ๊ตฌ์กฐ์— ๋‹ค๋ณ€์ˆ˜ ์ œ์–ด ๊ธฐ๋ฒ•์„ ๊ฒฐํ•ฉํ•˜๋Š” ๋ฐฉ์‹์ด์•ผ. ๋ณต์žกํ•˜์ง€๋งŒ ์„ฑ๋Šฅ์€ ์ตœ๊ณ !

์ œ์–ด ๋ฐฉ์‹ ๋ณต์žก๋„ ์„ฑ๋Šฅ ๋น„์šฉ ์ ์šฉ ๋ถ„์•ผ
๋‹จ์ผ ๋ฃจํ”„ ๋‚ฎ์Œ ๋ณดํ†ต ๋‚ฎ์Œ ๋‹จ์ˆœ ํ”„๋กœ์„ธ์Šค
์บ์Šค์ผ€์ด๋“œ ๋ณดํ†ต ๋†’์Œ ๋ณดํ†ต ์™ธ๋ž€์ด ํฐ ํ”„๋กœ์„ธ์Šค
๋ถ„์‚ฐ ์ œ์–ด ๋ณดํ†ต ๋ณดํ†ต ๋ณดํ†ต ์•ฝํ•œ ์ƒํ˜ธ์ž‘์šฉ ์‹œ์Šคํ…œ
๋””์ปคํ”Œ๋ง ๋†’์Œ ๋†’์Œ ๋†’์Œ ๊ฐ•ํ•œ ์ƒํ˜ธ์ž‘์šฉ ์‹œ์Šคํ…œ
MPC ๋งค์šฐ ๋†’์Œ ๋งค์šฐ ๋†’์Œ ๋งค์šฐ ๋†’์Œ ๋ณต์žกํ•œ ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ
## ๐Ÿ› ๏ธ ์‹ค์ œ ์ ์šฉ ์‚ฌ๋ก€๋“ค ### ๐Ÿญ ํ™”ํ•™ ๊ณต์ • ์ œ์–ด ํ™”ํ•™ ๊ณต์žฅ์—์„œ๋Š” ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด๊ฐ€ ์ •๋ง ๋งŽ์ด ์“ฐ์—ฌ. ๋ช‡ ๊ฐ€์ง€ ๋Œ€ํ‘œ์ ์ธ ์˜ˆ๋ฅผ ๋ณผ๊นŒ?

**๋ฐ˜์‘๊ธฐ ์˜จ๋„ ์ œ์–ด** ๐ŸŒก๏ธ
- **์™ธ๋ถ€ ๋ฃจํ”„**: ๋ฐ˜์‘๊ธฐ ์˜จ๋„ ์ œ์–ด (๋А๋ฆผ, ์‹œ๊ฐ„ ์ƒ์ˆ˜ ~10๋ถ„)
- **๋‚ด๋ถ€ ๋ฃจํ”„**: ๋ƒ‰๊ฐ์ˆ˜ ์œ ๋Ÿ‰ ์ œ์–ด (๋น ๋ฆ„, ์‹œ๊ฐ„ ์ƒ์ˆ˜ ~30์ดˆ)
- **ํšจ๊ณผ**: ์˜จ๋„ ๋ณ€๋™ ยฑ0.5ยฐC ์ด๋‚ด ์œ ์ง€, ์ œํ’ˆ ํ’ˆ์งˆ ํ–ฅ์ƒ

**์ฆ๋ฅ˜ํƒ‘ ์ œ์–ด** ๐Ÿ—๏ธ
- **์™ธ๋ถ€ ๋ฃจํ”„**: ์ƒ๋ถ€ ์ œํ’ˆ ์กฐ์„ฑ ์ œ์–ด (๋งค์šฐ ๋А๋ฆผ, ์‹œ๊ฐ„ ์ƒ์ˆ˜ ~30๋ถ„)
- **๋‚ด๋ถ€ ๋ฃจํ”„**: ํ™˜๋ฅ˜ ์œ ๋Ÿ‰ ์ œ์–ด (๋น ๋ฆ„, ์‹œ๊ฐ„ ์ƒ์ˆ˜ ~1๋ถ„)
- **ํšจ๊ณผ**: ์กฐ์„ฑ ๋ณ€๋™ ์ตœ์†Œํ™”, ์—๋„ˆ์ง€ ํšจ์œจ 10% ํ–ฅ์ƒ

๐Ÿ’ผ ์‚ฐ์—… ํ˜„์žฅ ์ด์•ผ๊ธฐ: ํ•œ ์ •์œ  ๊ณต์žฅ์—์„œ ๋‹จ์ผ ๋ฃจํ”„๋ฅผ ์บ์Šค์ผ€์ด๋“œ๋กœ ๋ฐ”๊ฟจ๋”๋‹ˆ, ์ œํ’ˆ ๋ถˆ๋Ÿ‰๋ฅ ์ด 5%์—์„œ 0.5%๋กœ ๋–จ์–ด์กŒ๋Œ€! ์—ฐ๊ฐ„ ์ˆ˜์–ต ์›์˜ ๋น„์šฉ ์ ˆ๊ฐ ํšจ๊ณผ๋ฅผ ๋ดค๋‹ค๊ณ  ํ•ด. ์ดˆ๊ธฐ ํˆฌ์ž๋Š” ๋ช‡ ์ฒœ๋งŒ ์›์ด์—ˆ๋Š”๋ฐ, 1๋…„๋„ ์•ˆ ๋ผ์„œ ํšŒ์ˆ˜ํ–ˆ๋‹ค๋‹ˆ ๋Œ€๋ฐ•์ด์ง€? ๐ŸŽ‰
### โšก ์ „๋ ฅ ์‹œ์Šคํ…œ ์ „๋ ฅ ์‹œ์Šคํ…œ๋„ ๋‹ค๋ณ€์ˆ˜ ์ œ์–ด์˜ ๋Œ€ํ‘œ์ ์ธ ์˜ˆ์•ผ.

**๋ฐœ์ „๊ธฐ ์ œ์–ด** ๐Ÿ”Œ
- **์ฃผํŒŒ์ˆ˜ ์ œ์–ด**: ๋ฐœ์ „๊ธฐ ์ถœ๋ ฅ์„ ์กฐ์ ˆํ•ด์„œ ๊ณ„ํ†ต ์ฃผํŒŒ์ˆ˜๋ฅผ 60Hz๋กœ ์œ ์ง€
- **์ „์•• ์ œ์–ด**: ์—ฌ์ž ์ „๋ฅ˜๋ฅผ ์กฐ์ ˆํ•ด์„œ ๋‹จ์ž ์ „์•• ์œ ์ง€
- **๋ฌธ์ œ**: ์ถœ๋ ฅ์„ ๋ฐ”๊พธ๋ฉด ์ „์••๋„ ๋ณ€ํ•˜๊ณ , ์—ฌ์ž ์ „๋ฅ˜๋ฅผ ๋ฐ”๊พธ๋ฉด ์ถœ๋ ฅ๋„ ๋ณ€ํ•ด!

**ํ•ด๊ฒฐ์ฑ…**: ์บ์Šค์ผ€์ด๋“œ + ๋””์ปคํ”Œ๋ง ์ œ์–ด
- ๋น ๋ฅธ ๋‚ด๋ถ€ ๋ฃจํ”„๋กœ ์ „๋ฅ˜ ์ œ์–ด
- ๋А๋ฆฐ ์™ธ๋ถ€ ๋ฃจํ”„๋กœ ์ฃผํŒŒ์ˆ˜/์ „์•• ์ œ์–ด
- ๋””์ปคํ”Œ๋ง ๋ณด์ƒ๊ธฐ๋กœ ์ƒํ˜ธ์ž‘์šฉ ์ œ๊ฑฐ

### ๐Ÿš— ์ž๋™์ฐจ ์ œ์–ด ํ˜„๋Œ€ ์ž๋™์ฐจ๋Š” ์ œ์–ด ์‹œ์Šคํ…œ์˜ ์ง‘ํ•ฉ์ฒด์•ผ! ๐Ÿš™

**์—”์ง„ ์ œ์–ด** ๐ŸŽ๏ธ
- **๊ณต์—ฐ๋น„ ์ œ์–ด**: ์‚ฐ์†Œ ์„ผ์„œ ํ”ผ๋“œ๋ฐฑ์œผ๋กœ ์—ฐ๋ฃŒ ๋ถ„์‚ฌ๋Ÿ‰ ์กฐ์ ˆ
- **์ ํ™” ์‹œ๊ธฐ ์ œ์–ด**: ๋…ธํ‚น ์„ผ์„œ ํ”ผ๋“œ๋ฐฑ์œผ๋กœ ์ ํ™” ํƒ€์ด๋ฐ ์กฐ์ ˆ
- **๊ตฌ์กฐ**: ์บ์Šค์ผ€์ด๋“œ + ํ”ผ๋“œํฌ์›Œ๋“œ ์ œ์–ด

**์ž์œจ์ฃผํ–‰ ์ œ์–ด** ๐Ÿค–
- **๊ฒฝ๋กœ ์ถ”์ข…**: ์นด๋ฉ”๋ผ/๋ผ์ด๋‹ค๋กœ ๊ฒฝ๋กœ ์ธ์‹, ์กฐํ–ฅ๊ฐ ์ œ์–ด
- **์†๋„ ์ œ์–ด**: ๋ ˆ์ด๋”๋กœ ์•ž์ฐจ ๊ฑฐ๋ฆฌ ์ธก์ •, ๊ฐ€๊ฐ์† ์ œ์–ด
- **๊ตฌ์กฐ**: ๊ณ„์ธต์  MPC (Model Predictive Control)

### ๐Ÿข ๋นŒ๋”ฉ ์ž๋™ํ™” ์š”์ฆ˜ ์Šค๋งˆํŠธ ๋นŒ๋”ฉ์—์„œ๋„ ๊ณ ๊ธ‰ ์ œ์–ด ๊ธฐ๋ฒ•์ด ๋งŽ์ด ์“ฐ์—ฌ.

**HVAC ์‹œ์Šคํ…œ** ๐ŸŒก๏ธโ„๏ธ
- **์˜จ๋„ ์ œ์–ด**: ์‹ค๋‚ด ์˜จ๋„๋ฅผ ์„ค์ •๊ฐ’์œผ๋กœ ์œ ์ง€
- **์Šต๋„ ์ œ์–ด**: ์พŒ์ ํ•œ ์Šต๋„ ์œ ์ง€
- **๊ณต๊ธฐ์งˆ ์ œ์–ด**: CO2 ๋†๋„ ๊ด€๋ฆฌ
- **์—๋„ˆ์ง€ ์ตœ์ ํ™”**: ๋น„์šฉ ์ตœ์†Œํ™”ํ•˜๋ฉด์„œ ์พŒ์ ์„ฑ ์œ ์ง€

์ด๋Ÿฐ ์‹œ์Šคํ…œ์€ ์ „ํ˜•์ ์ธ ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ์ด์•ผ. ์˜จ๋„๋ฅผ ์˜ฌ๋ฆฌ๋ ค๊ณ  ๋‚œ๋ฐฉ์„ ํ•˜๋ฉด ์Šต๋„๊ฐ€ ๋–จ์–ด์ง€๊ณ , ํ™˜๊ธฐ๋ฅผ ํ•˜๋ฉด ์˜จ๋„๊ฐ€ ๋ณ€ํ•˜๊ฑฐ๋“ . MPC ๊ฐ™์€ ๊ณ ๊ธ‰ ์ œ์–ด ๊ธฐ๋ฒ•์„ ์จ์„œ ๋ชจ๋“  ๋ณ€์ˆ˜๋ฅผ ๋™์‹œ์— ์ตœ์ ํ™”ํ•ด์•ผ ํ•ด.

๐ŸŒŸ ์žฌ๋Šฅ๋„ท ํ™œ์šฉ ํŒ: ์ด๋Ÿฐ ๋ณต์žกํ•œ ์ œ์–ด ์‹œ์Šคํ…œ์„ ์„ค๊ณ„ํ•˜๊ฑฐ๋‚˜ ํŠœ๋‹ํ•˜๋Š” ๊ฑด ์ „๋ฌธ ์ง€์‹์ด ํ•„์š”ํ•ด. ์žฌ๋Šฅ๋„ท์—์„œ๋Š” ์ œ์–ด ์‹œ์Šคํ…œ ์ „๋ฌธ๊ฐ€๋“ค์ด ์ปจ์„คํŒ… ์„œ๋น„์Šค๋ฅผ ์ œ๊ณตํ•˜๊ณ  ์žˆ์–ด. ์‹ค๋ฌด ๊ฒฝํ—˜์ด ํ’๋ถ€ํ•œ ์—”์ง€๋‹ˆ์–ด๋“ค์—๊ฒŒ ์กฐ์–ธ์„ ๊ตฌํ•  ์ˆ˜ ์žˆ๋‹ค๋Š” ๊ฑฐ, ์ •๋ง ์œ ์šฉํ•˜์ง€? ๐Ÿ˜Š
## ๐Ÿ“ ์ˆ˜ํ•™์  ๋ฐฐ๊ฒฝ: ์ œ์–ด ์ด๋ก ์˜ ๊ธฐ์ดˆ ### ๐ŸŽฏ ์ „๋‹ฌํ•จ์ˆ˜์™€ ๋ธ”๋ก์„ ๋„ ์ œ์–ด ์‹œ์Šคํ…œ์„ ์ดํ•ดํ•˜๋ ค๋ฉด **์ „๋‹ฌํ•จ์ˆ˜(Transfer Function)**๋ฅผ ์•Œ์•„์•ผ ํ•ด. ๋ผํ”Œ๋ผ์Šค ๋ณ€ํ™˜์„ ์ด์šฉํ•ด์„œ ์‹œ์Šคํ…œ์˜ ์ž…์ถœ๋ ฅ ๊ด€๊ณ„๋ฅผ ํ‘œํ˜„ํ•˜๋Š” ๊ฑฐ์ง€.

**์ „๋‹ฌํ•จ์ˆ˜์˜ ์ผ๋ฐ˜ ํ˜•ํƒœ:**
``` G(s) = Y(s)/U(s) = (b_n*s^n + ... + b_1*s + b_0)/(a_m*s^m + ... + a_1*s + a_0) ``` ์—ฌ๊ธฐ์„œ s๋Š” ๋ผํ”Œ๋ผ์Šค ๋ณ€์ˆ˜์•ผ. ๋ถ„์ž๋Š” ์˜์ (zeros)์„, ๋ถ„๋ชจ๋Š” ๊ทน์ (poles)์„ ๊ฒฐ์ •ํ•˜์ง€.

**1์ฐจ ์‹œ์Šคํ…œ ์˜ˆ์‹œ:**
``` G(s) = K/(ฯ„s + 1) ``` - K: ์ •์ƒ ์ƒํƒœ ์ด๋“(steady-state gain)
- ฯ„: ์‹œ๊ฐ„ ์ƒ์ˆ˜(time constant)

์‹œ๊ฐ„ ์ƒ์ˆ˜๊ฐ€ ํฌ๋ฉด ์‹œ์Šคํ…œ์ด ๋А๋ฆฌ๊ณ , ์ž‘์œผ๋ฉด ๋นจ๋ผ. ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด์—์„œ ๋‚ด๋ถ€ ๋ฃจํ”„๋Š” ์ž‘์€ ฯ„๋ฅผ, ์™ธ๋ถ€ ๋ฃจํ”„๋Š” ํฐ ฯ„๋ฅผ ๊ฐ€์ ธ์•ผ ํ•ด!

### ๐Ÿ”„ PID ์ œ์–ด๊ธฐ **PID ์ œ์–ด๊ธฐ**๋Š” ๊ฐ€์žฅ ๋„๋ฆฌ ์“ฐ์ด๋Š” ์ œ์–ด๊ธฐ์•ผ. ๋น„๋ก€(P), ์ ๋ถ„(I), ๋ฏธ๋ถ„(D) ์„ธ ๊ฐ€์ง€ ๋™์ž‘์„ ๊ฒฐํ•ฉํ•œ ๊ฑฐ์ง€.

**PID ์ œ์–ด ๋ฒ•์น™:**
``` u(t) = K_p*e(t) + K_i*โˆซe(t)dt + K_d*de(t)/dt ``` - **๋น„๋ก€(P)**: ํ˜„์žฌ ์˜ค์ฐจ์— ๋น„๋ก€ํ•ด์„œ ์ œ์–ด. ๋น ๋ฅธ ์‘๋‹ต, ํ•˜์ง€๋งŒ ์ •์ƒ ์ƒํƒœ ์˜ค์ฐจ ๋‚จ์Œ
- **์ ๋ถ„(I)**: ๋ˆ„์  ์˜ค์ฐจ๋ฅผ ์ œ๊ฑฐ. ์ •์ƒ ์ƒํƒœ ์˜ค์ฐจ ์ œ๊ฑฐ, ํ•˜์ง€๋งŒ ๋А๋ฆฌ๊ณ  ์˜ค๋ฒ„์ŠˆํŠธ ๋ฐœ์ƒ
- **๋ฏธ๋ถ„(D)**: ์˜ค์ฐจ ๋ณ€ํ™”์œจ์— ๋ฐ˜์‘. ์˜ค๋ฒ„์ŠˆํŠธ ๊ฐ์†Œ, ์•ˆ์ •์„ฑ ํ–ฅ์ƒ

๐ŸŽ›๏ธ PID ํŠœ๋‹ ํŒ: Ziegler-Nichols ๋ฐฉ๋ฒ• (๊ณ„๋‹จ ์‘๋‹ต):
1. I์™€ D๋ฅผ 0์œผ๋กœ ์„ค์ •
2. P๋งŒ ์ฆ๊ฐ€์‹œํ‚ค๋ฉด์„œ ์ง€์† ์ง„๋™ ๋ฐœ์ƒ์‹œํ‚ด
3. ์ž„๊ณ„ ์ด๋“ K_u์™€ ์ง„๋™ ์ฃผ๊ธฐ T_u ์ธก์ •
4. ๊ณต์‹ ์ ์šฉ: K_p = 0.6*K_u, K_i = 1.2*K_u/T_u, K_d = 0.075*K_u*T_u

์ฃผ์˜: ์ด๊ฑด ์ดˆ๊ธฐ๊ฐ’์ผ ๋ฟ! ์‹ค์ œ๋กœ๋Š” ๋ฏธ์„ธ ์กฐ์ •์ด ํ•„์š”ํ•ด. ๐Ÿ˜‰
### ๐ŸŒŠ ์ฃผํŒŒ์ˆ˜ ์‘๋‹ต๊ณผ ์•ˆ์ •์„ฑ ์ œ์–ด ์‹œ์Šคํ…œ์˜ ์•ˆ์ •์„ฑ์„ ํŒ๋‹จํ•˜๋Š” ์ค‘์š”ํ•œ ๋„๊ตฌ๊ฐ€ **๋ณด๋“œ ์„ ๋„(Bode Plot)**์™€ **๋‚˜์ดํ€ด์ŠคํŠธ ์„ ๋„(Nyquist Plot)**์•ผ.

**๋ณด๋“œ ์„ ๋„**๋Š” ์ฃผํŒŒ์ˆ˜์— ๋”ฐ๋ฅธ ์ด๋“๊ณผ ์œ„์ƒ์„ ๋ณด์—ฌ์ค˜:
- **์ด๋“ ์—ฌ์œ (Gain Margin)**: ์‹œ์Šคํ…œ์ด ๋ถˆ์•ˆ์ •ํ•ด์ง€๊ธฐ ์ „๊นŒ์ง€ ์ด๋“์„ ์–ผ๋งˆ๋‚˜ ๋” ์˜ฌ๋ฆด ์ˆ˜ ์žˆ๋Š”๊ฐ€
- **์œ„์ƒ ์—ฌ์œ (Phase Margin)**: ์‹œ์Šคํ…œ์ด ๋ถˆ์•ˆ์ •ํ•ด์ง€๊ธฐ ์ „๊นŒ์ง€ ์œ„์ƒ ์ง€์—ฐ์ด ์–ผ๋งˆ๋‚˜ ๋” ์ƒ๊ธธ ์ˆ˜ ์žˆ๋Š”๊ฐ€

**์•ˆ์ •์„ฑ ๊ธฐ์ค€:**
- ์ด๋“ ์—ฌ์œ  > 6dB (์•ฝ 2๋ฐฐ)
- ์œ„์ƒ ์—ฌ์œ  > 30๋„ (๋ณดํ†ต 45~60๋„ ๊ถŒ์žฅ)

์บ์Šค์ผ€์ด๋“œ ์ œ์–ด์—์„œ๋Š” ๋‚ด๋ถ€ ๋ฃจํ”„๋ฅผ ๋จผ์ € ์•ˆ์ •ํ™”์‹œํ‚ค๊ณ , ๊ทธ ๋‹ค์Œ์— ์™ธ๋ถ€ ๋ฃจํ”„๋ฅผ ์„ค๊ณ„ํ•ด์•ผ ํ•ด. ๋‚ด๋ถ€ ๋ฃจํ”„๊ฐ€ ๋ถˆ์•ˆ์ •ํ•˜๋ฉด ์ „์ฒด ์‹œ์Šคํ…œ์ด ๋ง๊ฐ€์ง€๊ฑฐ๋“ !

### ๐Ÿ“Š ์ƒํƒœ ๊ณต๊ฐ„ ํ‘œํ˜„ ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ์€ **์ƒํƒœ ๊ณต๊ฐ„(State Space)** ํ‘œํ˜„์ด ๋” ํŽธ๋ฆฌํ•ด.

**์ƒํƒœ ๋ฐฉ์ •์‹:**
``` dx/dt = Ax + Bu (์ƒํƒœ ๋ฐฉ์ •์‹) y = Cx + Du (์ถœ๋ ฅ ๋ฐฉ์ •์‹) ``` - x: ์ƒํƒœ ๋ฒกํ„ฐ (์‹œ์Šคํ…œ์˜ ๋‚ด๋ถ€ ์ƒํƒœ)
- u: ์ž…๋ ฅ ๋ฒกํ„ฐ
- y: ์ถœ๋ ฅ ๋ฒกํ„ฐ
- A, B, C, D: ์‹œ์Šคํ…œ ํ–‰๋ ฌ

์ด ํ‘œํ˜„์˜ ์žฅ์ ์€:
1. ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ์„ ์ž์—ฐ์Šค๋Ÿฝ๊ฒŒ ํ‘œํ˜„
2. ์ปดํ“จํ„ฐ ์‹œ๋ฎฌ๋ ˆ์ด์…˜์ด ์‰ฌ์›€
3. ํ˜„๋Œ€ ์ œ์–ด ์ด๋ก (์ตœ์  ์ œ์–ด, ๊ฐ•์ธ ์ œ์–ด ๋“ฑ)์˜ ๊ธฐ์ดˆ

## ๐ŸŽจ ์„ค๊ณ„ ๋ฐฉ๋ฒ•๋ก ๊ณผ ์‹ค๋ฌด ๊ฐ€์ด๋“œ ### ๐Ÿ“‹ ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด ์„ค๊ณ„ ์ ˆ์ฐจ ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด๋ฅผ ์„ค๊ณ„ํ•  ๋•Œ๋Š” ์ฒด๊ณ„์ ์ธ ์ ‘๊ทผ์ด ํ•„์š”ํ•ด. ๋‹จ๊ณ„๋ณ„๋กœ ์‚ดํŽด๋ณด์ž!

**Step 1: ์‹œ์Šคํ…œ ๋ถ„์„** ๐Ÿ”
- ํ”„๋กœ์„ธ์Šค์˜ ๋™ํŠน์„ฑ ํŒŒ์•… (์‹œ๊ฐ„ ์ƒ์ˆ˜, ์ง€์—ฐ ์‹œ๊ฐ„ ๋“ฑ)
- ์™ธ๋ž€์˜ ์ข…๋ฅ˜์™€ ํฌ๊ธฐ ํŒŒ์•…
- ์ธก์ • ๊ฐ€๋Šฅํ•œ ๋ณ€์ˆ˜ ํ™•์ธ

**Step 2: ์ œ์–ด ๊ตฌ์กฐ ๊ฒฐ์ •** ๐Ÿ—๏ธ
- 1์ฐจ ๋ณ€์ˆ˜(์ตœ์ข… ๋ชฉํ‘œ) ์„ ์ •
- 2์ฐจ ๋ณ€์ˆ˜(์ค‘๊ฐ„ ๋ชฉํ‘œ) ์„ ์ •
- ์‹œ๊ฐ„ ์Šค์ผ€์ผ ํ™•์ธ (2์ฐจ๊ฐ€ 1์ฐจ๋ณด๋‹ค 3๋ฐฐ ์ด์ƒ ๋นจ๋ผ์•ผ ํ•จ)

**Step 3: ๋‚ด๋ถ€ ๋ฃจํ”„ ์„ค๊ณ„** โš™๏ธ
- 2์ฐจ ์ œ์–ด๊ธฐ ์„ค๊ณ„ ๋ฐ ํŠœ๋‹
- ํ๋ฃจํ”„ ์‘๋‹ต ํ™•์ธ
- ์•ˆ์ •์„ฑ ๊ฒ€์ฆ (์ด๋“/์œ„์ƒ ์—ฌ์œ )

**Step 4: ์™ธ๋ถ€ ๋ฃจํ”„ ์„ค๊ณ„** ๐ŸŽฏ
- ๋‚ด๋ถ€ ๋ฃจํ”„๋ฅผ ํ•˜๋‚˜์˜ ๋ธ”๋ก์œผ๋กœ ์ทจ๊ธ‰
- 1์ฐจ ์ œ์–ด๊ธฐ ์„ค๊ณ„ ๋ฐ ํŠœ๋‹
- ์ „์ฒด ์‹œ์Šคํ…œ ์„ฑ๋Šฅ ํ™•์ธ

**Step 5: ํ†ตํ•ฉ ํ…Œ์ŠคํŠธ** ๐Ÿงช
- ์„ค์ •๊ฐ’ ๋ณ€ํ™”์— ๋Œ€ํ•œ ์‘๋‹ต ํ…Œ์ŠคํŠธ
- ์™ธ๋ž€์— ๋Œ€ํ•œ ์‘๋‹ต ํ…Œ์ŠคํŠธ
- ๊ทนํ•œ ์กฐ๊ฑด์—์„œ์˜ ์•ˆ์ •์„ฑ ํ™•์ธ

โš ๏ธ ํ”ํ•œ ์‹ค์ˆ˜๋“ค: 1. ์‹œ๊ฐ„ ์Šค์ผ€์ผ ๋ฌด์‹œ: ๋‚ด๋ถ€/์™ธ๋ถ€ ๋ฃจํ”„๊ฐ€ ๋น„์Šทํ•œ ์†๋„๋ฉด ๊ฐ„์„ญ ๋ฐœ์ƒ
2. ์„ผ์„œ ์œ„์น˜ ์ž˜๋ชป ์„ ์ •: 2์ฐจ ์„ผ์„œ๊ฐ€ ์™ธ๋ž€์„ ๋น ๋ฅด๊ฒŒ ๊ฐ์ง€ํ•  ์ˆ˜ ์—†๋Š” ์œ„์น˜์— ์„ค์น˜
3. ๊ณผ๋„ํ•œ ํŠœ๋‹: ๋‚ด๋ถ€ ๋ฃจํ”„๋ฅผ ๋„ˆ๋ฌด ๊ณต๊ฒฉ์ ์œผ๋กœ ํŠœ๋‹ํ•˜๋ฉด ์™ธ๋ถ€ ๋ฃจํ”„๊ฐ€ ๋ถˆ์•ˆ์ •
4. ํฌํ™” ๋ฌด์‹œ: ์•ก์ถ”์—์ดํ„ฐ ํ•œ๊ณ„๋ฅผ ๊ณ ๋ คํ•˜์ง€ ์•Š์œผ๋ฉด ์™€์ธ๋“œ์—…(windup) ๋ฐœ์ƒ
### ๐Ÿ”ง ํŠœ๋‹ ์ „๋žต ์ œ์–ด๊ธฐ ํŠœ๋‹์€ ์˜ˆ์ˆ ์ด์ž ๊ณผํ•™์ด์•ผ! ๋ช‡ ๊ฐ€์ง€ ์‹ค์šฉ์ ์ธ ํŒ์„ ๊ณต์œ ํ• ๊ฒŒ.

**๋‚ด๋ถ€ ๋ฃจํ”„ ํŠœ๋‹** ๐ŸŽ›๏ธ
1. **๋ณด์ˆ˜์ ์œผ๋กœ ์‹œ์ž‘**: ์ž‘์€ ์ด๋“์œผ๋กœ ์‹œ์ž‘ํ•ด์„œ ์ ์ง„์ ์œผ๋กœ ์ฆ๊ฐ€
2. **๋น ๋ฅธ ์‘๋‹ต ์ถ”๊ตฌ**: ์˜ค๋ฒ„์ŠˆํŠธ 10~20% ์ •๋„๋Š” ํ—ˆ์šฉ
3. **๋ฏธ๋ถ„ ๋™์ž‘ ํ™œ์šฉ**: ๋น ๋ฅธ ๋ฃจํ”„์—์„œ๋Š” D ๋™์ž‘์ด ํšจ๊ณผ์ 

**์™ธ๋ถ€ ๋ฃจํ”„ ํŠœ๋‹** ๐ŸŽฏ
1. **์•ˆ์ •์„ฑ ์šฐ์„ **: ์˜ค๋ฒ„์ŠˆํŠธ๋ฅผ ์ตœ์†Œํ™”
2. **๋А๋ฆฐ ์‘๋‹ต ํ—ˆ์šฉ**: ๋‚ด๋ถ€ ๋ฃจํ”„๊ฐ€ ๋น ๋ฅด๊ฒŒ ๋ณด์ƒํ•ด์ฃผ๋‹ˆ๊นŒ
3. **์ ๋ถ„ ๋™์ž‘ ์ค‘์š”**: ์ •์ƒ ์ƒํƒœ ์˜ค์ฐจ ์ œ๊ฑฐ๋ฅผ ์œ„ํ•ด I ๋™์ž‘ ํ•„์ˆ˜

ํŒŒ๋ผ๋ฏธํ„ฐ ํšจ๊ณผ ์žฅ์  ๋‹จ์ 
K_p ์ฆ๊ฐ€ ๋น ๋ฅธ ์‘๋‹ต ์˜ค์ฐจ ๊ฐ์†Œ ์˜ค๋ฒ„์ŠˆํŠธ, ๋ถˆ์•ˆ์ •
K_i ์ฆ๊ฐ€ ์ •์ƒ์˜ค์ฐจ ์ œ๊ฑฐ ์™„๋ฒฝํ•œ ์ถ”์ข… ๋А๋ฆฐ ์‘๋‹ต, ์ง„๋™
K_d ์ฆ๊ฐ€ ๋Œํ•‘ ์ฆ๊ฐ€ ์•ˆ์ •์„ฑ ํ–ฅ์ƒ ๋…ธ์ด์ฆˆ ์ฆํญ
### ๐ŸŽ“ ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ ์„ค๊ณ„ ๊ฐ€์ด๋“œ ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ์€ ๋” ๋ณต์žกํ•˜์ง€๋งŒ, ์ฒด๊ณ„์ ์œผ๋กœ ์ ‘๊ทผํ•˜๋ฉด ๋ผ!

**ํŽ˜์–ด๋ง ๊ฒฐ์ •** ๐Ÿ”—
1. **RGA ๊ณ„์‚ฐ**: ์ •์ƒ ์ƒํƒœ์—์„œ RGA ํ–‰๋ ฌ ๊ณ„์‚ฐ
2. **๋Œ€๊ฐ์„  ์šฐ์„ธ ํ™•์ธ**: ๋Œ€๊ฐ์„  ์š”์†Œ๊ฐ€ 1์— ๊ฐ€๊นŒ์šด์ง€ ํ™•์ธ
3. **ํŽ˜์–ด๋ง ์„ ํƒ**: RGA๊ฐ€ ์–‘์ˆ˜์ด๊ณ  1์— ๊ฐ€๊นŒ์šด ์Œ์„ ์„ ํƒ

**๋””์ปคํ”Œ๋ง ์„ค๊ณ„** ๐Ÿ”“
์ƒํ˜ธ์ž‘์šฉ์ด ํฌ๋ฉด ๋””์ปคํ”Œ๋Ÿฌ(decoupler)๋ฅผ ์ถ”๊ฐ€ํ•ด์•ผ ํ•ด:

``` D(s) = G(s)^(-1) * G_d(s) ``` ์—ฌ๊ธฐ์„œ G_d(s)๋Š” ์›ํ•˜๋Š” ๋Œ€๊ฐ ํ–‰๋ ฌ์ด์•ผ. ์ด๋ ‡๊ฒŒ ํ•˜๋ฉด ๊ฐ ๋ฃจํ”„๊ฐ€ ๋…๋ฆฝ์ ์œผ๋กœ ๋™์ž‘ํ•˜๊ฒŒ ๋ผ.

**์ˆœ์ฐจ ์„ค๊ณ„** ๐Ÿ“
1. ๊ฐ€์žฅ ์ค‘์š”ํ•œ ๋ฃจํ”„๋ถ€ํ„ฐ ์„ค๊ณ„
2. ๋‹ค๋ฅธ ๋ฃจํ”„๋ฅผ ํ์‡„ํ•œ ์ƒํƒœ๋กœ ๊ฐ€์ •
3. ์ˆœ์ฐจ์ ์œผ๋กœ ๋‹ค์Œ ๋ฃจํ”„ ์„ค๊ณ„
4. ์ „์ฒด ์‹œ์Šคํ…œ ์„ฑ๋Šฅ ํ™•์ธ ๋ฐ ์žฌ์กฐ์ •

## ๐Ÿš€ ์ตœ์‹  ํŠธ๋ Œ๋“œ์™€ ๋ฏธ๋ž˜ ์ „๋ง ### ๐Ÿค– ์ธ๊ณต์ง€๋Šฅ๊ณผ ์ œ์–ด ์‹œ์Šคํ…œ ์š”์ฆ˜ ๊ฐ€์žฅ ํ•ซํ•œ ํŠธ๋ Œ๋“œ๋Š” **AI์™€ ์ œ์–ด์˜ ์œตํ•ฉ**์ด์•ผ! ๐Ÿ”ฅ

**๊ฐ•ํ™”ํ•™์Šต ๊ธฐ๋ฐ˜ ์ œ์–ด** ๐ŸŽฎ
- ์ „ํ†ต์ ์ธ PID ๋Œ€์‹  ์‹ ๊ฒฝ๋ง์ด ์ œ์–ด๊ธฐ ์—ญํ• 
- ์‹œํ–‰์ฐฉ์˜ค๋ฅผ ํ†ตํ•ด ์ตœ์  ์ œ์–ด ์ •์ฑ… ํ•™์Šต
- ๋ณต์žกํ•œ ๋น„์„ ํ˜• ์‹œ์Šคํ…œ์— ํšจ๊ณผ์ 

**์˜ˆ์ธก ๋ชจ๋ธ ํ•™์Šต** ๐Ÿ”ฎ
- ๋”ฅ๋Ÿฌ๋‹์œผ๋กœ ํ”„๋กœ์„ธ์Šค ๋ชจ๋ธ ํ•™์Šต
- ๋ฌผ๋ฆฌ ๋ฒ•์น™ + ๋ฐ์ดํ„ฐ ๊ธฐ๋ฐ˜ ํ•˜์ด๋ธŒ๋ฆฌ๋“œ ๋ชจ๋ธ
- MPC์˜ ์˜ˆ์ธก ์ •ํ™•๋„ ํ–ฅ์ƒ

**์ด์ƒ ๊ฐ์ง€ ๋ฐ ์ง„๋‹จ** ๐Ÿฅ
- ์„ผ์„œ ๋ฐ์ดํ„ฐ ํŒจํ„ด ๋ถ„์„
- ๊ณ ์žฅ ์˜ˆ์ธก ๋ฐ ์˜ˆ๋ฐฉ ์ •๋น„
- ์‹œ์Šคํ…œ ์„ฑ๋Šฅ ์ตœ์ ํ™”

๐ŸŒŸ ์‹ค์ œ ์‚ฌ๋ก€: Google DeepMind๋Š” ๋ฐ์ดํ„ฐ์„ผํ„ฐ ๋ƒ‰๊ฐ ์‹œ์Šคํ…œ์— AI ์ œ์–ด๋ฅผ ์ ์šฉํ•ด์„œ ์—๋„ˆ์ง€ ์†Œ๋น„๋ฅผ 40% ์ค„์˜€์–ด! ์ „ํ†ต์ ์ธ ์ œ์–ด ๋ฐฉ์‹์œผ๋กœ๋Š” ๋ถˆ๊ฐ€๋Šฅํ–ˆ๋˜ ์ˆ˜์ค€์ด์•ผ. ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ์˜ ๋ณต์žกํ•œ ์ƒํ˜ธ์ž‘์šฉ์„ AI๊ฐ€ ํ•™์Šตํ•ด์„œ ์ตœ์ ํ™”ํ•œ ๊ฑฐ์ง€. ๐ŸŽ‰
### ๐ŸŒ IoT์™€ ๋ถ„์‚ฐ ์ œ์–ด **์‚ฌ๋ฌผ์ธํ„ฐ๋„ท(IoT)** ๊ธฐ์ˆ ์ด ์ œ์–ด ์‹œ์Šคํ…œ์„ ๋ฐ”๊พธ๊ณ  ์žˆ์–ด.

**์—ฃ์ง€ ์ปดํ“จํŒ…** ๐Ÿ’ป
- ์„ผ์„œ ๊ทผ์ฒ˜์—์„œ ์‹ค์‹œ๊ฐ„ ์ฒ˜๋ฆฌ
- ๋„คํŠธ์›Œํฌ ์ง€์—ฐ ์ตœ์†Œํ™”
- ํด๋ผ์šฐ๋“œ์™€ ์—ฃ์ง€์˜ ํ˜‘์—…

**๋ฌด์„  ์„ผ์„œ ๋„คํŠธ์›Œํฌ** ๐Ÿ“ก
- ๋ฐฐ์„  ๋น„์šฉ ์ ˆ๊ฐ
- ์œ ์—ฐํ•œ ์‹œ์Šคํ…œ ๊ตฌ์„ฑ
- ํ•˜์ง€๋งŒ ํ†ต์‹  ์‹ ๋ขฐ์„ฑ ์ด์Šˆ ์กด์žฌ

**๋””์ง€ํ„ธ ํŠธ์œˆ** ๐Ÿ‘ฅ
- ๋ฌผ๋ฆฌ ์‹œ์Šคํ…œ์˜ ๊ฐ€์ƒ ๋ณต์ œ๋ณธ
- ์‹ค์‹œ๊ฐ„ ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ๋ฐ ์ตœ์ ํ™”
- ์ œ์–ด ์ „๋žต ์‚ฌ์ „ ๊ฒ€์ฆ

### ๐Ÿ”’ ์‚ฌ์ด๋ฒ„ ๋ณด์•ˆ ์ œ์–ด ์‹œ์Šคํ…œ์ด ๋„คํŠธ์›Œํฌ์— ์—ฐ๊ฒฐ๋˜๋ฉด์„œ **๋ณด์•ˆ**์ด ์ค‘์š”ํ•ด์กŒ์–ด.

**์ฃผ์š” ์œ„ํ˜‘** โš ๏ธ
- ์„ผ์„œ ๋ฐ์ดํ„ฐ ์กฐ์ž‘
- ์ œ์–ด ๋ช…๋ น ๊ฐ€๋กœ์ฑ„๊ธฐ
- ์„œ๋น„์Šค ๊ฑฐ๋ถ€ ๊ณต๊ฒฉ(DoS)

**๋Œ€์‘ ๋ฐฉ์•ˆ** ๐Ÿ›ก๏ธ
- ์•”ํ˜ธํ™” ํ†ต์‹ 
- ์ด์ƒ ํƒ์ง€ ์‹œ์Šคํ…œ
- ๋ฌผ๋ฆฌ์ /๋…ผ๋ฆฌ์  ๊ฒฉ๋ฆฌ
- ์ •๊ธฐ์ ์ธ ๋ณด์•ˆ ๊ฐ์‚ฌ

### ๐ŸŒฑ ์ง€์†๊ฐ€๋Šฅ์„ฑ๊ณผ ์—๋„ˆ์ง€ ํšจ์œจ ํ™˜๊ฒฝ ๋ฌธ์ œ๊ฐ€ ์ค‘์š”ํ•ด์ง€๋ฉด์„œ **์—๋„ˆ์ง€ ์ตœ์  ์ œ์–ด**๊ฐ€ ์ฃผ๋ชฉ๋ฐ›๊ณ  ์žˆ์–ด.

**๋ชจ๋ธ ์˜ˆ์ธก ์ œ์–ด(MPC)** ๐ŸŽฏ
- ์—๋„ˆ์ง€ ๋น„์šฉ์„ ๋ชฉ์ ํ•จ์ˆ˜์— ํฌํ•จ
- ์ „๋ ฅ ๊ฐ€๊ฒฉ ๋ณ€๋™ ๊ณ ๋ ค
- ์žฌ์ƒ์—๋„ˆ์ง€ ํ†ตํ•ฉ

**์ ์‘ ์ œ์–ด** ๐Ÿ”„
- ๊ณ„์ ˆ, ๋‚ ์”จ์— ๋”ฐ๋ผ ์ œ์–ด ์ „๋žต ๋ณ€๊ฒฝ
- ์‹œ์Šคํ…œ ๋…ธํ™” ๋ณด์ƒ
- ์ตœ์  ์šด์ „์  ์ž๋™ ํƒ์ƒ‰

## ๐Ÿ’ผ ์‹ค๋ฌด์ž๋ฅผ ์œ„ํ•œ ์ฒดํฌ๋ฆฌ์ŠคํŠธ ### โœ… ํ”„๋กœ์ ํŠธ ์‹œ์ž‘ ์ „ ํ™•์ธ์‚ฌํ•ญ ์ƒˆ๋กœ์šด ์ œ์–ด ์‹œ์Šคํ…œ ํ”„๋กœ์ ํŠธ๋ฅผ ์‹œ์ž‘ํ•œ๋‹ค๋ฉด, ์ด๊ฒƒ๋“ค์„ ๋จผ์ € ์ฒดํฌํ•ด๋ด!

**๊ธฐ์ˆ ์  ๊ฒ€ํ† ** ๐Ÿ”
โ˜‘๏ธ ์ œ์–ด ๋ชฉํ‘œ๊ฐ€ ๋ช…ํ™•ํ•œ๊ฐ€? (์ •๋Ÿ‰์  ์‚ฌ์–‘)
โ˜‘๏ธ ํ”„๋กœ์„ธ์Šค ํŠน์„ฑ์„ ์ถฉ๋ถ„ํžˆ ์ดํ•ดํ–ˆ๋Š”๊ฐ€?
โ˜‘๏ธ ํ•„์š”ํ•œ ์„ผ์„œ์™€ ์•ก์ถ”์—์ดํ„ฐ๊ฐ€ ์žˆ๋Š”๊ฐ€?
โ˜‘๏ธ ์‹œ๊ฐ„ ์Šค์ผ€์ผ ๋ถ„์„์„ ํ–ˆ๋Š”๊ฐ€?
โ˜‘๏ธ ์ƒํ˜ธ์ž‘์šฉ ๋ถ„์„์„ ํ–ˆ๋Š”๊ฐ€? (RGA ๋“ฑ)

**๊ฒฝ์ œ์„ฑ ๊ฒ€ํ† ** ๐Ÿ’ฐ
โ˜‘๏ธ ํˆฌ์ž ๋Œ€๋น„ ํšจ๊ณผ๊ฐ€ ์ถฉ๋ถ„ํ•œ๊ฐ€?
โ˜‘๏ธ ์œ ์ง€๋ณด์ˆ˜ ๋น„์šฉ์„ ๊ณ ๋ คํ–ˆ๋Š”๊ฐ€?
โ˜‘๏ธ ์ธ๋ ฅ ๊ต์œก ๊ณ„ํš์ด ์žˆ๋Š”๊ฐ€?
โ˜‘๏ธ ๋‹จ๊ณ„์  ๊ตฌ์ถ•์ด ๊ฐ€๋Šฅํ•œ๊ฐ€?

**๋ฆฌ์Šคํฌ ๊ด€๋ฆฌ** โš ๏ธ
โ˜‘๏ธ ์ œ์–ด ์‹คํŒจ ์‹œ ์•ˆ์ „์žฅ์น˜๊ฐ€ ์žˆ๋Š”๊ฐ€?
โ˜‘๏ธ ๋ฐฑ์—… ์‹œ์Šคํ…œ์ด ํ•„์š”ํ•œ๊ฐ€?
โ˜‘๏ธ ์‚ฌ์ด๋ฒ„ ๋ณด์•ˆ ๋Œ€์ฑ…์ด ์žˆ๋Š”๊ฐ€?
โ˜‘๏ธ ๊ทœ์ œ ์š”๊ตฌ์‚ฌํ•ญ์„ ๋งŒ์กฑํ•˜๋Š”๊ฐ€?

### ๐Ÿ“š ์ถ”์ฒœ ํ•™์Šต ๊ฒฝ๋กœ ์ œ์–ด ์‹œ์Šคํ…œ์„ ๋” ๊นŠ์ด ๊ณต๋ถ€ํ•˜๊ณ  ์‹ถ๋‹ค๋ฉด?

**๊ธฐ์ดˆ ๋‹จ๊ณ„** ๐Ÿ“–
1. ๋ผํ”Œ๋ผ์Šค ๋ณ€ํ™˜๊ณผ ์ „๋‹ฌํ•จ์ˆ˜
2. 1์ฐจ/2์ฐจ ์‹œ์Šคํ…œ ์‘๋‹ต
3. PID ์ œ์–ด ๊ธฐ์ดˆ
4. ์ฃผํŒŒ์ˆ˜ ์‘๋‹ต๊ณผ ๋ณด๋“œ ์„ ๋„

**์ค‘๊ธ‰ ๋‹จ๊ณ„** ๐Ÿ“š
1. ์ƒํƒœ ๊ณต๊ฐ„ ํ‘œํ˜„
2. ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ ์ด๋ก 
3. ์บ์Šค์ผ€์ด๋“œ ๋ฐ ๋น„์œจ ์ œ์–ด
4. ๋””์ง€ํ„ธ ์ œ์–ด ์‹œ์Šคํ…œ

**๊ณ ๊ธ‰ ๋‹จ๊ณ„** ๐ŸŽ“
1. ์ตœ์  ์ œ์–ด (LQR, LQG)
2. ๊ฐ•์ธ ์ œ์–ด (Hโˆž, ฮผ-synthesis)
3. ๋ชจ๋ธ ์˜ˆ์ธก ์ œ์–ด (MPC)
4. ์ ์‘ ๋ฐ ํ•™์Šต ์ œ์–ด

๐Ÿ’ก ํ•™์Šต ํŒ: ์ด๋ก ๋งŒ ๊ณต๋ถ€ํ•˜์ง€ ๋ง๊ณ  ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ๋„๊ตฌ๋ฅผ ํ™œ์šฉํ•ด๋ด! MATLAB/Simulink, Python(control library), LabVIEW ๊ฐ™์€ ๋„๊ตฌ๋“ค๋กœ ์ง์ ‘ ์‹คํ—˜ํ•ด๋ณด๋ฉด ์ดํ•ด๊ฐ€ ํ›จ์”ฌ ๋นจ๋ผ. ๊ทธ๋ฆฌ๊ณ  ์žฌ๋Šฅ๋„ท ๊ฐ™์€ ํ”Œ๋žซํผ์—์„œ ์‹ค๋ฌด ๊ฒฝํ—˜์ž๋“ค์˜ ๋…ธํ•˜์šฐ๋ฅผ ๋ฐฐ์šฐ๋Š” ๊ฒƒ๋„ ์ •๋ง ๋„์›€์ด ๋ผ! ๐Ÿ˜Š
### ๐Ÿ› ๏ธ ์œ ์šฉํ•œ ๋„๊ตฌ๋“ค **์‹œ๋ฎฌ๋ ˆ์ด์…˜ ๋„๊ตฌ** ๐Ÿ’ป
- **MATLAB/Simulink**: ์—…๊ณ„ ํ‘œ์ค€, ๊ฐ•๋ ฅํ•˜์ง€๋งŒ ๋น„์Œˆ
- **Python Control Systems Library**: ๋ฌด๋ฃŒ, ์˜คํ”ˆ์†Œ์Šค, ์ปค๋ฎค๋‹ˆํ‹ฐ ํ™œ๋ฐœ
- **Scilab/Xcos**: MATLAB ๋Œ€์•ˆ, ๋ฌด๋ฃŒ
- **LabVIEW**: ๊ทธ๋ž˜ํ”ฝ ํ”„๋กœ๊ทธ๋ž˜๋ฐ, ํ•˜๋“œ์›จ์–ด ํ†ตํ•ฉ ์‰ฌ์›€

**๋ถ„์„ ๋„๊ตฌ** ๐Ÿ“Š
- **MATLAB Control System Toolbox**: ์ „๋ฌธ์ ์ธ ๋ถ„์„
- **Python Matplotlib/SciPy**: ๋ฐ์ดํ„ฐ ์‹œ๊ฐํ™”
- **Excel**: ๊ฐ„๋‹จํ•œ ๊ณ„์‚ฐ๊ณผ ๊ทธ๋ž˜ํ”„

**ํ•˜๋“œ์›จ์–ด ํ”Œ๋žซํผ** ๐Ÿ”ง
- **Arduino**: ์ž…๋ฌธ์šฉ, ์ €๋ ด, ์ปค๋ฎค๋‹ˆํ‹ฐ ๋ฐฉ๋Œ€
- **Raspberry Pi**: ๋ณต์žกํ•œ ์•Œ๊ณ ๋ฆฌ์ฆ˜ ๊ตฌํ˜„ ๊ฐ€๋Šฅ
- **PLC (Programmable Logic Controller)**: ์‚ฐ์—…์šฉ ํ‘œ์ค€
- **DCS (Distributed Control System)**: ๋Œ€๊ทœ๋ชจ ํ”Œ๋žœํŠธ์šฉ

## ๐ŸŽฏ ๊ฒฐ๋ก : ์–ด๋–ค ์ œ์–ด ๋ฐฉ์‹์„ ์„ ํƒํ• ๊นŒ? ์ž, ์ด์ œ ๋งˆ๋ฌด๋ฆฌํ•  ์‹œ๊ฐ„์ด์•ผ! ์ง€๊ธˆ๊นŒ์ง€ ๋‹จ์ผ ๋ฃจํ”„ ์ œ์–ด์™€ ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด, ๊ทธ๋ฆฌ๊ณ  ๋‹ค๋ณ€์ˆ˜ ์‹œ์Šคํ…œ์— ๋Œ€ํ•ด ์•Œ์•„๋ดค์–ด. ๐Ÿ˜Š

### ๐Ÿค” ์˜์‚ฌ๊ฒฐ์ • ๊ฐ€์ด๋“œ **๋‹จ์ผ ๋ฃจํ”„ ์ œ์–ด๋ฅผ ์„ ํƒํ•ด์•ผ ํ•  ๋•Œ:**
โœ… ์‹œ์Šคํ…œ์ด ๋‹จ์ˆœํ•˜๊ณ  ์ƒํ˜ธ์ž‘์šฉ์ด ์ ์„ ๋•Œ
โœ… ์™ธ๋ž€์ด ํฌ์ง€ ์•Š๊ณ  ์˜ˆ์ธก ๊ฐ€๋Šฅํ•  ๋•Œ
โœ… ๋น„์šฉ์ด ์ค‘์š”ํ•œ ๊ณ ๋ ค์‚ฌํ•ญ์ผ ๋•Œ
โœ… ๋น ๋ฅธ ๊ตฌํ˜„์ด ํ•„์š”ํ•  ๋•Œ
โœ… ์œ ์ง€๋ณด์ˆ˜ ์ธ๋ ฅ์ด ์ œํ•œ์ ์ผ ๋•Œ

**์บ์Šค์ผ€์ด๋“œ ์ œ์–ด๋ฅผ ์„ ํƒํ•ด์•ผ ํ•  ๋•Œ:**
โœ… ํฐ ์‹œ๊ฐ„ ์ง€์—ฐ์ด ์žˆ์„ ๋•Œ
โœ… ์ธก์ • ๊ฐ€๋Šฅํ•œ ์ค‘๊ฐ„ ๋ณ€์ˆ˜๊ฐ€ ์žˆ์„ ๋•Œ
โœ… ์™ธ๋ž€์ด ํฌ๊ณ  ๋นˆ๋ฒˆํ•  ๋•Œ
โœ… ๋†’์€ ์ œ์–ด ์„ฑ๋Šฅ์ด ํ•„์š”ํ•  ๋•Œ
โœ… ํˆฌ์ž ๋Œ€๋น„ ํšจ๊ณผ๊ฐ€ ๋ช…ํ™•ํ•  ๋•Œ

**๋‹ค๋ณ€์ˆ˜ ์ œ์–ด๋ฅผ ๊ณ ๋ คํ•ด์•ผ ํ•  ๋•Œ:**
โœ… ์—ฌ๋Ÿฌ ๋ณ€์ˆ˜๋ฅผ ๋™์‹œ์— ์ œ์–ดํ•ด์•ผ ํ•  ๋•Œ
โœ… ๋ณ€์ˆ˜ ๊ฐ„ ์ƒํ˜ธ์ž‘์šฉ์ด ํด ๋•Œ
โœ… ์ตœ์ ํ™”๊ฐ€ ์ค‘์š”ํ•  ๋•Œ (์—๋„ˆ์ง€, ๋น„์šฉ ๋“ฑ)
โœ… ๋ณต์žกํ•œ ์ œ์•ฝ์กฐ๊ฑด์ด ์žˆ์„ ๋•Œ

์ œ์–ด ๋ฐฉ์‹ ์„ ํƒ ํ”Œ๋กœ์šฐ์ฐจํŠธ ์ œ์–ด ๋ชฉํ‘œ ์ •์˜ ์„ฑ๋Šฅ ์š”๊ตฌ์‚ฌํ•ญ ๋ช…ํ™•ํ™” ๋‹จ์ˆœ ์‹œ์Šคํ…œ ๋‹จ์ผ ๋ณ€์ˆ˜ ์•ฝํ•œ ์™ธ๋ž€ ์ค‘๊ฐ„ ๋ณต์žก๋„ ์‹œ๊ฐ„ ์ง€์—ฐ ํผ ๊ฐ•ํ•œ ์™ธ๋ž€ ๋ณต์žก ์‹œ์Šคํ…œ ๋‹ค๋ณ€์ˆ˜ ๊ฐ•ํ•œ ์ƒํ˜ธ์ž‘์šฉ ๋‹จ์ผ ๋ฃจํ”„ ์ œ์–ด PID ์ œ์–ด๊ธฐ ์บ์Šค์ผ€์ด๋“œ ์ œ์–ด ๊ณ„์ธต์  PID ๊ณ ๊ธ‰ ์ œ์–ด MPC, ๋””์ปคํ”Œ๋ง ์žฅ์ : ๋‹จ์ˆœ ๋น„์šฉ: ๋‚ฎ์Œ ์žฅ์ : ์„ฑ๋Šฅ ๋น„์šฉ: ์ค‘๊ฐ„ ์žฅ์ : ์ตœ์  ๋น„์šฉ: ๋†’์Œ ๐Ÿ’ก ์ƒํ™ฉ์— ๋งž๋Š” ์ตœ์ ์˜ ์„ ํƒ์ด ์ค‘์š”!
### ๐ŸŒŸ ํ•ต์‹ฌ ๋ฉ”์‹œ์ง€ ์ œ์–ด ์‹œ์Šคํ…œ ์„ค๊ณ„์—๋Š” **์ •๋‹ต์ด ์—†์–ด**. ์ƒํ™ฉ์— ๋”ฐ๋ผ ์ตœ์„ ์˜ ์„ ํƒ์ด ๋‹ค๋ฅด๊ฑฐ๋“ . ๐ŸŽฏ

์ค‘์š”ํ•œ ๊ฑด:
1. **์‹œ์Šคํ…œ์„ ๊นŠ์ด ์ดํ•ดํ•˜๋Š” ๊ฒƒ**
2. **์š”๊ตฌ์‚ฌํ•ญ์„ ๋ช…ํ™•ํžˆ ํ•˜๋Š” ๊ฒƒ**
3. **ํŠธ๋ ˆ์ด๋“œ์˜คํ”„๋ฅผ ๊ณ ๋ คํ•˜๋Š” ๊ฒƒ**
4. **๋‹จ๊ณ„์ ์œผ๋กœ ์ ‘๊ทผํ•˜๋Š” ๊ฒƒ**

๋‹จ์ผ ๋ฃจํ”„๋กœ ์‹œ์ž‘ํ•ด์„œ ํ•„์š”ํ•˜๋ฉด ์บ์Šค์ผ€์ด๋“œ๋กœ, ๋” ํ•„์š”ํ•˜๋ฉด ๋‹ค๋ณ€์ˆ˜ ์ œ์–ด๋กœ ๋ฐœ์ „์‹œ์ผœ ๋‚˜๊ฐ€๋Š” ๊ฒƒ๋„ ์ข‹์€ ์ „๋žต์ด์•ผ. ์ฒ˜์Œ๋ถ€ํ„ฐ ์™„๋ฒฝ์„ ์ถ”๊ตฌํ•˜๊ธฐ๋ณด๋‹ค๋Š”, ์ ์ง„์ ์œผ๋กœ ๊ฐœ์„ ํ•ด ๋‚˜๊ฐ€๋Š” ๊ฑฐ์ง€! ๐Ÿš€

### ๐Ÿ’ฌ ๋งˆ์น˜๋ฉฐ ์™€, ์ •๋ง ๊ธด ์—ฌ์ •์ด์—ˆ์ง€? ๐Ÿ˜…

์ œ์–ด ์‹œ์Šคํ…œ์€ ํ˜„๋Œ€ ๊ณตํ•™์˜ ํ•ต์‹ฌ์ด์•ผ. ์šฐ๋ฆฌ ์ฃผ๋ณ€์˜ ๊ฑฐ์˜ ๋ชจ๋“  ๊ธฐ๊ณ„์™€ ์‹œ์Šคํ…œ์— ์ œ์–ด ๊ธฐ์ˆ ์ด ๋“ค์–ด๊ฐ€ ์žˆ๊ฑฐ๋“ . ์—์–ด์ปจ, ์ž๋™์ฐจ, ์Šค๋งˆํŠธํฐ, ๊ณต์žฅ, ๋ฐœ์ „์†Œ... ์ •๋ง ์–ด๋””์—๋‚˜!

์ด ๋ถ„์•ผ๋Š” ๊ณ„์† ๋ฐœ์ „ํ•˜๊ณ  ์žˆ์–ด. AI, IoT, ๋น…๋ฐ์ดํ„ฐ ๊ฐ™์€ ์ƒˆ๋กœ์šด ๊ธฐ์ˆ ๋“ค๊ณผ ์œตํ•ฉํ•˜๋ฉด์„œ ๋”์šฑ ๋˜‘๋˜‘ํ•˜๊ณ  ํšจ์œจ์ ์ธ ์ œ์–ด ์‹œ์Šคํ…œ๋“ค์ด ๋‚˜์˜ค๊ณ  ์žˆ์ง€. ์ •๋ง ํฅ๋ฏธ์ง„์ง„ํ•œ ์‹œ๋Œ€์•ผ! ๐ŸŽ‰

ํ˜น์‹œ ์ œ์–ด ์‹œ์Šคํ…œ์— ๋Œ€ํ•ด ๋” ๊ถ๊ธˆํ•œ ๊ฒŒ ์žˆ๊ฑฐ๋‚˜, ์‹ค์ œ ํ”„๋กœ์ ํŠธ์— ์ ์šฉํ•˜๊ณ  ์‹ถ๋‹ค๋ฉด, ์ „๋ฌธ๊ฐ€์˜ ๋„์›€์„ ๋ฐ›๋Š” ๊ฒƒ๋„ ์ข‹์€ ๋ฐฉ๋ฒ•์ด์•ผ. ํ˜ผ์ž ๊ณ ๋ฏผํ•˜์ง€ ๋ง๊ณ , ๊ฒฝํ—˜ ๋งŽ์€ ์‚ฌ๋žŒ๋“ค๊ณผ ์†Œํ†ตํ•˜๋ฉด์„œ ๋ฐฐ์›Œ๋‚˜๊ฐ€๋Š” ๊ฑฐ์ง€!

๐ŸŽ“ ๊ณ„์† ๋ฐฐ์šฐ๊ณ  ์„ฑ์žฅํ•˜์ž! ์ œ์–ด ์‹œ์Šคํ…œ์€ ํ‰์ƒ ํ•™์Šต์ด ํ•„์š”ํ•œ ๋ถ„์•ผ์•ผ. ์ƒˆ๋กœ์šด ๊ธฐ์ˆ , ์ƒˆ๋กœ์šด ๋ฐฉ๋ฒ•๋ก ์ด ๊ณ„์† ๋‚˜์˜ค๊ฑฐ๋“ . ํ˜ธ๊ธฐ์‹ฌ์„ ์žƒ์ง€ ๋ง๊ณ , ๊ณ„์† ๋„์ „ํ•˜๊ณ , ์‹คํ—˜ํ•˜๊ณ , ๋ฐฐ์›Œ๋‚˜๊ฐ€์ž! ๐Ÿ’ช

๊ทธ๋ฆฌ๊ณ  ๊ธฐ์–ตํ•ด, ์‹คํŒจ๋Š” ๋ฐฐ์›€์˜ ๊ธฐํšŒ์•ผ. ์ œ์–ด๊ธฐ ํŠœ๋‹์ด ์ž˜ ์•ˆ ๋˜๊ฑฐ๋‚˜, ์‹œ์Šคํ…œ์ด ๋ถˆ์•ˆ์ •ํ•ด์ง€๋”๋ผ๋„ ์ขŒ์ ˆํ•˜์ง€ ๋งˆ. ๊ทธ๊ฒŒ ๋ฐ”๋กœ ์„ฑ์žฅ์˜ ๊ณผ์ •์ด๋‹ˆ๊นŒ! ๐Ÿ˜Š
์˜ค๋Š˜ ๋ฐฐ์šด ๋‚ด์šฉ์ด ์—ฌ๋Ÿฌ๋ถ„์˜ ํ”„๋กœ์ ํŠธ๋‚˜ ํ•™์Šต์— ๋„์›€์ด ๋˜์—ˆ์œผ๋ฉด ์ข‹๊ฒ ์–ด. ์ œ์–ด ์‹œ์Šคํ…œ์˜ ์„ธ๊ณ„๋Š” ์ •๋ง ๋„“๊ณ  ๊นŠ์–ด. ํ•˜์ง€๋งŒ ๊ธฐ๋ณธ ์›๋ฆฌ๋ฅผ ์ž˜ ์ดํ•ดํ•˜๋ฉด, ์–ด๋–ค ๋ณต์žกํ•œ ์‹œ์Šคํ…œ๋„ ๋‹ค๋ฃฐ ์ˆ˜ ์žˆ๊ฒŒ ๋  ๊ฑฐ์•ผ!

๊ทธ๋Ÿผ ์˜ค๋Š˜์€ ์—ฌ๊ธฐ๊นŒ์ง€! ๋‹ค์Œ์— ๋˜ ์žฌ๋ฏธ์žˆ๋Š” ์ฃผ์ œ๋กœ ๋งŒ๋‚˜์ž! ๐ŸŽŠ

Happy Controlling! ๐ŸŽ›๏ธโœจ
๋Œ“๊ธ€ ์ž‘์„ฑ

์ด ๊ธ€์— ๋Œ€ํ•œ ์—ฌ๋Ÿฌ๋ถ„์˜ ์ƒ๊ฐ์„ ๋“ค๋ ค์ฃผ์„ธ์š”

๋Œ“๊ธ€ 0
๋Œ“๊ธ€์„ ๋ถˆ๋Ÿฌ์˜ค๋Š” ์ค‘์ž…๋‹ˆ๋‹ค.

์•„์ง ๋Œ“๊ธ€์ด ์—†์Šต๋‹ˆ๋‹ค.