Ver2.5 스마트팜의 숨은 지휘자, 농업용 로봇! 🤖 속도의 미학을 파헤치다: 이송속도 최적화 A to Z
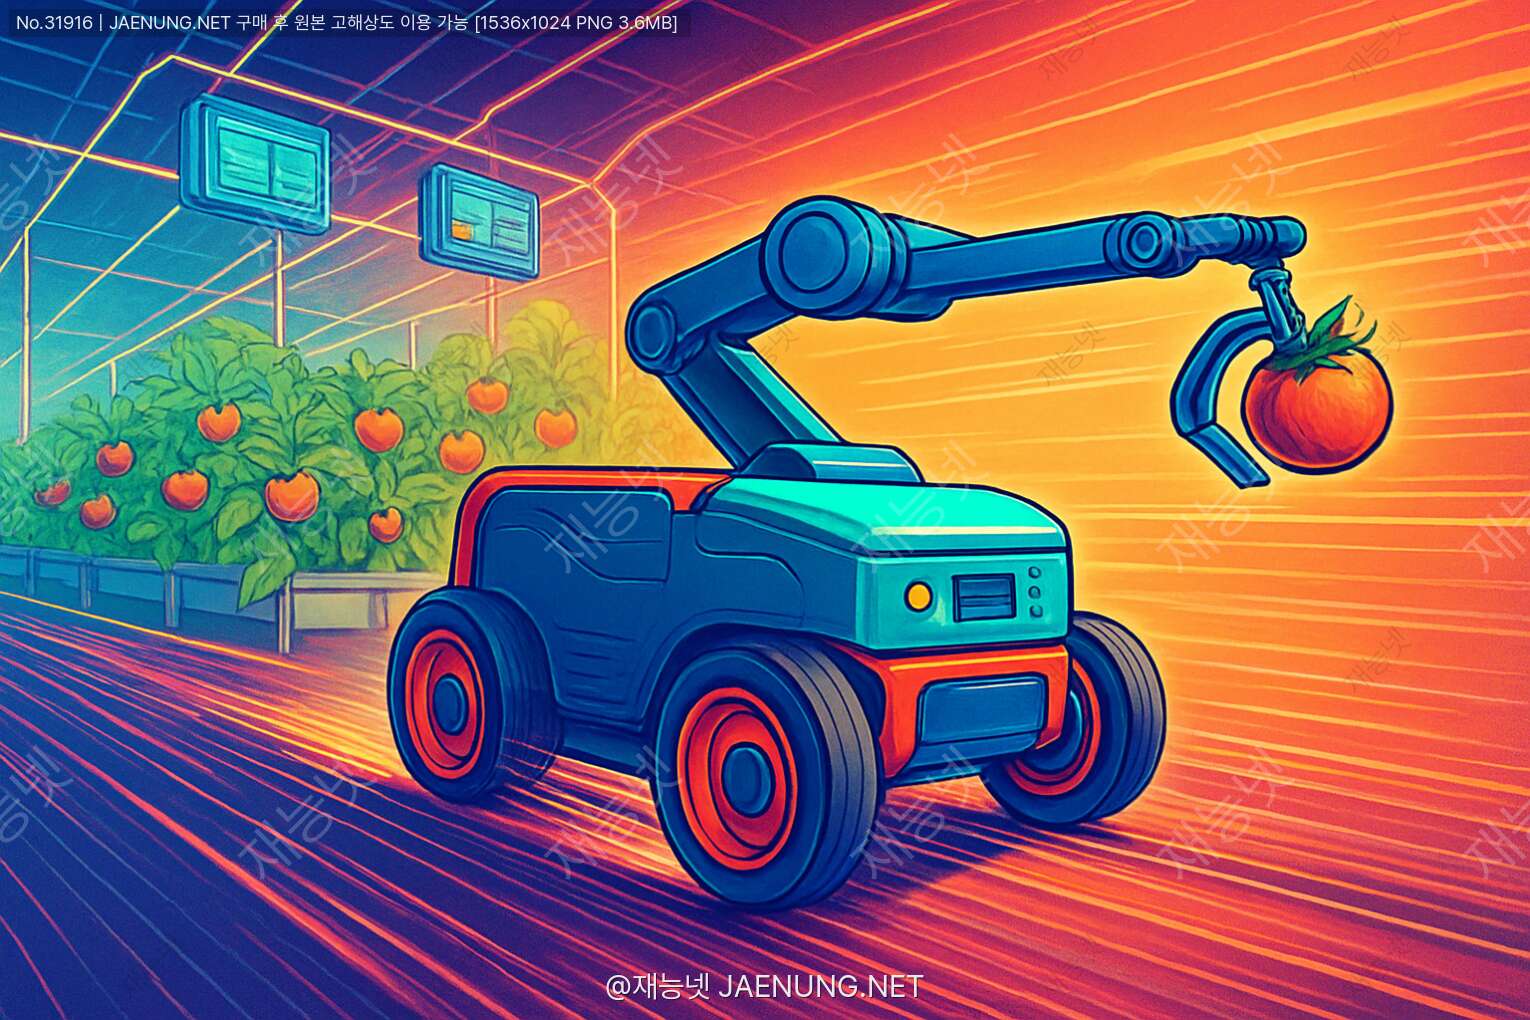
스마트팜의 숨은 지휘자, 농업용 로봇! 🤖 속도의 미학을 파헤치다: 이송속도 최적화 A to Z
안녕, 미래의 농업 리더! 👋
혹시 새벽녘 이슬을 머금은 딸기밭이나, 황금빛으로 물든 드넓은 논을 상상해본 적 있어?
마음이 평화로워지는 풍경이지. 그런데 만약 이 모든 풍경 속에서 사람 대신 로봇들이 분주하게 움직이고 있다면 어떨까? 🍓🚜
공상 과학 영화 속 이야기가 아니야. 이건 바로 지금, 우리 곁에서 현실이 되고 있는 '농업공학'의 최전선, '스마트팜'의 모습이야. 그리고 오늘 우리는 이 스마트팜의 효율성을 극대화하는 아주 중요한, 하지만 조금은 낯선 주제에 대해 이야기해보려고 해. 바로 '농업용 로봇의 이송속도 최적화'에 대한 이야기야.
'로봇 속도가 뭐 그리 대단한 주제라고?' 생각할 수도 있어. 하지만 이건 단순히 '빠르다/느리다'의 문제가 아니야. 농산물의 신선도, 생산 비용, 농장의 전체적인 생산성과 직결되는, 그야말로 '돈'과 '품질'에 직결되는 핵심 기술이지. 마치 오케스트라의 지휘자가 각 악기의 빠르기를 조절해 최고의 하모니를 만들어내듯, 농업용 로봇의 속도를 최적화하는 것은 풍요로운 수확을 위한 가장 섬세한 지휘와도 같아.
자, 그럼 지금부터 나와 함께 농업의 패러다임을 바꾸고 있는 로봇들의 세계로 떠나보자! 왜 속도 조절이 중요한지, 어떤 기술들이 사용되는지, 그리고 미래에는 어떤 모습으로 발전할지, 친구에게 설명하듯 쉽고 재미있게 하나하나 파헤쳐 줄게. 준비됐어? Let's go! 🚀
1. '이송속도 최적화', 대체 그게 뭔데? 🤔: 기본 개념부터 차근차근
가장 먼저, 용어부터 확실히 하고 넘어가자. '이송속도'란 말 그대로 로봇이 한 지점에서 다른 지점으로 '이동'하거나, 무언가를 '운반'할 때의 속도를 의미해. 농업 현장에서는 파종, 수확, 방제, 운반 등 거의 모든 작업에 로봇의 '이동'이 포함되지.
그렇다면 '최적화'는 뭘까? 이건 무조건 '가장 빠르게'를 의미하는 게 아니야. 그게 핵심이야! 상황에 따라 가장 효율적이고, 안전하며, 정확한 속도를 찾아내는 과정을 '최적화'라고 불러.
예를 들어볼까?
- 상황 1: 딸기 수확 로봇 🍓
만약 로봇팔이 너무 빠른 속도로 움직여 딸기를 '툭' 쳐서 상처라도 낸다면? 그 딸기는 상품 가치가 떨어지고 말 거야. 여기서는 속도보다 정밀함과 부드러움이 중요해. 최적 속도는 '딸기가 상하지 않는 최대 속도'가 되겠지. - 상황 2: 수확한 감자 운반 로봇 🥔
이미 수확해서 상자에 담긴 감자를 창고로 옮기는 로봇이라면? 감자는 딸기보다 훨씬 튼튼하니까, 굳이 느리게 갈 필요가 없어. 이때는 창고까지 안전하게, 가장 빠른 속도로 가는 것이 최적화의 목표가 될 거야.
이처럼 '이송속도 최적화'란 작업의 종류, 대상 작물, 주변 환경 등 수많은 변수를 고려하여 가장 이상적인 속도를 찾아내고 유지하는 기술이라고 할 수 있어. 단순한 속도 조절이 아니라, 농업 생산의 효율과 품질을 결정하는 고도의 '의사결정' 과정인 셈이지.
1-1. 로봇 속도에 영향을 미치는 핵심 변수들
로봇이 스스로 "음, 지금은 좀 천천히 가야겠군!" 하고 판단하려면 여러 가지 정보를 고려해야 해. 마치 우리가 운전할 때 도로 상태, 날씨, 교통량 등을 종합적으로 판단하는 것처럼 말이야. 농업용 로봇의 속도에 영향을 미치는 주요 변수들은 다음과 같아.
1. 페이로드 (Payload, 탑재 하중) 📦
로봇이 들고 있거나 싣고 있는 물건의 무게나 부피를 말해. 빈 손으로 뛸 때와 무거운 짐을 들고 뛸 때 속도가 다른 것처럼, 로봇도 페이로드에 따라 가속, 감속, 선회 능력에 큰 영향을 받아. 무거운 짐을 실었다면 급정거나 급선회 시 관성 때문에 넘어질 위험이 커지므로 속도를 줄여야만 해.
2. 지형 및 환경 (Terrain & Environment) 🏞️
농지는 공장 바닥처럼 평평하지 않아. 울퉁불퉁한 흙길, 진흙탕, 경사지 등 예측 불가능한 변수가 많지.
- 지면 상태: 마른 흙길과 비 온 뒤의 진흙길에서 로봇 바퀴의 접지력은 완전히 달라. 미끄러질 위험이 있다면 당연히 속도를 줄여야겠지.
- 경사도: 오르막길에서는 더 많은 힘이 필요해서 속도가 자연스럽게 느려지고, 내리막길에서는 가속도가 붙어 위험할 수 있으니 제동에 신경 써야 해.
- 장애물: 농장에는 예상치 못한 돌멩이, 농기구, 심지어 갑자기 나타나는 동물까지 장애물이 될 수 있어. 센서가 이런 장애물을 감지하면 즉시 속도를 줄이거나 멈춰야 해.
3. 로봇 자체의 기구학적/동역학적 특성 (Kinematics & Dynamics) ⚙️
사람마다 달리기 실력이 다르듯, 로봇도 종류에 따라 성능이 천차만별이야.
- 구동 방식: 바퀴(Wheel) 타입인지, 무한궤도(Track) 타입인지, 혹은 다리(Leg)로 걷는 타입인지에 따라 이동 가능한 최고 속도와 안정성이 달라져.
- 모터 성능: 로봇을 움직이는 모터의 출력(토크)과 반응 속도는 로봇의 가속 및 감속 성능을 결정하는 핵심 요소야.
- 무게 중심: 로봇의 설계상 무게 중심이 높으면 낮은 로봇보다 쉽게 넘어질 수 있어. 특히 방향을 바꿀 때 원심력에 더 취약하지.
4. 작업의 정밀도 요구사항 (Task Precision) 🎯
앞서 딸기 수확 예시에서 봤듯이, 작업의 성격이 속도를 결정하는 가장 중요한 기준이 되기도 해.
- 고정밀 작업: 씨앗을 정확한 위치에 심는 파종, 특정 잡초만 골라 제거하는 제초, 과일을 수확하는 작업 등은 mm 단위의 정밀도가 필요해서 속도가 느릴 수밖에 없어.
- 고속 작업: 넓은 밭에 비료나 농약을 살포하는 방제 작업, 수확물을 운반하는 물류 작업 등은 정밀도보다는 속도와 효율성이 더 중요해.
이 모든 변수들을 실시간으로 분석하고 종합해서 최적의 속도를 계산해내는 것, 이것이 바로 이송속도 최적화 기술의 핵심이라고 할 수 있어. 정말 똑똑하지 않아? 😉
2. 그래서, 농업에서 속도 최적화가 왜 그렇게 중요한데? 🌾
자, 이제 기본 개념은 알았으니 좀 더 본질적인 질문을 던져보자. "왜 농업 분야에서 이 기술이 이렇게까지 주목받는 걸까?" 단순히 로봇이 똑똑해 보이기 때문만은 아닐 거야. 여기에는 아주 현실적이고 중요한 이유들이 숨어있어.
2-1. '돈'이 된다! - 경제적 효율성의 극대화 💰
농업도 결국은 비즈니스야. 최소 비용으로 최대 수익을 내는 것이 중요하지. 로봇 이송속도 최적화는 이 경제적 효율성을 높이는 데 직접적으로 기여해.
- 인건비 절감 및 생산성 향상:
생각해봐. 로봇 한 대가 24시간 쉬지 않고, 최적의 속도로 일한다고 상상해봐. 사람이 할 때보다 훨씬 많은 일을 해낼 수 있어. 예를 들어, 방제 로봇이 너무 느리게 움직이면 넓은 농지를 다 처리하는 데 며칠이 걸릴 수도 있지만, 지형과 작물 상태에 맞춰 안전한 최고 속도로 움직인다면 하루 만에 끝낼 수도 있지. 작업 시간이 줄어든다는 건 곧 단위 시간당 생산량이 늘어난다는 의미이고, 이는 농장 전체의 수익 증대로 이어져.
- 에너지 효율 최적화:
자동차도 급가속, 급정거를 반복하면 연비가 나빠지잖아? 로봇도 마찬가지야. 배터리로 움직이는 농업용 로봇에게 에너지 효율은 곧 운영 비용과 직결돼. 속도 최적화 알고리즘은 불필요한 가감속을 줄이고 가장 부드러운 속도 프로파일(Speed Profile)을 생성해서 에너지 소비를 최소화해. 배터리 한 번 충전으로 더 오래, 더 많이 일할 수 있게 되는 거지. 이건 장기적으로 엄청난 비용 절감 효과를 가져와.
2-2. '맛'을 지킨다! - 농산물 품질 유지 및 향상 ✨
농산물은 공산품과 달라. 살아있는 생명이고, 아주 작은 충격에도 품질이 쉽게 변할 수 있어. 특히 과일이나 엽채류처럼 섬세한 작물은 더더욱 그렇지.
- 손상 최소화 (Bruise-free Harvesting):
앞서 말한 딸기 수확 로봇을 다시 소환해보자. 연구에 따르면, 수확 과정에서 발생하는 물리적 충격은 과일의 호흡률을 증가시키고 에틸렌 가스 생성을 촉진시켜 노화를 앞당긴다고 해. 즉, 멍든 과일은 더 빨리 시든다는 거지. 속도 최적화 기술은 로봇팔이 과일에 접근하고, 잡고, 옮기는 전 과정에서 속도와 가속도를 섬세하게 제어해서 충격을 '0'에 가깝게 만들어. 이렇게 수확된 과일은 유통기한이 더 길어지고, 소비자에게 최상의 신선함을 선사할 수 있어. '로봇이 따서 더 신선한 과일'이라는 프리미엄이 붙을 수도 있겠지?
- 균일한 품질 관리:
파종 로봇이 일정한 속도를 유지하지 못하고 어떤 곳은 빨리, 어떤 곳은 느리게 씨앗을 심는다면 어떻게 될까? 발아 시점이나 성장 속도가 제각각이 되어버릴 거야. 이는 결국 수확 시기와 품질의 불균일성으로 이어져. 마찬가지로, 비료나 농약을 살포하는 로봇이 속도를 제멋대로 바꾼다면 어떤 곳은 너무 많이, 어떤 곳은 너무 적게 뿌려져 작물 생육에 악영향을 줄 수 있어. 이송속도 최적화는 이런 모든 과정에서 '일관성'을 보장함으로써, 최종 생산물의 품질을 균일하게 유지하는 데 결정적인 역할을 해.
2-3. '안전'이 제일! - 사람과 로봇의 안전한 공존 🤝
농업 현장은 로봇만 있는 무인 공간이 아니야. 농장주, 작업자 등 사람과 로봇이 함께 일하는 공간이지. 따라서 안전은 그 무엇보다 중요해.
- 예측 가능한 움직임:
속도가 최적화된 로봇은 갑자기 튀어나가거나 급정거하는 일이 거의 없어. 주변 환경과 자신의 상태를 고려해 부드럽고 예측 가능하게 움직이지. 함께 일하는 사람은 로봇의 다음 행동을 예상할 수 있기 때문에 훨씬 안전하게 작업에 임할 수 있어.
- 충돌 방지 및 회피:
최신 농업용 로봇에는 사람이나 다른 장애물을 인식하는 센서가 탑재되어 있어. 이 센서 정보와 연동된 속도 제어 시스템은 장애물과의 거리가 가까워질수록 점진적으로 속도를 줄이고, 안전거리가 확보되면 다시 원래 속도로 복귀하는 기능을 수행해. 이는 로봇 자신을 보호할 뿐만 아니라, 작업자의 안전을 보장하는 핵심적인 기능이야.
잠깐! 여기서 꿀팁!
이런 복잡한 로봇 시스템을 처음부터 개발하는 건 정말 어려운 일이야. 하지만 걱정 마. 요즘은 '재능넷' 같은 재능 공유 플랫폼에서 농업공학, 로봇 제어, AI 전문가들의 도움을 받을 수 있어. 우리 농장에 맞는 최적화 솔루션을 찾고 싶을 때, 이런 전문가들의 지식과 경험을 활용하는 것도 아주 현명한 방법이지! 😉
3. 마법의 레시피: 속도 최적화는 어떤 기술로 구현될까? 🧙♂️
자, 이제 가장 흥미진진한 부분이야. 로봇이 이렇게 똑똑하게 속도를 조절할 수 있게 만드는 '마법'은 과연 무엇일까? 여기에는 컴퓨터 과학, 제어 공학, 인공지능 등 최첨단 기술들이 총동원돼. 조금 어려울 수 있지만, 최대한 쉽게 풀어서 설명해 줄게!
3-1. 최적의 경로를 찾아서 - 경로 계획 알고리즘 (Path Planning)
속도를 조절하기 전에, 먼저 '어떤 길로 갈 것인가'를 정해야 해. 가장 짧고, 안전하며, 효율적인 경로를 찾아내는 기술을 '경로 계획'이라고 불러. 자동차 내비게이션이 '최단 거리', '최소 시간', '무료 도로' 옵션을 제공하는 것과 똑같아.
- A* (에이스타) 알고리즘:
가장 대표적이고 널리 쓰이는 경로 탐색 알고리즘이야. 현재 위치에서 목표 지점까지의 '실제 이동 거리'와 '예상 잔여 거리'를 함께 고려해서 최적의 경로를 찾아내. 마치 등산할 때, 이미 올라온 길과 앞으로 가야 할 길의 난이도를 함께 고려해서 가장 편한 등산로를 찾는 것과 비슷해. 장애물이 많은 복잡한 환경에서도 효율적인 경로를 잘 찾아내서 농업 환경에 매우 적합해.
// A* 알고리즘의 핵심 원리 (의사코드)
function A_Star(start, goal):
open_set = {start} // 탐색할 노드 집합
came_from = {} // 각 노드의 이전 노드를 기록

g_score = {node: infinity for all nodes} // 시작점에서 각 노드까지의 실제 비용
g_score[start] = 0

f_score = {node: infinity for all nodes} // g_score + 휴리스틱(예상 비용)
f_score[start] = heuristic(start, goal)

while open_set is not empty:
current = node in open_set with the lowest f_score
if current == goal:
return reconstruct_path(came_from, current) // 경로 반환

open_set.remove(current)
for each neighbor of current:
tentative_g_score = g_score[current] + dist_between(current, neighbor)
if tentative_g_score < g_score[neighbor]:
came_from[neighbor] = current
g_score[neighbor] = tentative_g_score
f_score[neighbor] = g_score[neighbor] + heuristic(neighbor, goal)
if neighbor not in open_set:
open_set.add(neighbor)
return failure // 경로 탐색 실패
- RRT (Rapidly-exploring Random Tree) 알고리즘:
A*가 지도를 꼼꼼히 분석하는 스타일이라면, RRT는 일단 무작위로 탐색을 시작해서 길을 '개척'해나가는 스타일이야. 빈 공간에 무작위로 점을 찍고, 그 점과 가장 가까운 기존 경로를 연결하는 방식을 반복해서 나무(Tree)처럼 경로를 확장해나가. 계산이 매우 빨라서 로봇이 움직이는 도중에 갑자기 장애물이 나타났을 때 실시간으로 새로운 경로를 생성하는 데 유리해.
이런 경로 계획 알고리즘을 통해 생성된 경로는 단순히 점들의 연결이 아니야. 경로의 곡률(얼마나 휘었는지), 길이, 주변 장애물과의 거리 등의 정보가 모두 포함되어 있어. 로봇은 이 정보를 바탕으로 '아, 이 코너는 급커브니까 속도를 줄여야겠다' 또는 '이 직선 코스는 길고 안전하니 속도를 높여도 되겠다'와 같은 판단을 내릴 수 있게 돼.
3-2. 로봇의 눈과 귀 - 센싱 및 인지 기술 (Sensing & Perception)
최적의 경로와 속도를 결정하려면 주변 상황을 정확하게 파악하는 것이 먼저겠지? 로봇의 '눈'과 '귀' 역할을 하는 센서 기술이 바로 그 역할을 해.
- LiDAR (라이다) 센서:
'빛으로 하는 레이더'라고 생각하면 쉬워. 레이저 펄스를 발사하고, 그 빛이 물체에 맞고 돌아오는 시간을 측정해서 거리를 계산해. 360도 전 방향으로 레이저를 쏘면서 주변 환경을 3D 점 구름(Point Cloud) 데이터로 만들어내. 자율주행 자동차의 머리 위에서 빙글빙글 돌아가는 게 바로 이 라이다 센서야. 밤이나 안개가 낀 상황에서도 정확하게 거리를 측정할 수 있다는 장점이 있지만, 가격이 비싸고 색상이나 질감 정보는 알 수 없다는 단점이 있어.
- 비전 (Vision) 카메라:
우리의 눈과 가장 비슷한 센서야. 카메라로 촬영한 이미지 정보를 분석해서 사물을 인식하고, 장애물을 구별하며, 차선을 인식하는 등의 역할을 해. 특히 딥러닝 기술과 결합되면서 그 성능이 비약적으로 발전했어. 예를 들어, 카메라는 잘 익은 빨간 토마토와 아직 익지 않은 녹색 토마토를 색상으로 구분할 수 있어. 라이다는 못하는 일이지! 하지만 조명 변화나 날씨에 민감하고, 정확한 거리 측정은 라이다보다 어렵다는 한계가 있어.
- IMU (관성 측정 장치) 센서:
로봇의 '평형감각'을 담당하는 센서야. 가속도계와 자이로스코프가 포함되어 있어서 로봇의 현재 속도, 기울기, 회전 상태 등을 측정해. 로봇이 경사로를 오르내릴 때 얼마나 기울어졌는지, 혹은 미끄러지고 있는지를 감지해서 속도 제어에 중요한 정보를 제공해.
최신 농업용 로봇들은 이 센서들을 하나만 쓰는 게 아니라, '센서 퓨전(Sensor Fusion)' 기술을 통해 각 센서의 장점만을 결합해서 사용해. 예를 들어, 라이다로 주변 지형의 3D 구조를 파악하고, 카메라로 작물의 색깔과 상태를 분석하며, IMU로 로봇의 움직임을 보정하는 식이지. 이렇게 여러 정보를 종합하면 훨씬 더 정확하고 안정적인 주행이 가능해져.
3-3. 생각대로 움직여라! - 모션 제어 기술 (Motion Control)
경로와 속도 계획이 끝났다면, 이제 로봇이 그 계획대로 '정확하게' 움직이도록 만들어야 해. 이때 사용되는 것이 바로 제어 공학 기술이야.
- PID 제어기 (Proportional-Integral-Derivative Controller):
제어 공학의 '클래식'이자 '끝판왕'이라고 할 수 있는 기술이야. 거의 모든 산업용 로봇과 자동화 시스템에 사용되고 있어. PID 제어는 '목표값(원하는 속도)'과 '현재값(실제 속도)' 사이의 '오차(Error)'를 줄이는 방식으로 작동해.
- 비례(Proportional) 제어: 오차의 크기에 비례해서 제어량을 조절해. 오차가 크면 강하게, 작으면 약하게 모터를 돌리는 거지. 마치 운전할 때 목표 속도와 차이가 많이 나면 엑셀을 깊게 밟는 것과 같아.
- 적분(Integral) 제어: 시간이 지나도 남아있는 미세한 정상상태 오차(steady-state error)를 없애줘. 비례 제어만으로는 목표 속도에 아주 약간 못 미치는 상태가 계속될 수 있는데, 적분 제어는 이 작은 오차들을 계속 더해서 결국 목표값에 도달하게 만들어.
- 미분(Derivative) 제어: 오차의 변화율, 즉 오차가 얼마나 '급격하게' 변하는지를 보고 제어량을 조절해. 속도가 목표값에 너무 빠르게 접근하면 오버슈트(overshoot, 목표를 훌쩍 넘어버리는 현상)가 발생할 수 있는데, 미분 제어는 이를 예측하고 미리 제동을 걸어주는 역할을 해. 급커브를 돌기 전에 미리 속도를 줄이는 것과 비슷하지.
이 세 가지 요소를 잘 조합(튜닝)하면, 로봇은 외부의 방해(갑작스러운 경사, 미끄러운 노면 등)에도 불구하고 계획된 속도를 안정적으로 유지할 수 있게 돼.
3-4. 스스로 학습하고 진화한다 - 머신러닝 & AI 🧠
미리 정해진 규칙만으로 대응하기 어려운 복잡하고 예측 불가능한 농업 환경에서는, 로봇이 스스로 학습하고 상황에 맞게 적응하는 능력이 필수적이야. 여기서 인공지능, 특히 머신러닝 기술이 활약하기 시작해.
- 강화학습 (Reinforcement Learning):
강화학습은 마치 우리가 강아지를 훈련시키는 것과 비슷해. 로봇(에이전트)이 어떤 행동(예: 속도를 높임)을 했을 때, 그 결과가 좋으면 '보상(Reward)'을 주고, 나쁘면 '벌(Penalty)'을 줘. 로봇은 이 '보상'을 최대로 받는 방향으로 자신의 행동(정책)을 스스로 수정하고 학습해나가.
농업용 로봇에 적용해볼까?
- 상황: 로봇이 진흙탕 길을 지남
- 행동 1: 속도를 그대로 유지 -> 미끄러져서 경로 이탈 (벌점 -10점)
- 행동 2: 속도를 50% 줄임 -> 안정적으로 통과 (보상 +5점)
- 행동 3: 속도를 30% 줄임 -> 약간 미끄러졌지만 통과 (보상 +2점)
수천, 수만 번의 시뮬레이션과 실제 주행을 통해 로봇은 '아, 이런 진흙탕에서는 속도를 50% 줄이는 것이 가장 보상이 높구나!'라는 최적의 정책을 스스로 학습하게 돼. 이런 방식은 인간이 미처 생각하지 못한 최적의 해법을 찾아낼 수도 있다는 점에서 매우 강력해.
- 데이터 기반 예측 모델:
농장에 설치된 다양한 IoT 센서(토양 수분 센서, 기상 센서 등)로부터 수집된 방대한 데이터를 머신러닝으로 분석해서 미래 상황을 예측하는 기술도 있어. 예를 들어, '지난 며칠간의 강수량과 현재 토양 수분 데이터를 보니, A 구역은 1시간 뒤에 매우 미끄러워질 확률이 80%다. 따라서 해당 구역을 지나는 로봇은 미리 속도를 30% 감속하라'와 같은 예측 기반의 선제적 속도 제어가 가능해지는 거지. 이는 로봇의 안정성과 효율성을 한 차원 더 높은 수준으로 끌어올릴 수 있어.
4. 현장에서 답을 찾다: 실제 농업 현장의 적용 사례 現場
백문이 불여일견! 아무리 좋은 기술이라도 실제 현장에서 어떻게 쓰이는지 보는 것만큼 확실한 건 없지. 이송속도 최적화 기술이 농업의 각 분야에서 어떻게 활약하고 있는지 구체적인 사례를 통해 살펴보자.
4-1. 케이스 1: 정밀 수확 로봇 (과일 & 채소) 🍅
- 도전 과제: 상품 가치 유지를 위한 '무손상(Zero-damage)' 수확. 로봇팔의 빠른 움직임은 생산성을 높이지만, 과일에 멍을 들게 할 수 있는 양날의 검.
- 속도 최적화 전략:
- 접근 단계: 로봇팔이 목표 과일을 향해 이동할 때는 비교적 빠른 속도로 움직여 시간을 단축한다. (고속 이동)
- 파지(Grasping) 직전 단계: 과일 근처(예: 5cm 전방)에 도달하면 속도를 급격히 줄인다. 비전 센서와 3D 센서로 과일의 정확한 위치와 자세를 다시 한번 스캔하고, 로봇팔 끝에 달린 그리퍼(Gripper)의 위치를 미세 조정한다. (저속 및 정밀 제어)
- 파지 및 절단 단계: 과일을 잡고 줄기를 자르는 순간에는 거의 정지 상태에 가까운 매우 느린 속도로 움직여 충격을 최소화한다. 이때 힘/토크 센서가 그리퍼가 과일에 가하는 압력을 실시간으로 측정하여, 너무 세게 잡지 않도록 제어한다. (초저속 및 힘 제어)
- 이송 단계: 수확한 과일을 바구니로 옮길 때는 다시 속도를 높이지만, 가속과 감속을 매우 부드럽게(S-curve 속도 프로파일) 하여 관성으로 인한 흔들림을 방지한다. (부드러운 가감속 제어)
- 기대 효과: 수확 속도를 평균 10~20% 향상시키면서도 과일 손상률은 5% 미만으로 유지. 이는 곧 농가 소득 증대와 직결된다. 네덜란드의 한 파프리카 농장에서는 이런 수확 로봇을 도입하여 24시간 수확 체계를 구축, 생산성을 30% 이상 높인 사례도 있어.
4-2. 케이스 2: 대규모 경작지용 자율주행 트랙터 및 방제기 🛰️
- 도전 과제: 수십, 수백 헥타르(ha)에 달하는 넓은 농지를 빠르고 정확하게, 그리고 균일하게 작업해야 함. 작업 누락이나 중복은 비용 낭비와 환경오염을 유발.
- 속도 최적화 전략:
- 경로 생성: GPS(특히 오차를 cm 단위로 줄인 RTK-GPS)와 농지 지도를 기반으로 최적의 작업 경로(직선, 선회 구간 포함)를 사전에 생성한다.
- 등속 주행 제어: 직선 구간에서는 설정된 속도(예: 시속 8km)를 오차 범위 ±0.1km/h 이내로 정밀하게 유지한다. 이를 통해 파종 간격, 비료/농약 살포량을 정확하게 지킬 수 있다. IMU 센서가 지면의 미세한 굴곡이나 경사를 감지하면, PID 제어기가 즉시 엔진이나 모터 출력을 조절하여 속도를 보정한다.
- 선회 구간 제어: 밭의 끝에 도달하여 다음 작업 라인으로 이동할 때는, 미리 계산된 최적의 선회 반경과 속도로 부드럽게 방향을 전환한다. 이때 작업기(파종기, 분무기 등)는 자동으로 작동을 멈춰 중복 작업을 방지한다.
- 돌발상황 대응: 전방의 라이다나 레이더 센서가 예상치 못한 장애물(사람, 동물, 다른 농기계 등)을 감지하면, 안전거리에 따라 3단계(감속-경고-비상정지)로 속도를 자동으로 제어한다.
- 기대 효과: 작업의 정밀도와 균일성 극대화. 비료나 농약의 중복 살포를 90% 이상 줄여 비용을 절감하고 토양 오염을 방지. 또한, 야간이나 악천후에도 작업이 가능해져 농기계 가동률을 획기적으로 높일 수 있다.
4-3. 케이스 3: 스마트 온실 내 물류 로봇 (AMR) 🌿
- 도전 과제: 좁고 복잡한 온실 내부에서 수확한 작물이 담긴 상자를 수집하여 포장 구역까지 효율적으로 운반. 작업자나 다른 로봇과의 충돌 없이 안전하게 이동해야 함.
- 속도 최적화 전략:
- 동적 경로 계획: 고정된 경로만 따라가는 AGV(Automated Guided Vehicle)와 달리, AMR(Autonomous Mobile Robot)은 SLAM(Simultaneous Localization and Mapping) 기술로 실시간으로 지도를 생성하고, 장애물을 스스로 회피하며 최적 경로를 찾아간다.
- 교통 관제 시스템: 여러 대의 AMR이 동시에 작업할 경우, 중앙 관제 시스템이 각 로봇의 위치와 목적지를 파악하여 교통 상황을 조율한다. 교차로나 좁은 길목에서 로봇들이 서로 충돌하지 않도록 우선순위를 정해주거나, 잠시 멈춰 대기하도록 명령하여 병목 현상을 최소화한다. 이때 각 로봇의 속도는 관제 시스템의 명령에 따라 실시간으로 조절된다.
- 작업 연계 속도 조절: 로봇이 수확 작업자에게 다가갈 때는 천천히 접근하여 작업자가 안전하게 상자를 실을 수 있도록 하고, 포장 라인에 도착해서는 컨베이어 벨트의 속도와 자신의 속도를 동기화하여 부드럽게 상자를 내려놓는다.
- 기대 효과: 온실 내 물류 자동화를 통해 인력 의존도를 크게 낮추고, 수확 후 처리 시간을 단축하여 농산물의 신선도를 유지. 작업자의 동선을 최적화하고 무거운 물건을 운반하는 부담을 줄여주어 근골격계 질환 예방에도 기여한다.
5. 넘어야 할 산과 우리가 나아갈 길: 도전 과제와 미래 전망 🚀
물론, 장밋빛 미래만 있는 것은 아니야. 농업용 로봇이 우리 식탁을 책임지는 완벽한 일꾼이 되기까지는 아직 해결해야 할 몇 가지 숙제들이 남아있어. 하지만 기술의 발전 속도는 우리의 상상을 초월하고 있지!
5-1. 현재의 도전 과제 (Challenges)
- 비정형적이고 예측 불가능한 환경: 공장과 달리 농업 현장은 통제되지 않는 변수가 너무 많아. 갑작스러운 폭우로 땅이 질퍽해지거나, 강풍에 작물이 쓰러져 길을 막는 등, 현재의 센서와 알고리즘만으로는 완벽하게 대응하기 어려운 상황이 여전히 존재해.
- 높은 초기 도입 비용: 똑똑한 로봇은 아직 비싸. 😢 대규모 자본을 가진 기업형 농장과 달리, 일반 중소 농가에서는 수천만 원에서 수억 원에 달하는 로봇 시스템을 도입하기가 부담스러운 것이 현실이야. 정부의 보조금 지원이나 로봇 렌탈/구독 서비스 같은 새로운 비즈니스 모델이 필요해.
- 표준화 및 상호운용성 부족: A사에서 만든 트랙터와 B사에서 만든 파종기가 서로 호환되지 않는 문제가 발생할 수 있어. 로봇, 센서, 소프트웨어 간의 데이터 형식이나 통신 프로토콜이 표준화되지 않으면, 농장 전체를 아우르는 통합적인 스마트팜 시스템을 구축하기 어려워.
- 복잡한 유지보수 및 관리: 첨단 기술이 집약된 만큼, 고장이 났을 때 현장에서 바로 수리하기가 어려워. 로봇을 능숙하게 다루고 관리할 수 있는 전문 인력의 양성 또한 시급한 과제야.
5-2. 미래의 기회와 전망 (Future Outlook) ✨
이러한 어려움에도 불구하고, 농업 로봇의 미래는 매우 밝아. 기술은 계속해서 발전하며 우리에게 새로운 가능성을 열어줄 거야.
- 군집(Swarm) 로봇 기술의 발전:
개미나 벌처럼, 작고 저렴한 로봇 여러 대가 서로 통신하며 협력하여 하나의 큰 작업을 수행하는 '군집 로봇' 기술이 주목받고 있어. 한 대의 크고 비싼 로봇 대신, 수십 대의 소형 로봇이 밭을 나눠 동시에 제초 작업을 하거나, 각자 수확한 과일을 모아 함께 운반하는 모습을 상상해봐. 일부 로봇이 고장 나도 전체 작업에는 큰 영향을 주지 않아 안정성도 높고, 훨씬 유연하고 효율적인 작업이 가능해질 거야.
- 5G 및 엣지 컴퓨팅과의 결합:
초고속, 초저지연 통신 기술인 5G는 농업 로봇을 한 단계 더 진화시킬 거야. 로봇이 현장에서 수집한 방대한 양의 영상, 센서 데이터를 지연 없이 클라우드 AI 서버로 전송하고, 분석된 결과를 실시간으로 피드백 받아 움직일 수 있게 돼. 또한, 모든 연산을 클라우드에만 의존하는 것이 아니라, 로봇 자체나 농장 내 서버(엣지)에서 일부 데이터를 처리하는 '엣지 컴퓨팅' 기술은 통신 장애 상황에서도 로봇이 안정적으로 작업을 계속할 수 있도록 도와줄 거야.
- 초개인화된 정밀 농업의 실현:
미래의 농업 로봇은 밭 전체를 동일하게 관리하는 것을 넘어, '개별 작물' 단위로 상태를 진단하고 맞춤형 처방을 내리게 될 거야. 예를 들어, 로봇이 밭을 지나가며 A 포기 토마토는 물이 부족하니 물을 조금 더 주고, B 포기 토마토는 영양분이 과하니 비료를 건너뛰고, C 포기 토마토는 병충해 초기 증상이 보이니 즉시 친환경 약제를 살포하는 식이지. 이때 각 작업에 맞는 최적의 이송속도와 작업 속도는 당연히 기본이겠지? 이는 생산량과 품질을 극대화하면서 자원 낭비는 최소화하는 궁극의 지속 가능한 농업을 가능하게 할 거야.
- 재능 공유 플랫폼을 통한 기술 접근성 향상:
앞으로 농업공학 기술이 더욱 고도화될수록, 모든 농가가 자체적으로 전문가를 고용하기는 어려울 거야. 이때 '재능넷'과 같은 플랫폼의 역할이 더욱 중요해질 수 있어. 농가는 필요한 기술(예: 우리 농장 맞춤형 로봇 경로 최적화 알고리즘 개발)을 프로젝트 단위로 의뢰하고, 전 세계의 실력 있는 전문가들이 이를 해결해주는 협업 모델이 활성화될 거야. 이는 기술 도입의 장벽을 낮추고, 더 많은 농가가 스마트 농업의 혜택을 누릴 수 있게 하는 중요한 다리가 되어줄 거라고 믿어.
마치며: 속도를 넘어, 미래를 지휘하는 기술
오늘 우리는 '농업용 로봇의 이송속도 최적화'라는 조금은 생소한 주제를 가지고 정말 긴 여행을 떠나봤어. 꽤 깊이 들어왔지? 😉
단순히 '빠르게' 움직이는 것을 넘어, 작물의 종류와 상태, 농지의 지형, 에너지 효율과 안전까지 고려하여 최적의 속도를 찾아내는 이 기술. 이것은 더 이상 먼 미래의 이야기가 아니야. 식량 안보, 고령화되는 농촌 사회, 그리고 지속 가능한 농업이라는 인류의 거대한 과제를 해결할 핵심 열쇠 중 하나가 바로 여기에 있어.
로봇이 흙냄새 가득한 밭을 누비며 섬세한 지휘자의 손길처럼 속도를 조절하는 모습. 그 모습에서 우리는 기술과 자연이 조화롭게 어우러지는 풍요로운 미래 농업의 청사진을 엿볼 수 있어.
이 흥미로운 변화의 물결에 함께 올라타 볼 준비, 되었니? 농업공학의 세계는 이제 막 새로운 챕터를 열고 있으니까! 🌾✨

댓글 작성
이 글에 대한 여러분의 생각을 들려주세요
로그인이 필요합니다
댓글을 작성하려면 먼저 로그인해주세요.
댓글 0
지식인의 숲 - 지적 재산권 보호 고지
지적 재산권 보호 고지
- 저작권 및 소유권: 본 컨텐츠는 재능넷의 독점 AI 기술로 생성되었으며, 대한민국 저작권법 및 국제 저작권 협약에 의해 보호됩니다.
- AI 생성 컨텐츠의 법적 지위: 본 AI 생성 컨텐츠는 재능넷의 지적 창작물로 인정되며, 관련 법규에 따라 저작권 보호를 받습니다.
- 사용 제한: 재능넷의 명시적 서면 동의 없이 본 컨텐츠를 복제, 수정, 배포, 또는 상업적으로 활용하는 행위는 엄격히 금지됩니다.
- 데이터 수집 금지: 본 컨텐츠에 대한 무단 스크래핑, 크롤링, 및 자동화된 데이터 수집은 법적 제재의 대상이 됩니다.
- AI 학습 제한: 재능넷의 AI 생성 컨텐츠를 타 AI 모델 학습에 무단 사용하는 행위는 금지되며, 이는 지적 재산권 침해로 간주됩니다.
아직 댓글이 없습니다.