
Ver2.0 로봇 비전 시스템 구성 및 이미지 처리의 모든 것
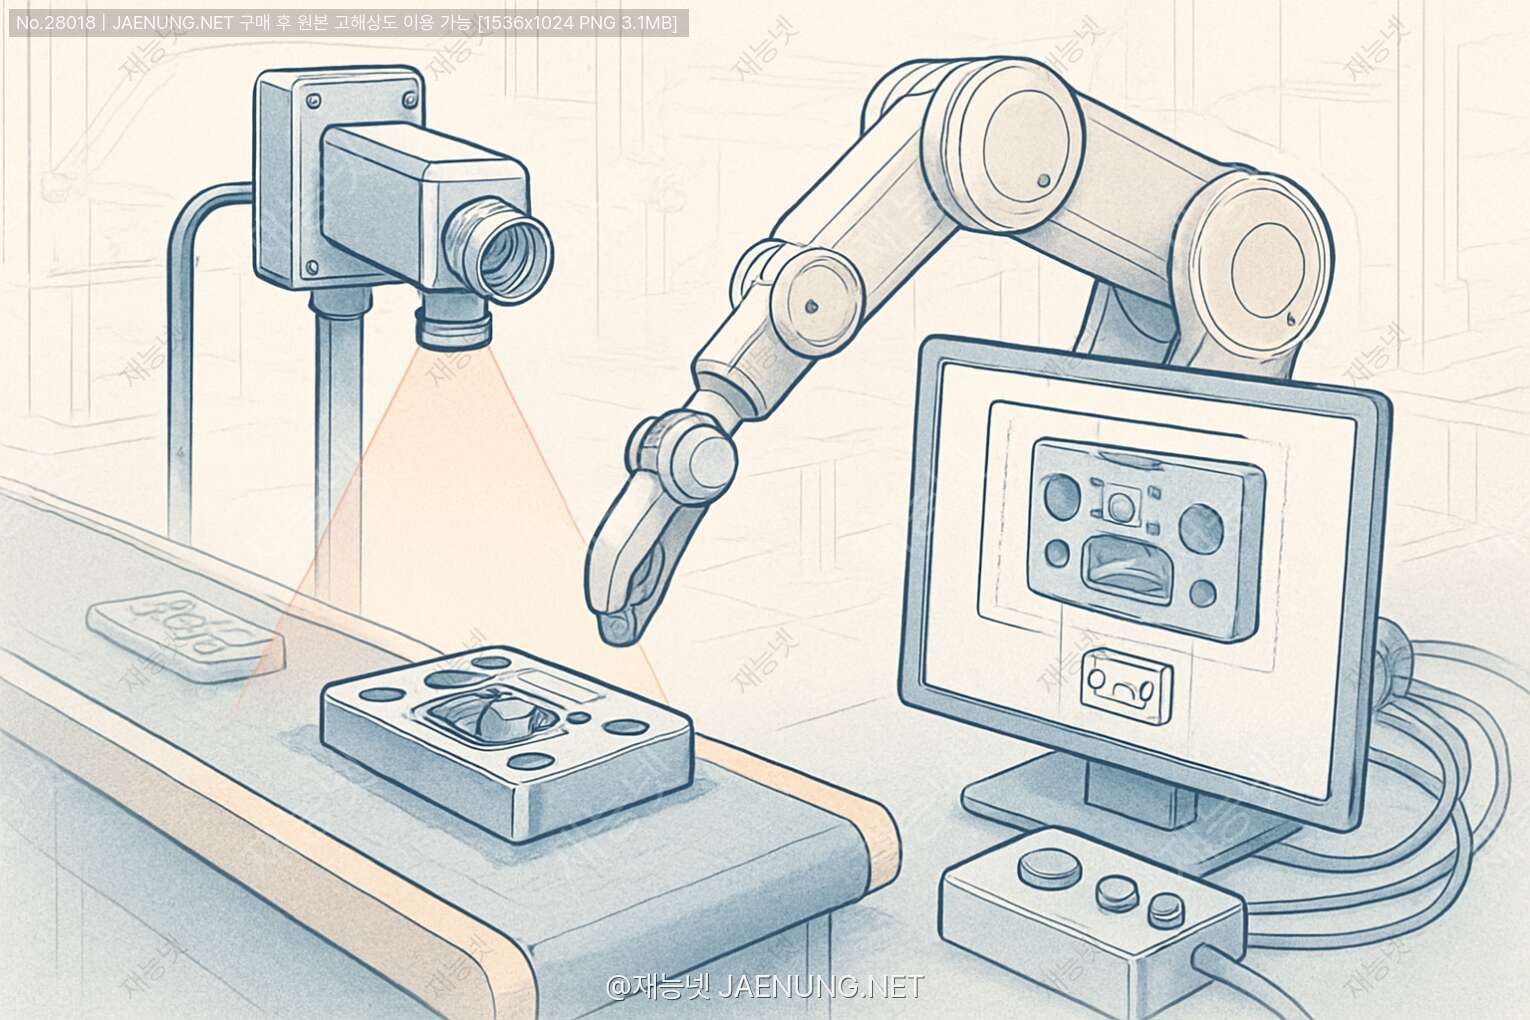
로봇 비전 시스템 구성 및 이미지 처리의 모든 것
안녕하세요 여러분! 오늘은 진짜 흥미진진한 주제로 찾아왔어요. 바로 로봇 비전 시스템과 이미지 처리에 대한 이야기! 🤖👁️ 요즘 AI랑 로봇이 대세인 시대에 이 주제는 진짜 핫하다고 볼 수 있죠. 로봇이 어떻게 세상을 '보고' 이해하는지 궁금하셨다면 지금부터 함께 알아봐요~
이 글에서는 로봇 비전의 기본 원리부터 시스템 구성, 이미지 처리 알고리즘까지 싹 다 파헤쳐볼 거예요. 특히 기계공학이나 제조업 분야에서 로봇 비전이 어떻게 혁신을 일으키고 있는지도 알아볼 거구요. 재능넷에서도 이런 로봇 비전 관련 재능이 활발하게 거래되고 있다는 사실, 알고 계셨나요? 😉
📑 목차
- 로봇 비전 시스템의 기초
- 하드웨어 구성 요소
- 소프트웨어 구성 요소
- 이미지 처리의 기본 원리
- 이미지 전처리 기법
- 특징 추출 및 인식
- 3D 비전 기술
- 산업 현장의 로봇 비전 응용
- 최신 트렌드와 미래 전망
1. 로봇 비전 시스템의 기초 🔍
로봇 비전이란 뭘까요? 간단히 말하면 로봇이 카메라나 센서를 통해 주변 환경을 '보고' 이해하는 기술이에요. 인간이 눈으로 보고 뇌로 처리하는 과정을 로봇에게 구현한 거죠. 완전 신기하지 않나요? ㅋㅋㅋ
로봇 비전 시스템은 크게 세 가지 단계로 작동해요:
- 이미지 획득(Image Acquisition): 카메라나 센서로 이미지를 촬영하는 단계
- 이미지 처리(Image Processing): 획득한 이미지에서 노이즈를 제거하고 필요한 정보를 추출하는 단계
- 이미지 해석(Image Interpretation): 처리된 이미지를 바탕으로 의사결정을 내리는 단계
이 세 단계가 원활하게 작동해야 로봇이 "아, 저기 물체가 있네! 그리고 그건 사과구나!"라고 인식할 수 있는 거죠. 생각보다 복잡한 과정이지만, 요즘 기술력은 레벨업이 미쳤어요! 😲
로봇 비전 시스템의 역사는 1960년대로 거슬러 올라가요. 초기에는 단순한 패턴 인식 수준이었지만, 지금은 딥러닝과 AI 기술의 발전으로 인간의 시각 능력에 근접하거나 특정 영역에서는 뛰어넘는 수준까지 왔어요. 완전 대박이죠? 🚀
2. 하드웨어 구성 요소 🔧
로봇 비전 시스템의 하드웨어는 여러 부품들이 유기적으로 연결되어 있어요. 각 부품이 어떤 역할을 하는지 알아볼까요?
2.1 카메라 및 이미지 센서
로봇의 '눈'이라고 할 수 있는 부분이에요. 주로 사용되는 카메라 종류는:
- CCD(Charge-Coupled Device) 카메라: 고화질 이미지를 제공하지만 가격이 비싸고 전력 소모가 큼
- CMOS(Complementary Metal-Oxide Semiconductor) 카메라: 저전력, 저비용이지만 CCD보다 화질이 약간 떨어짐
- 3D 카메라: 깊이 정보까지 캡처할 수 있어 입체적인 환경 인식 가능
- 열화상 카메라: 열을 감지해 어두운 환경에서도 물체 식별 가능
요즘엔 CMOS 센서가 성능도 좋아지고 가격도 저렴해서 많이 쓰이는 추세예요. 근데 용도에 따라 다른 카메라를 선택하기도 하죠. 예를 들어 정밀한 품질 검사가 필요하면 고해상도 CCD 카메라를, 야간 감시가 필요하면 열화상 카메라를 사용한다든지... 🎥
2.2 조명 시스템
조명은 진짜 중요해요! 아무리 좋은 카메라도 조명이 안 좋으면 제대로 된 이미지를 얻을 수 없거든요. 로봇 비전에서 주로 사용되는 조명 유형은:
- 링 조명(Ring Light): 그림자 없이 균일한 조명 제공
- 백라이트(Backlight): 물체의 실루엣을 강조
- 돔 조명(Dome Light): 반사가 심한 표면에 균일한 조명 제공
- 방향성 조명(Directional Light): 특정 각도에서 물체의 특징 강조
조명 선택은 검사 대상과 환경에 따라 달라져요. 예를 들어 금속 부품 검사할 때는 반사를 줄이기 위해 돔 조명을 쓰고, 바코드 스캔할 때는 균일한 조명을 위해 링 조명을 쓰는 식이죠. 조명 하나로 인식률이 확 달라질 수 있어요! 💡
2.3 렌즈 및 광학 시스템
렌즈는 카메라가 얼마나 넓게 또는 자세히 볼 수 있는지 결정해요. 주요 렌즈 특성은:
- 초점 거리(Focal Length): 시야각과 확대율 결정
- 조리개(Aperture): 들어오는 빛의 양과 심도 결정
- 왜곡(Distortion): 이미지의 기하학적 정확도에 영향
산업용 로봇 비전에서는 정확한 측정을 위해 왜곡이 적은 고품질 렌즈를 사용해요. 물론 가격이 좀 나가지만... 정밀도가 중요한 작업에선 어쩔 수 없죠! 🔍
2.4 프로세싱 하드웨어
이미지를 처리하는 '두뇌' 부분이에요. 주로 사용되는 하드웨어는:
- CPU(Central Processing Unit): 일반적인 연산 처리
- GPU(Graphics Processing Unit): 병렬 처리가 필요한 이미지 연산에 효율적
- FPGA(Field-Programmable Gate Array): 실시간 처리가 필요한 경우 사용
- DSP(Digital Signal Processor): 신호 처리에 특화된 프로세서
요즘엔 딥러닝 기반 비전 시스템이 많이 쓰이면서 GPU의 중요성이 커지고 있어요. 엔비디아 같은 회사들이 로봇 비전용 특화 GPU를 내놓기도 하죠. 연산량이 어마어마하니까요! 🧠
3. 소프트웨어 구성 요소 💻
하드웨어가 로봇의 '몸'이라면, 소프트웨어는 '정신'이라고 할 수 있어요. 로봇 비전 시스템의 소프트웨어 구성 요소를 살펴볼까요?
3.1 이미지 획득 소프트웨어
카메라에서 이미지를 가져오는 소프트웨어예요. 주요 기능은:
- 카메라 제어: 노출, 초점, 셔터 속도 등 설정
- 이미지 캡처: 정지 이미지나 비디오 스트림 획득
- 이미지 버퍼링: 처리 전 이미지 임시 저장
- 트리거링: 특정 이벤트 발생 시 이미지 캡처
산업용 로봇 비전에서는 정확한 타이밍에 이미지를 캡처하는 것이 중요해요. 예를 들어 컨베이어 벨트 위의 제품을 검사할 때, 제품이 정확히 카메라 앞에 왔을 때 이미지를 찍어야 하니까요. 이걸 위한 트리거링 시스템이 필수적이죠! ⏱️
3.2 이미지 처리 라이브러리
획득한 이미지를 분석하고 처리하는 라이브러리예요. 유명한 라이브러리들은:
- OpenCV: 오픈소스 컴퓨터 비전 라이브러리, 가장 널리 사용됨
- SimpleCV: 초보자도 쉽게 사용할 수 있는 파이썬 기반 라이브러리
- Halcon: 산업용 머신 비전에 특화된 상용 라이브러리
- VisionPro: Cognex사의 산업용 비전 라이브러리
OpenCV는 진짜 대박 라이브러리예요! 무료인데다가 기능이 엄청 많고 성능도 좋아서 로봇 비전 개발자들의 필수템이죠. 재능넷에서도 OpenCV 관련 재능이 인기가 많더라구요. 이미지 처리 알고리즘을 처음부터 개발하는 것보다 이런 라이브러리를 활용하는 게 훨씬 효율적이에요. 👨💻
간단한 OpenCV 코드 예시를 볼까요? 이미지에서 엣지를 검출하는 코드예요:
import cv2
import numpy as np

# 이미지 로드
img = cv2.imread('sample.jpg', 0)

# 가우시안 블러로 노이즈 제거
blurred = cv2.GaussianBlur(img, (5, 5), 0)

# Canny 엣지 검출
edges = cv2.Canny(blurred, 50, 150)

# 결과 표시
cv2.imshow('Original', img)
cv2.imshow('Edges', edges)
cv2.waitKey(0)
cv2.destroyAllWindows()
이런 식으로 몇 줄의 코드만으로도 복잡한 이미지 처리가 가능해요! ㄷㄷ 👍
3.3 머신러닝 및 딥러닝 프레임워크
요즘 로봇 비전에서 가장 핫한 부분이 바로 AI, 특히 딥러닝이에요. 주요 프레임워크는:
- TensorFlow: 구글에서 개발한 오픈소스 딥러닝 프레임워크
- PyTorch: 페이스북에서 개발한 유연한 딥러닝 프레임워크
- Keras: 사용하기 쉬운 고수준 신경망 API
- Caffe: 비전 작업에 특화된 딥러닝 프레임워크
딥러닝은 기존의 규칙 기반 알고리즘으로는 해결하기 어려웠던 복잡한 패턴 인식 문제를 해결할 수 있어요. 예를 들어 다양한 조명 조건에서도 물체를 정확히 인식한다든지, 복잡한 배경에서 특정 물체를 찾아낸다든지 하는 작업들이요. 진짜 신기한 기술이죠? 🤯
3.4 통합 개발 환경(IDE)
로봇 비전 시스템 개발을 위한 통합 환경이에요. 주로 사용되는 IDE는:
- RoboRealm: 로봇 비전 전용 비주얼 프로그래밍 환경
- LabVIEW: 그래픽 기반 프로그래밍 환경, 하드웨어 제어에 강점
- MATLAB: 수학적 연산과 이미지 처리에 강점
- Visual Studio: C++/C# 기반 비전 시스템 개발에 사용
IDE 선택은 개발자의 취향과 프로젝트 요구사항에 따라 달라져요. 빠른 프로토타이핑이 필요하면 LabVIEW나 RoboRealm이 좋고, 성능이 중요하면 C++ 기반의 Visual Studio가 좋죠. 각자의 장단점이 있어요! 🛠️
4. 이미지 처리의 기본 원리 📊
이제 본격적으로 이미지 처리의 기본 원리에 대해 알아볼게요. 로봇이 이미지를 어떻게 이해하는지 궁금하시죠?
4.1 디지털 이미지의 이해
디지털 이미지는 픽셀(pixel)이라는 작은 점들의 배열로 구성돼요. 각 픽셀은 숫자 값을 가지고 있어요:
- 그레이스케일 이미지: 각 픽셀이 0(검은색)부터 255(흰색)까지의 값을 가짐
- 컬러 이미지: 각 픽셀이 R(빨강), G(초록), B(파랑) 세 개의 값을 가짐
- 이진 이미지: 각 픽셀이 0(검은색) 또는 1(흰색)의 값만 가짐
로봇 비전에서는 이런 픽셀 값들을 분석해서 의미 있는 정보를 추출해요. 예를 들어 픽셀 값이 급격히 변하는 부분은 물체의 경계일 가능성이 높죠. 이런 식으로 이미지를 해석하는 거예요! 🧩
4.2 이미지 히스토그램
히스토그램은 이미지의 픽셀 값 분포를 보여주는 그래프예요. 이미지의 밝기, 대비, 색상 분포 등을 한눈에 파악할 수 있어요. 히스토그램을 분석하면:
- 이미지가 전체적으로 어두운지 밝은지 알 수 있음
- 대비(contrast)가 높은지 낮은지 알 수 있음
- 특정 색상이 많이 사용되었는지 알 수 있음
히스토그램 평활화(Histogram Equalization)라는 기법을 사용하면 대비가 낮은 이미지의 품질을 개선할 수 있어요. 이건 로봇 비전에서 전처리 단계로 자주 사용되는 기법이죠. 👀
4.3 공간 도메인 처리
공간 도메인 처리는 이미지의 픽셀 값을 직접 조작하는 방법이에요. 주요 기법은:
- 점 연산(Point Operation): 각 픽셀 값을 독립적으로 변환 (예: 밝기 조정)
- 지역 연산(Local Operation): 픽셀과 그 주변 픽셀을 함께 고려 (예: 블러링)
- 기하학적 연산(Geometric Operation): 픽셀의 위치를 변환 (예: 회전, 크기 조정)
이 중에서 지역 연산에 많이 사용되는 기법이 바로 '컨볼루션(Convolution)'이에요. 이미지에 특정 필터(커널)를 적용해서 블러링, 샤프닝, 엣지 검출 등의 효과를 낼 수 있죠. 딥러닝의 CNN(Convolutional Neural Network)도 이 원리를 활용한 거예요! 🔄
4.4 주파수 도메인 처리
주파수 도메인 처리는 이미지를 주파수 성분으로 변환한 후 처리하는 방법이에요. 주로 푸리에 변환(Fourier Transform)을 사용해요. 이 방법의 장점은:
- 특정 주파수 대역의 노이즈 제거가 용이함
- 일부 연산이 공간 도메인보다 효율적임
- 이미지의 주기적 패턴 분석에 유용함
예를 들어, 고주파 성분을 제거하면 이미지가 부드러워지고(블러링 효과), 저주파 성분을 제거하면 엣지가 강조돼요(샤프닝 효과). 주파수 도메인 처리는 특히 반복적인 패턴이 있는 제조업 환경에서 유용하게 사용돼요. 📶
5. 이미지 전처리 기법 🧹
이미지 전처리는 본격적인 분석 전에 이미지 품질을 개선하는 단계예요. 로봇 비전에서 정말 중요한 과정이죠!
5.1 노이즈 제거
노이즈는 이미지에 있는 원치 않는 변동이에요. 카메라 센서, 조명 변화, 전송 과정 등에서 발생할 수 있어요. 주요 노이즈 제거 방법은:
- 가우시안 필터(Gaussian Filter): 정규 분포를 따르는 가중치로 블러링
- 미디언 필터(Median Filter): 소금-후추(Salt and Pepper) 노이즈 제거에 효과적
- 양방향 필터(Bilateral Filter): 엣지는 보존하면서 노이즈만 제거
- 비지역 평균 필터(Non-local Means Filter): 고품질 노이즈 제거
필터 선택은 노이즈 유형과 이미지 특성에 따라 달라져요. 예를 들어 정밀한 엣지 검출이 필요한 경우 양방향 필터가 좋고, 계산 효율성이 중요하면 가우시안 필터가 좋죠. 🧼
5.2 이미지 향상
이미지 향상은 이미지의 시각적 품질을 개선하는 과정이에요. 주요 기법은:
- 대비 스트레칭(Contrast Stretching): 이미지의 동적 범위를 확장
- 감마 보정(Gamma Correction): 이미지의 밝기를 비선형적으로 조정
- 히스토그램 평활화(Histogram Equalization): 이미지의 대비를 개선
- 언샤프 마스킹(Unsharp Masking): 이미지의 선명도를 높임
로봇 비전에서는 특히 조명 조건이 일정하지 않을 때 이런 향상 기법이 중요해요. 예를 들어 공장 내 조명이 시간에 따라 변할 때, 히스토그램 평활화를 통해 일관된 이미지 분석이 가능하죠. ✨
5.3 형태학적 연산
형태학적 연산은 이미지의 형태와 구조를 변형하는 기법이에요. 주로 이진 이미지에 적용되며, 기본 연산은:
- 팽창(Dilation): 물체를 확장하고 작은 구멍을 채움
- 침식(Erosion): 물체를 축소하고 작은 돌기를 제거
- 열림(Opening): 침식 후 팽창 (작은 노이즈 제거에 효과적)
- 닫힘(Closing): 팽창 후 침식 (작은 구멍 채우기에 효과적)
이런 연산들은 물체의 형태를 정제하고 노이즈를 제거하는 데 매우 유용해요. 예를 들어 PCB 검사에서 납땜 부위의 형태를 명확히 하기 위해 사용된다든지, 바코드 인식 전에 바코드 이미지를 정제하는 데 사용되죠. 🧪
5.4 기하학적 변환
기하학적 변환은 이미지의 픽셀 위치를 변경하는 연산이에요. 주요 변환은:
- 이동(Translation): 이미지를 특정 방향으로 이동
- 회전(Rotation): 이미지를 특정 각도로 회전
- 크기 조정(Scaling): 이미지의 크기를 변경
- 어파인 변환(Affine Transformation): 선의 평행성을 유지하는 변환
- 원근 변환(Perspective Transformation): 3D 효과를 표현하는 변환
로봇 비전에서는 카메라 위치에 따른 왜곡을 보정하거나, 물체를 일정한 방향으로 정렬하기 위해 이런 변환을 사용해요. 특히 로봇 팔이 다양한 각도에서 물체를 보는 경우, 원근 변환을 통해 일관된 뷰를 얻을 수 있죠. 📐
import cv2
import numpy as np

# 원본 이미지 로드
img = cv2.imread('sample.jpg')

# 노이즈 제거 (가우시안 블러)
blurred = cv2.GaussianBlur(img, (5, 5), 0)

# 대비 향상 (히스토그램 평활화)
gray = cv2.cvtColor(blurred, cv2.COLOR_BGR2GRAY)
equalized = cv2.equalizeHist(gray)

# 이진화
_, binary = cv2.threshold(equalized, 127, 255, cv2.THRESH_BINARY)

# 형태학적 연산 (열림 연산)
kernel = np.ones((5,5), np.uint8)
opening = cv2.morphologyEx(binary, cv2.MORPH_OPEN, kernel)

# 결과 표시
cv2.imshow('Original', img)
cv2.imshow('Preprocessed', opening)
cv2.waitKey(0)
cv2.destroyAllWindows()
이런 식으로 여러 전처리 기법을 조합해서 사용하면 로봇이 더 정확하게 이미지를 분석할 수 있어요! 😎
6. 특징 추출 및 인식 🔍
이제 전처리된 이미지에서 유용한 정보를 추출하는 방법에 대해 알아볼게요. 이 단계는 로봇이 실제로 '무엇을 보고 있는지' 이해하는 핵심 과정이에요!
6.1 엣지 검출
엣지는 이미지에서 픽셀 값이 급격히 변하는 부분이에요. 물체의 경계를 나타내는 경우가 많죠. 주요 엣지 검출 알고리즘은:
- 소벨 연산자(Sobel Operator): 수직 및 수평 방향의 그래디언트 계산
- 캐니 엣지 검출기(Canny Edge Detector): 노이즈에 강하고 정확한 엣지 검출
- 라플라시안 연산자(Laplacian Operator): 2차 미분을 이용한 엣지 검출
- 프리윗 연산자(Prewitt Operator): 소벨과 유사하지만 다른 커널 사용
이 중에서 캐니 엣지 검출기가 가장 널리 사용되는데, 노이즈에 강하고 정확한 엣지를 검출해주기 때문이에요. 로봇 비전에서는 물체의 윤곽을 파악하거나 형태를 분석할 때 엣지 검출이 자주 사용돼요. 🔪
6.2 코너 및 블롭 검출
코너와 블롭은 이미지에서 특징적인 점이나 영역이에요. 주요 검출 알고리즘은:
- 해리스 코너 검출기(Harris Corner Detector): 그래디언트 변화를 이용한 코너 검출
- FAST(Features from Accelerated Segment Test): 빠른 코너 검출
- SIFT(Scale-Invariant Feature Transform): 크기와 회전에 불변하는 특징점 검출
- SURF(Speeded-Up Robust Features): SIFT보다 빠른 특징점 검출
- ORB(Oriented FAST and Rotated BRIEF): 계산 효율성이 높은 특징점 검출
이런 특징점들은 물체 인식, 이미지 매칭, 움직임 추적 등에 활용돼요. 예를 들어 로봇이 물체를 집을 때, 특징점을 기반으로 물체의 위치와 방향을 파악할 수 있죠. 🎯
6.3 윤곽선 검출 및 분석
윤곽선은 물체의 외곽을 나타내는 폐곡선이에요. 윤곽선을 검출하고 분석하는 방법은:
- 윤곽선 검출(Contour Detection): 이진 이미지에서 윤곽선 찾기
- 윤곽선 근사(Contour Approximation): 윤곽선을 단순화하여 메모리 절약
- 모멘트 계산(Moment Calculation): 윤곽선의 중심, 방향 등 계산
- 컨벡스 헐(Convex Hull): 윤곽선을 감싸는 볼록 다각형 계산
윤곽선 분석은 물체의 형태를 인식하고 분류하는 데 매우 유용해요. 예를 들어 제조 라인에서 제품의 형태 불량을 검출한다든지, 로봇이 다양한 모양의 부품을 분류할 때 사용되죠. 📏
6.4 특징 기반 매칭
특징 기반 매칭은 이미지에서 추출한 특징점들을 비교하여 유사한 물체나 장면을 찾는 기법이에요. 주요 매칭 알고리즘은:
- 브루트 포스 매칭(Brute-Force Matching): 모든 특징점 쌍을 비교
- FLANN(Fast Library for Approximate Nearest Neighbors): 효율적인 근사 매칭
- 호모그래피(Homography): 두 이미지 간의 원근 변환 관계 계산
- RANSAC(Random Sample Consensus): 이상치를 제외한 매칭 개선
이런 매칭 기법은 로봇이 기준 이미지와 현재 보고 있는 장면을 비교할 때 사용돼요. 예를 들어 로봇이 창고에서 특정 제품을 찾는다든지, 자율주행 로봇이 주변 환경을 인식할 때 활용되죠. 🔄
7. 3D 비전 기술 🌐
지금까지는 주로 2D 이미지 처리에 대해 알아봤는데, 이제는 3D 비전 기술에 대해 알아볼게요. 3D 비전은 로봇이 공간을 더 정확하게 인식하고 상호작용할 수 있게 해주는 기술이에요!
7.1 스테레오 비전
스테레오 비전은 인간의 양안 시각과 유사한 원리로 작동해요. 두 개의 카메라로 같은 장면을 다른 각도에서 촬영하고, 두 이미지의 차이를 분석해 깊이 정보를 계산하죠. 주요 과정은:
- 카메라 캘리브레이션(Camera Calibration): 카메라의 내부/외부 파라미터 계산
- 이미지 정류화(Image Rectification): 두 이미지의 에피폴라 라인을 수평으로 정렬
- 시차 계산(Disparity Calculation): 두 이미지에서 같은 점의 위치 차이 계산
- 깊이 맵 생성(Depth Map Generation): 시차를 이용해 깊이 정보 계산
스테레오 비전의 장점은 추가 센서 없이 일반 카메라만으로 3D 정보를 얻을 수 있다는 거예요. 하지만 계산량이 많고 텍스처가 없는 영역에서는 정확도가 떨어진다는 단점도 있죠. 👀
7.2 구조광 방식
구조광(Structured Light) 방식은 특정 패턴의 빛을 물체에 투사하고, 그 패턴이 물체 표면에서 어떻게 변형되는지 분석해 3D 형상을 복원하는 기술이에요. 작동 원리는:
- 프로젝터로 알려진 패턴(주로 격자무늬나 점 패턴)을 물체에 투사
- 카메라로 변형된 패턴을 촬영
- 원래 패턴과 변형된 패턴의 차이를 분석해 깊이 정보 계산
- 포인트 클라우드(Point Cloud) 형태로 3D 데이터 생성
구조광 방식은 정확도가 높고 계산이 비교적 빠르다는 장점이 있어요. Microsoft Kinect(1세대)가 이 방식을 사용했죠. 다만 강한 주변광에 취약하고 반사가 심한 표면에서는 정확도가 떨어져요. 📊
7.3 ToF(Time-of-Flight) 카메라
ToF 카메라는 빛이 카메라에서 물체까지 왕복하는 시간을 측정해 거리를 계산하는 방식이에요. 작동 원리는:
- IR(적외선) 광원에서 변조된 빛을 발사
- 물체에 반사되어 돌아오는 빛의 위상 변화나 시간 지연 측정
- 빛의 속도를 이용해 거리 계산
- 각 픽셀마다 거리 정보를 가진 깊이 맵 생성
ToF 카메라는 실시간으로 깊이 정보를 획득할 수 있고 계산량이 적다는 장점이 있어요. 최근 스마트폰의 AR 기능이나 자율주행차에도 많이 사용되고 있죠. 다만 해상도가 낮고 정확도가 구조광보다 떨어질 수 있어요. ⏱️
7.4 라이다(LiDAR)
라이다는 레이저 펄스를 발사하고 반사되어 돌아오는 시간을 측정해 거리를 계산하는 기술이에요. 주요 특징은:
- 360도 회전하며 주변 환경을 스캔
- 매우 정확한 거리 측정 가능
- 날씨나 조명 조건에 비교적 강함
- 고밀도 포인트 클라우드 생성
라이다는 넓은 영역을 고정밀로 스캔할 수 있어 자율주행 로봇이나 차량에 많이 사용돼요. 다만 가격이 비싸고 크기가 크다는 단점이 있죠. 최근에는 소형화, 저가화가 진행 중이에요. 🚗
7.5 포인트 클라우드 처리
3D 비전 시스템에서 획득한 데이터는 주로 포인트 클라우드(Point Cloud) 형태로 표현돼요. 이는 3D 공간상의 점들의 집합이죠. 포인트 클라우드 처리 기법은:
- 다운샘플링(Downsampling): 데이터 양을 줄여 처리 속도 향상
- 노이즈 제거(Noise Removal): 이상치 제거로 데이터 품질 개선
- 표면 재구성(Surface Reconstruction): 점들로부터 연속적인 표면 생성
- 세그멘테이션(Segmentation): 포인트 클라우드를 의미 있는 영역으로 분할
- 정합(Registration): 여러 시점에서 획득한 포인트 클라우드를 하나로 통합
포인트 클라우드 처리는 로봇이 3D 환경을 이해하고 상호작용하는 데 필수적이에요. 예를 들어 로봇이 물체를 집을 때 물체의 3D 형상을 파악하거나, 자율주행 로봇이 장애물을 피해 경로를 계획할 때 활용되죠. 🌟
import numpy as np
import open3d as o3d

# 포인트 클라우드 로드
pcd = o3d.io.read_point_cloud("sample.pcd")

# 다운샘플링
downsampled = pcd.voxel_down_sample(voxel_size=0.05)

# 이상치 제거
cl, ind = downsampled.remove_statistical_outlier(nb_neighbors=20, std_ratio=2.0)
cleaned = downsampled.select_by_index(ind)

# 법선 벡터 계산
cleaned.estimate_normals(search_param=o3d.geometry.KDTreeSearchParamHybrid(radius=0.1, max_nn=30))

# 표면 재구성
mesh = o3d.geometry.TriangleMesh.create_from_point_cloud_poisson(cleaned, depth=8)[0]

# 시각화
o3d.visualization.draw_geometries([mesh])
이런 식으로 Open3D 같은 라이브러리를 사용하면 포인트 클라우드 처리를 쉽게 할 수 있어요. 3D 비전은 정말 재밌는 분야죠! 😄
8. 산업 현장의 로봇 비전 응용 🏭
이론은 충분히 알아봤으니, 이제 실제 산업 현장에서 로봇 비전이 어떻게 활용되는지 살펴볼게요!
8.1 품질 검사
로봇 비전의 가장 일반적인 응용 분야 중 하나가 바로 품질 검사예요. 주요 응용 사례는:
- 표면 결함 검출: 스크래치, 덴트, 변색 등의 표면 결함 검출
- 치수 측정: 제품의 크기, 각도, 간격 등을 정밀하게 측정
- 조립 오류 검출: 부품의 누락, 잘못된 위치, 방향 등 검출
- 인쇄 품질 검사: 라벨, 바코드, 텍스트 등의 인쇄 품질 확인
인간의 눈으로는 지루하고 반복적인 검사 작업을 로봇 비전이 대신해주니 생산성과 정확도가 크게 향상돼요. 특히 미세한 결함이나 빠른 속도로 움직이는 제품의 검사에 효과적이죠. 👁️
8.2 부품 피킹 및 분류
로봇이 컨베이어 벨트나 빈(bin)에서 부품을 식별하고 집어내는 작업이에요. 주요 기술은:
- 빈 피킹(Bin Picking): 무작위로 쌓인 부품 중에서 특정 부품을 식별하고 집어내기
- 포즈 추정(Pose Estimation): 부품의 위치와 방향 계산
- 그립 포인트 계산(Grip Point Calculation): 최적의 그립 위치 결정
- 충돌 회피(Collision Avoidance): 다른 부품이나 환경과의 충돌 방지
이 분야는 3D 비전 기술이 특히 중요해요. 부품의 정확한 위치와 방향을 파악해야 로봇 팔이 정확하게 집을 수 있으니까요. 최근에는 딥러닝을 활용한 포즈 추정 기술이 많이 발전하고 있어요. 🤖
8.3 로봇 가이던스
로봇 가이던스는 비전 시스템이 로봇의 움직임을 안내하는 기술이에요. 주요 응용 분야는:
- 비주얼 서보잉(Visual Servoing): 카메라 피드백을 기반으로 로봇 제어
- 경로 계획(Path Planning): 장애물을 피해 목표까지의 경로 계획
- 정밀 조립(Precision Assembly): 작은 부품의 정밀한 조립 작업 안내
- 용접/절단 가이드(Welding/Cutting Guidance): 용접이나 절단 경로 안내
로봇 가이던스는 고정된 프로그래밍만으로는 대응하기 어려운 가변적인 환경에서 특히 유용해요. 예를 들어 부품의 위치가 매번 조금씩 다르거나, 작업 대상이 움직이는 경우에도 정확한 작업이 가능하죠. 🧭
8.4 바코드 및 OCR 인식
물류 및 재고 관리에서 중요한 응용 분야예요. 주요 기술은:
- 바코드/QR코드 인식: 1D/2D 코드를 인식하여 제품 정보 획득
- OCR(Optical Character Recognition): 인쇄된 텍스트를 디지털 텍스트로 변환
- 라벨 검증(Label Verification): 라벨의 내용이 정확한지 확인
- 패키지 식별(Package Identification): 패키지의 종류, 방향 등 식별
이 기술은 물류 자동화와 재고 관리의 정확성을 크게 향상시켜요. 특히 최근에는 딥러닝 기반 OCR이 발전하면서 손상되거나 왜곡된 텍스트도 높은 정확도로 인식할 수 있게 됐어요. 📦
8.5 인간-로봇 협업
로봇과 인간이 같은 공간에서 안전하게 협업하기 위한 비전 기술이에요. 주요 기술은:
- 인간 감지 및 추적: 작업 공간 내 인간의 위치와 움직임 추적
- 제스처 인식: 손동작이나 자세를 인식하여 로봇 제어
- 안전 영역 모니터링: 위험 영역 침범 시 로봇 속도 저하 또는 정지
- 작업 의도 예측: 인간의 행동을 분석하여 다음 작업 예측
이 분야는 산업용 로봇의 새로운 트렌드인 협동 로봇(Cobot)과 함께 빠르게 발전하고 있어요. 로봇이 인간의 안전을 보장하면서도 효율적으로 협업할 수 있게 해주죠. 🤝
9. 최신 트렌드와 미래 전망 🚀
마지막으로, 로봇 비전 분야의 최신 트렌드와 미래 전망에 대해 알아볼게요!
9.1 딥러닝 기반 비전
딥러닝은 로봇 비전 분야를 완전히 혁신하고 있어요. 주요 트렌드는:
- CNN(Convolutional Neural Network): 이미지 분류, 객체 검출에 널리 사용
- 세그멘테이션 네트워크: 픽셀 단위로 이미지를 분할하여 정밀한 객체 인식
- GAN(Generative Adversarial Network): 합성 이미지 생성, 이미지 변환 등에 활용
- 자기지도학습(Self-supervised Learning): 레이블 없는 데이터로도 학습 가능
딥러닝은 기존의 규칙 기반 알고리즘으로는 해결하기 어려웠던 복잡한 환경에서의 인식 문제를 해결할 수 있어요. 예를 들어 조명 변화, 가려짐, 다양한 포즈 등에도 강인한 인식이 가능하죠. 🧠
9.2 엣지 컴퓨팅
엣지 컴퓨팅은 데이터를 중앙 서버로 보내지 않고 로봇이나 장치 자체에서 처리하는 기술이에요. 로봇 비전에서의 장점은:
- 지연 시간 감소: 실시간 응답이 필요한 작업에 중요
- 대역폭 절약: 대용량 이미지/비디오 데이터 전송 불필요
- 개인정보 보호: 민감한 데이터가 외부로 전송되지 않음
- 오프라인 작동: 네트워크 연결 없이도 작동 가능
최근에는 NVIDIA Jetson, Google Coral, Intel NCS 같은 엣지 AI 하드웨어의 발전으로 로봇에 직접 고성능 비전 처리 기능을 탑재할 수 있게 됐어요. 이로 인해 더 빠르고 자율적인 로봇 시스템이 가능해졌죠. 💻
9.3 멀티모달 센싱
멀티모달 센싱은 여러 종류의 센서 데이터를 결합하여 더 정확한 인식을 가능하게 하는 기술이에요. 로봇 비전에서의 응용은:
- 비전 + 촉각: 시각 정보와 촉각 정보를 결합한 물체 조작
- RGB + 깊이: 컬러 이미지와 깊이 정보를 결합한 3D 인식
- 비전 + 음향: 시각과 청각 정보를 결합한 이벤트 감지
- 비전 + 열화상: 가시광선과 열화상을 결합한 강인한 감지
멀티모달 센싱은 단일 센서의 한계를 극복하고 더 풍부한 환경 정보를 제공해요. 예를 들어 어두운 환경에서는 RGB 카메라의 성능이 떨어지지만, 열화상 카메라는 여전히 잘 작동하죠. 이런 식으로 서로의 약점을 보완할 수 있어요. 📡
9.4 클라우드 로보틱스
클라우드 로보틱스는 로봇의 일부 기능을 클라우드로 오프로드하는 개념이에요. 로봇 비전에서의 장점은:
- 대규모 학습: 여러 로봇의 데이터를 모아 더 나은 모델 학습
- 지식 공유: 한 로봇이 학습한 내용을 다른 로봇과 공유
- 무거운 연산 오프로드: 복잡한 계산을 클라우드에서 처리
- 지속적 업데이트: 모델과 알고리즘을 중앙에서 업데이트
클라우드 로보틱스는 개별 로봇의 한계를 넘어 집단 지능을 가능하게 해요. 예를 들어 한 공장의 로봇이 새로운 제품 유형을 학습하면, 그 지식이 다른 공장의 로봇들에게도 즉시 적용될 수 있죠. 이런 방식으로 재능넷에서도 로봇 비전 관련 지식과 기술이 공유되고 있어요! ☁️
9.5 미래 전망
로봇 비전 기술의 미래는 정말 흥미진진해요! 앞으로 기대되는 발전 방향은:
- 범용 물체 인식: 사전 학습 없이도 새로운 물체를 인식하고 조작
- 상황 이해: 단순한 물체 인식을 넘어 장면의 맥락과 관계 이해
- 능동적 인식: 로봇이 능동적으로 시점을 변경하며 더 나은 인식 추구
- 인간 수준의 해석: 인간처럼 이미지를 직관적으로 이해하고 해석
- 자기 학습 시스템: 경험을 통해 지속적으로 비전 능력 향상
이런 발전은 로봇이 더 유연하고 적응력 있게 다양한 환경에서 작업할 수 있게 해줄 거예요. 특히 제조업에서는 소품종 대량생산에서 다품종 소량생산으로의 전환을 가속화할 것으로 예상돼요. 로봇 비전 기술자의 미래는 정말 밝아 보이네요! 🌈
마치며 💭
지금까지 로봇 비전 시스템의 구성과 이미지 처리에 대해 알아봤어요. 카메라와 조명 같은 하드웨어부터 이미지 처리 알고리즘, 3D 비전 기술, 산업 응용 사례까지 정말 다양한 내용을 다뤘죠!
로봇 비전은 로봇이 세상을 '보고' 이해하는 방법을 제공하는 핵심 기술이에요. 이 기술이 발전할수록 로봇은 더 똑똑해지고, 더 다양한 작업을 수행할 수 있게 될 거예요. 특히 제조업 분야에서는 생산성과 품질을 크게 향상시킬 수 있는 게임체인저가 될 수 있죠!
여러분도 이 흥미로운 분야에 관심이 있다면, 재능넷에서 관련 재능을 찾아보는 것도 좋은 방법이에요. 로봇 비전 프로그래밍, 이미지 처리 알고리즘 개발, 3D 스캐닝 서비스 등 다양한 재능이 거래되고 있거든요. 자신의 재능을 나누거나, 필요한 재능을 찾아보세요! 🌟
로봇 비전의 세계는 정말 넓고 깊어요. 이 글이 여러분의 로봇 비전 여정에 작은 도움이 되었길 바랍니다. 앞으로도 계속해서 발전하는 이 흥미로운 기술을 함께 지켜봐요! 로봇의 눈으로 보는 세상은 어떨지, 정말 궁금하지 않나요? ㅋㅋㅋ 😊

댓글 작성
이 글에 대한 여러분의 생각을 들려주세요
로그인이 필요합니다
댓글을 작성하려면 먼저 로그인해주세요.
댓글 0
지식인의 숲 - 지적 재산권 보호 고지
지적 재산권 보호 고지
- 저작권 및 소유권: 본 컨텐츠는 재능넷의 독점 AI 기술로 생성되었으며, 대한민국 저작권법 및 국제 저작권 협약에 의해 보호됩니다.
- AI 생성 컨텐츠의 법적 지위: 본 AI 생성 컨텐츠는 재능넷의 지적 창작물로 인정되며, 관련 법규에 따라 저작권 보호를 받습니다.
- 사용 제한: 재능넷의 명시적 서면 동의 없이 본 컨텐츠를 복제, 수정, 배포, 또는 상업적으로 활용하는 행위는 엄격히 금지됩니다.
- 데이터 수집 금지: 본 컨텐츠에 대한 무단 스크래핑, 크롤링, 및 자동화된 데이터 수집은 법적 제재의 대상이 됩니다.
- AI 학습 제한: 재능넷의 AI 생성 컨텐츠를 타 AI 모델 학습에 무단 사용하는 행위는 금지되며, 이는 지적 재산권 침해로 간주됩니다.
아직 댓글이 없습니다.